Produktfähigkeiten und Konzepte
Fähigkeiten, Einsatzfelder, Aufgabenabläufe und Ausstattungsbedingungen für Inspektion, Transport, Sortierung, Simulation und Spezialarbeiten ansehen. Jeder Bereich ist nach dem tatsächlichen Konzeptstand gekennzeichnet.
22 Produkte und Konzepte
 Intelligente Plattformen
Physikalisch fundiertes Sicherheitssystem
Laufzeit-Sicherheitsprüfung zwischen Modellstrategie und Roboteraktoren ergänzt Aktionsprüfung, risikobezogene Rückfallmechanismen und Nachweisaudit im Arbeitsablauf.
 Intelligente Plattformen
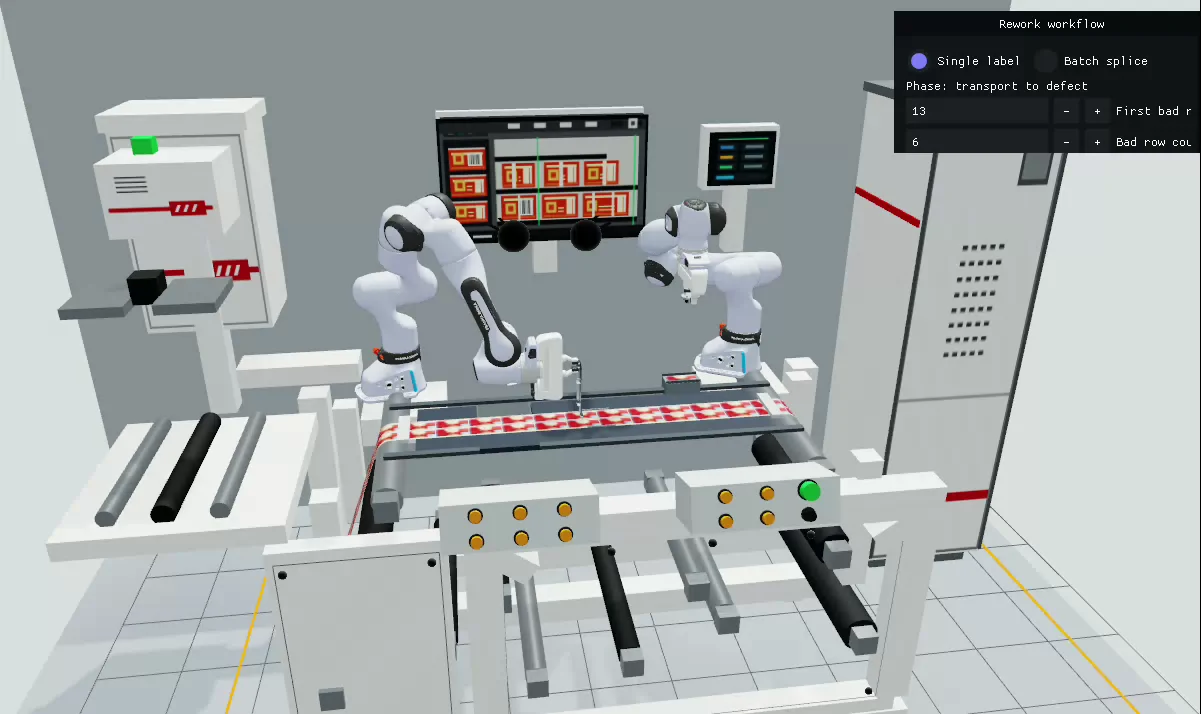
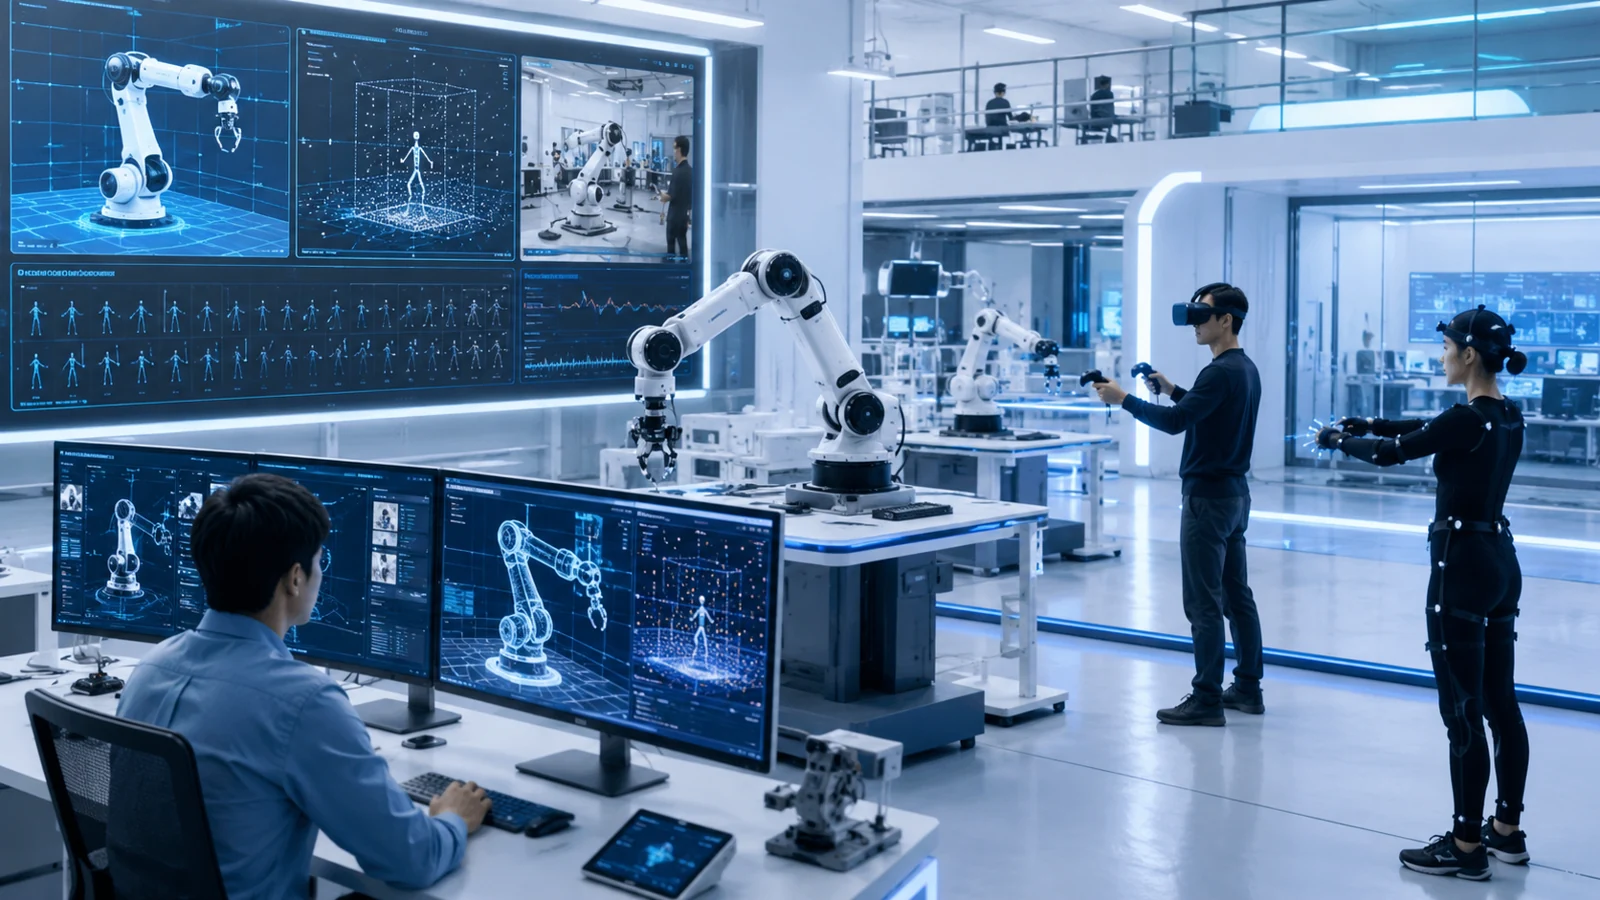
Hochgenaue Physiksimulations- und Trainingsplattform
Szenen, Roboter und Sensoren nachbilden, in reproduzierbarer Simulation Daten erzeugen und Strategien trainieren und den Transfer durch Pilotversuche sowie reale Rückmeldungen weiterentwickeln.
 Inspektion und Instandhaltung
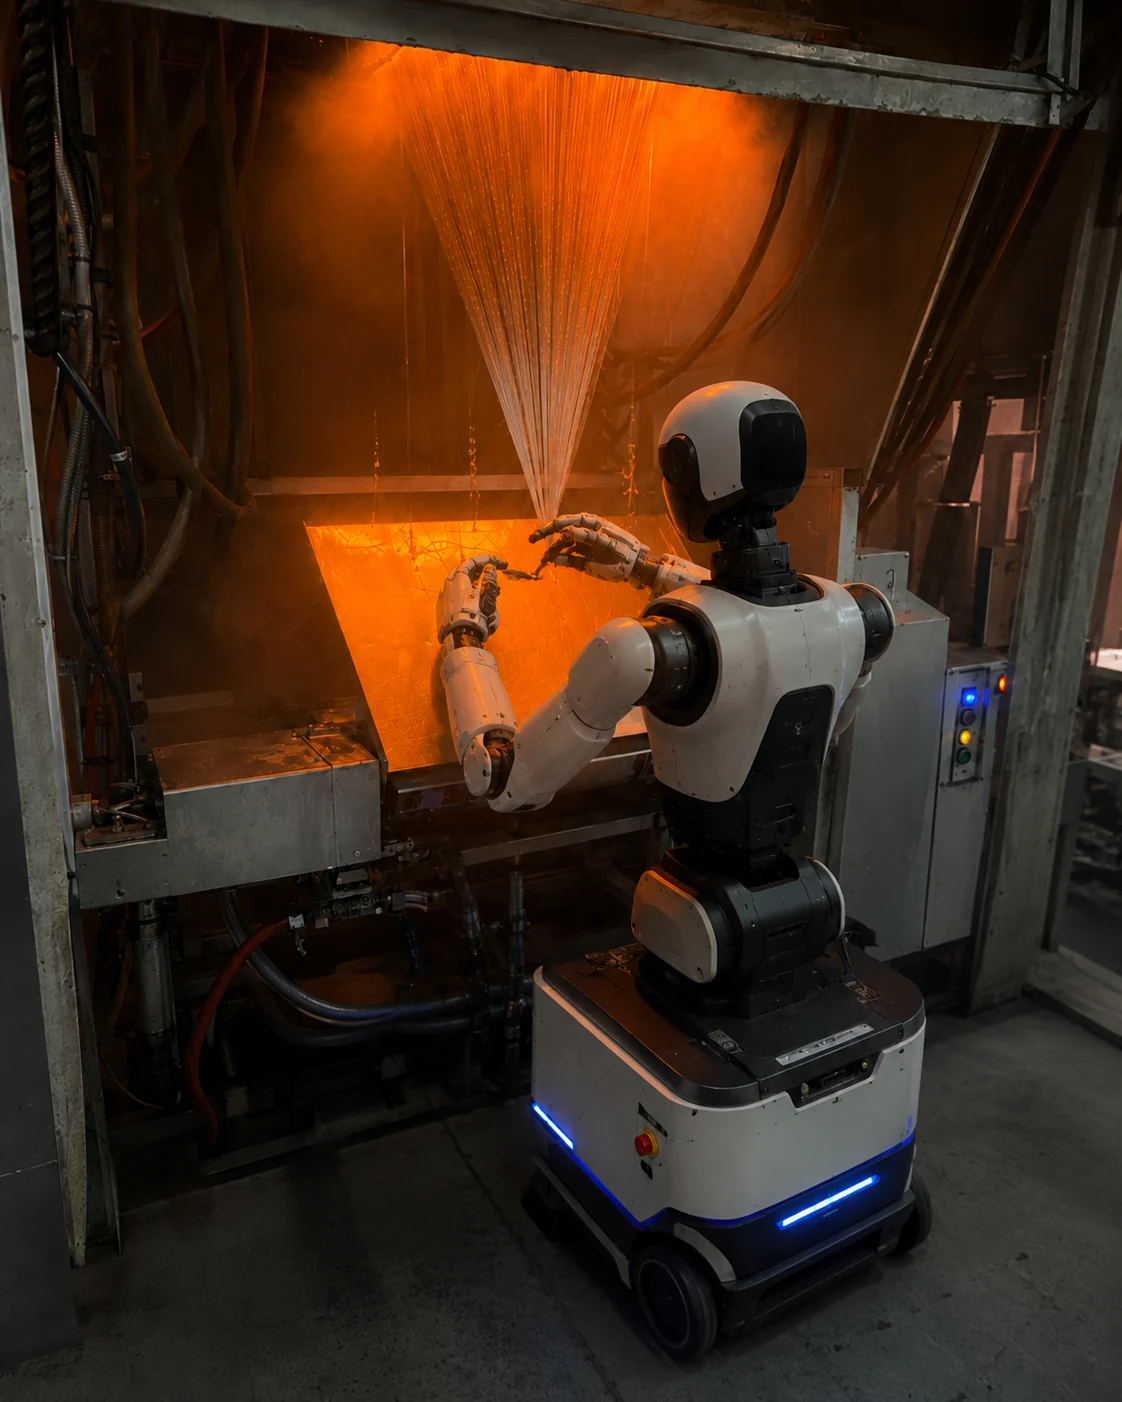
Intelligente Inspektion beim Glasfaserziehen
Fest installierte Bildverarbeitung, mobile Inspektion und Edge-KI rund um Ziehdüsen, Schlichteauftrag, Bündler und Wickelstationen verbinden Auffälligkeitserkennung, Alarmierung und Qualitätsrückverfolgung.
 Transport und Zustellung
Automatischer AMR-Transport zwischen Etagen
Ein unterfahrender AMR, ein angepasstes Zweizonenregal und Tür-/Aufzugskopplung schließen feste Routen für Essensboxen, Ersatzteile und die Rücknahme ausgesonderter Bündelräder.
 Spezialroboter
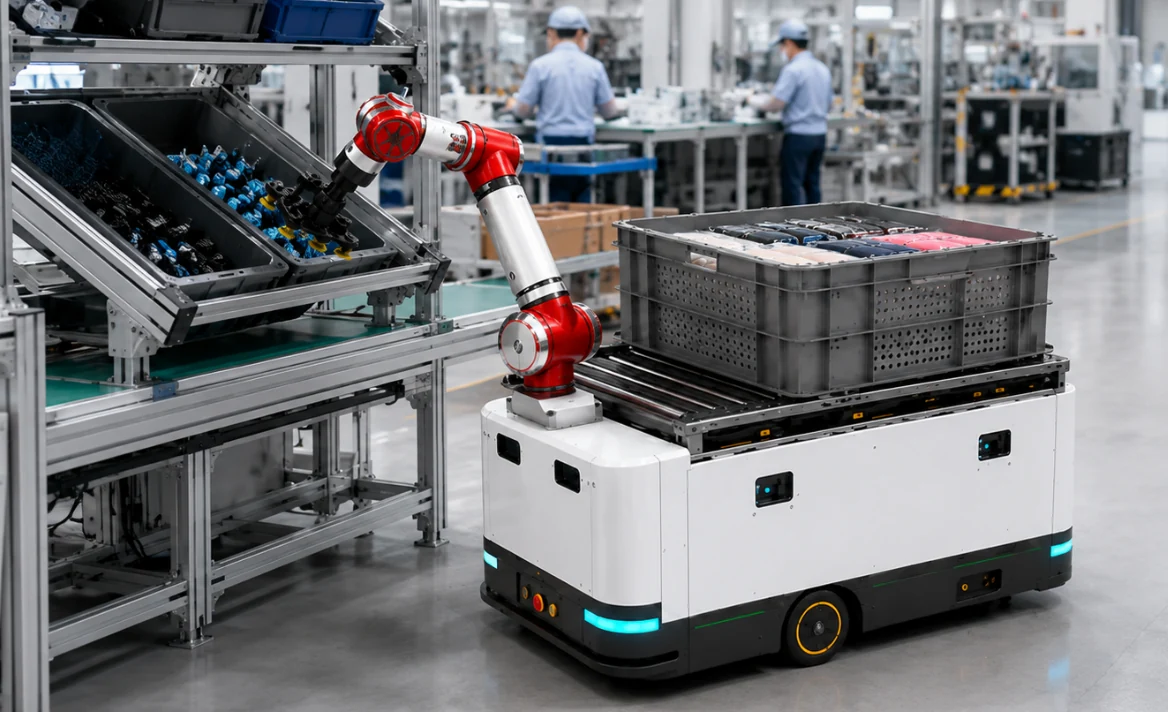
Robotermatrix für Glasfaser-Zwirnereien
Spezialroboter für Inspektion, Rohgarnhandhabung und Garnspulenarbeit mit visueller Lokalisierung, Kraftregelung und gemeinsamer Plattform zu einem System für Hallenarbeit und Qualitätsrückverfolgung verbinden.
 Spezialroboter
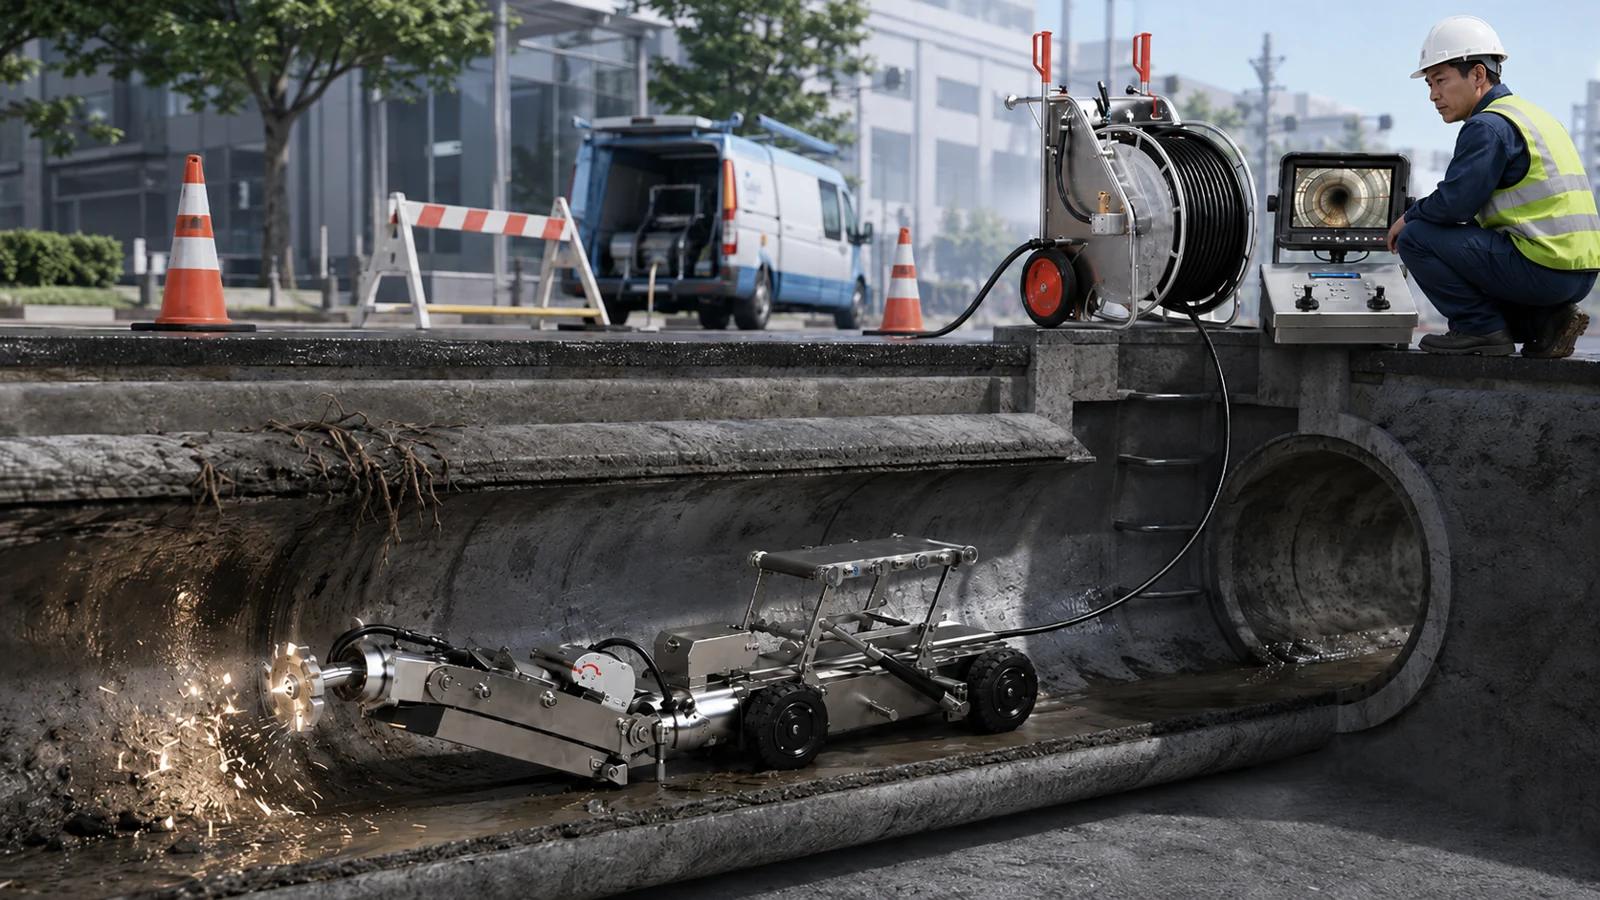
Hindernisse aus kommunalen Abwasserrohren entfernen
Ein Bediener an der Oberfläche steuert den Roboter im Kanal über Kabel und Front-/Rückkamera. Wechselbare Schneidköpfe entfernen Wurzeln, Verkrustungen und harte Verstopfungen; Nachinspektionsbilder werden gespeichert.
 Inspektion und Instandhaltung
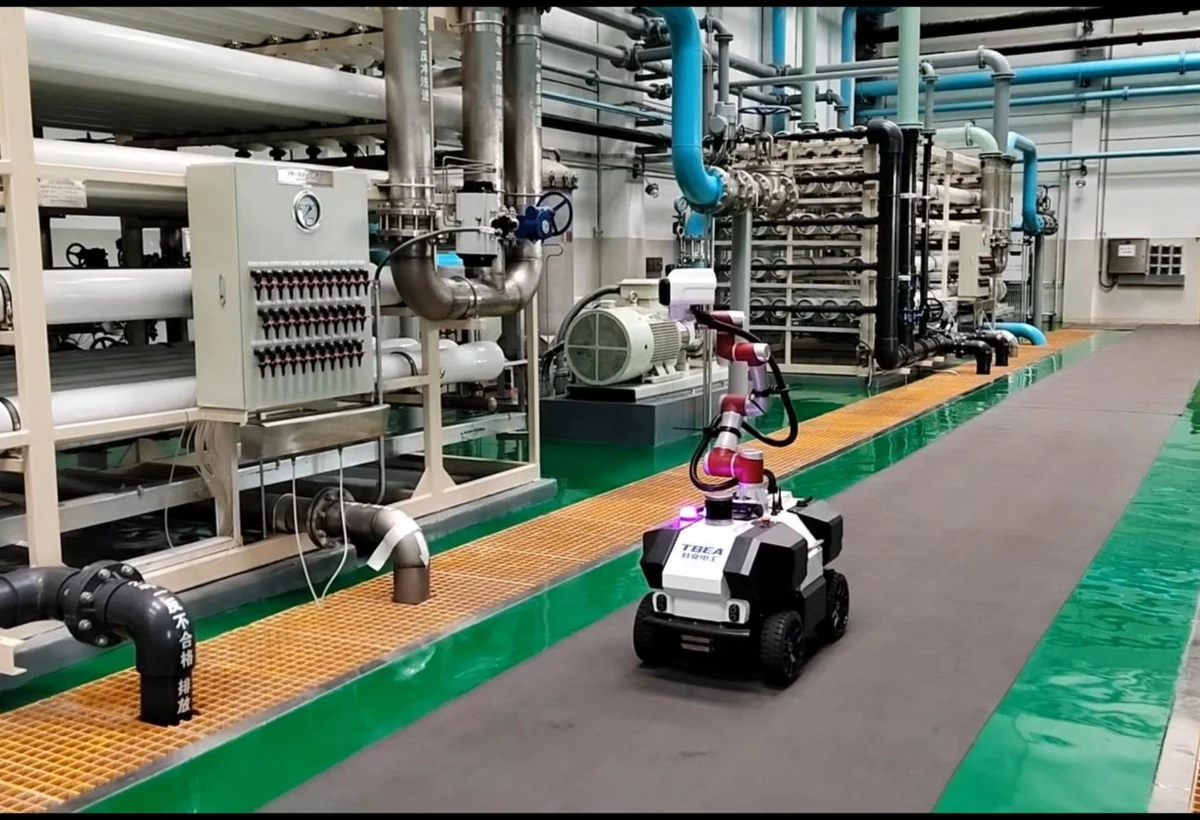
KI-Inspektion und vorausschauende Warnung im Verteilraum
Vorhandene Kameras, Sensoren und Hängeschienenroboter weiterverwenden. Temperaturabweichungen anhand von Last und Umgebung analysieren und gezielte Roboter-Nachprüfung mit geschlossenem Arbeitsauftragsablauf auslösen.
 Inspektion und Instandhaltung
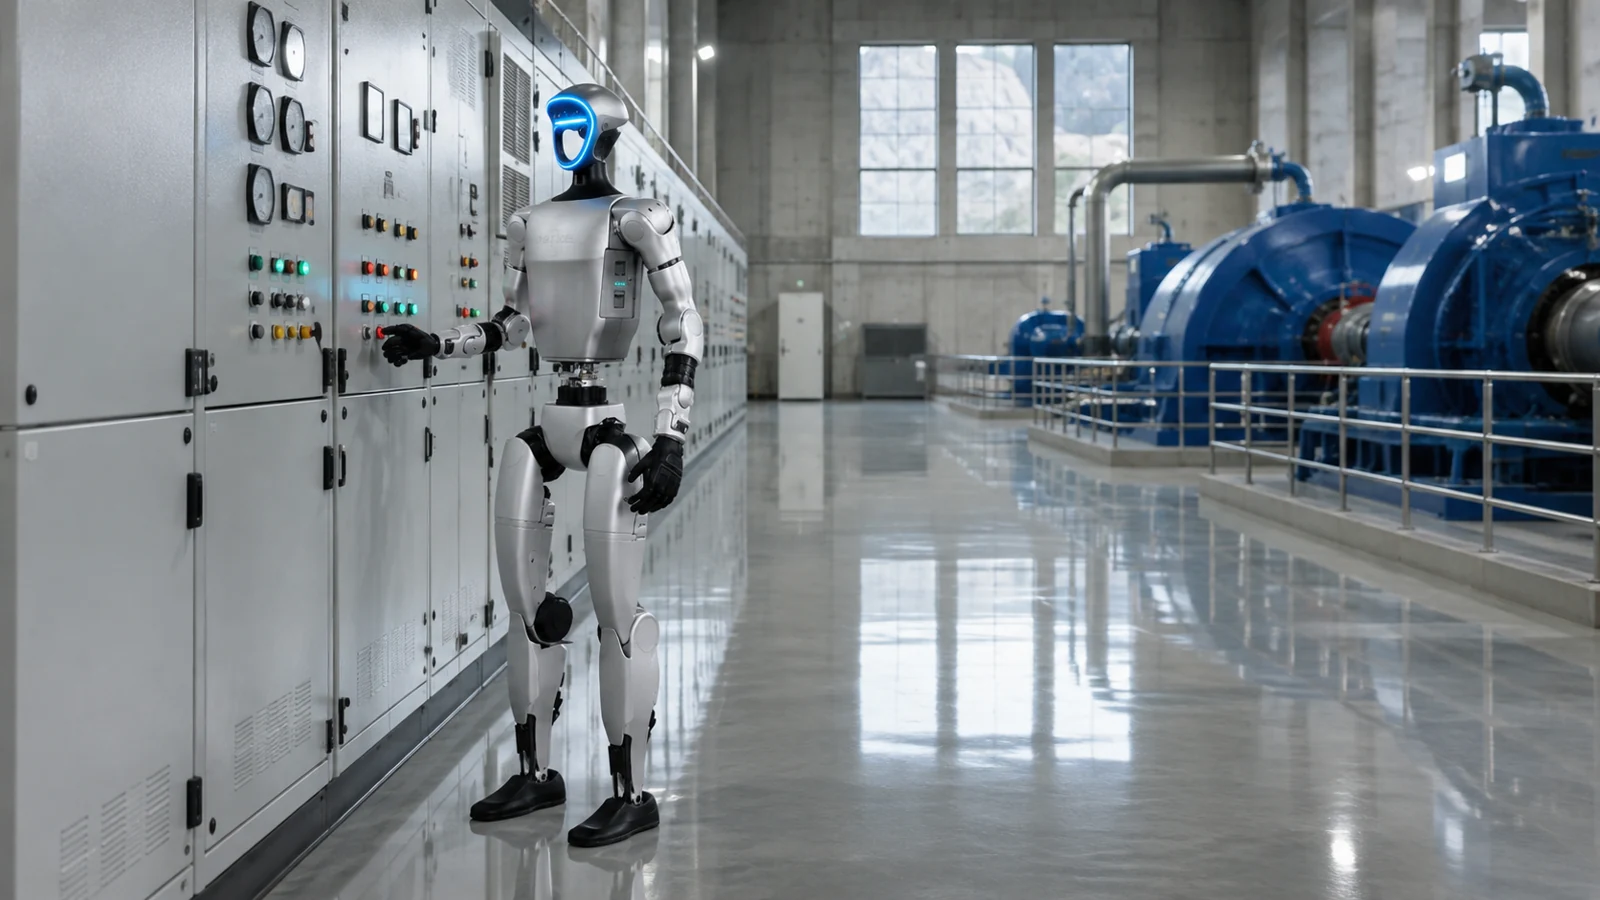
Zweibeiniges System für verkörperte Roboterinspektion
Forschungspilot für komplexe Wege und Schaltschränke in Bedienhöhe in Wasserkraftwerken: multimodale Sensorik, VR-Fernbedienung, virtuell-reales Training und kontrollierte Bedienhandlungen.
 Prüfung und Sortierung
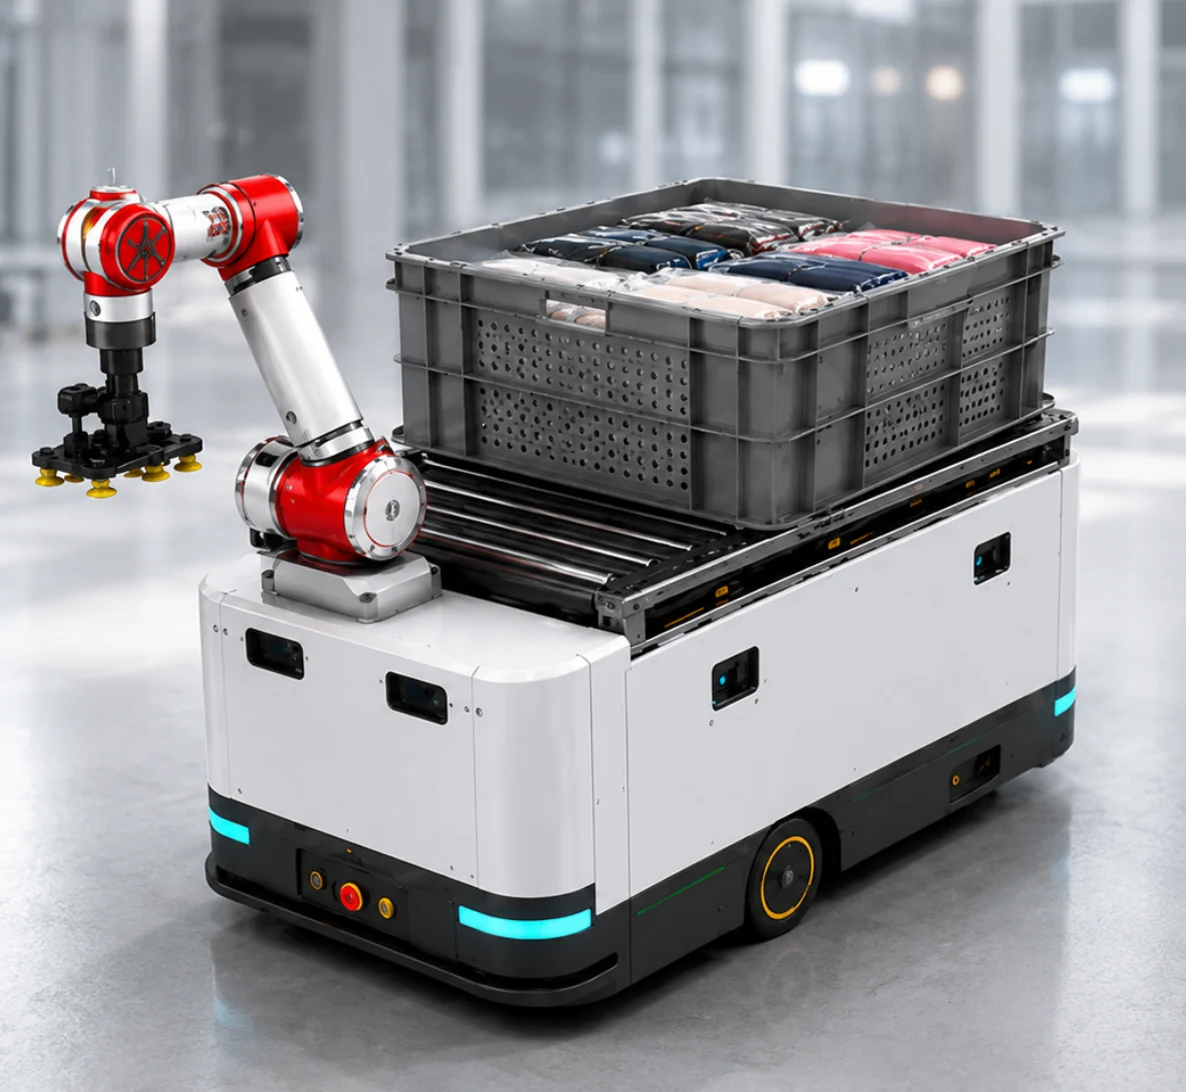
Flexibles intelligentes Sortieren von Bekleidung
Eine offene Kartonmatrix, ein mobiler AGV-Manipulator und ein nachgiebiger Vakuumgreifer erkennen, greifen und transportieren Bekleidungspakete verschiedener Größen und Farben und stellen sie auftragsbezogen zusammen.
Transport und ZustellungIntelligentes Lager für Elektromaterial
Für die zusammengeführte Verwaltung von vier Elektromateriallagern werden Hochregallager, fahrerloser Transport, Erkennung/Inventur und WMS/WCS anhand der Materialprofile kombiniert. Ein-/Auslagerung und Notfallverteilung werden miteinander verbunden.
 Intelligente Plattformen
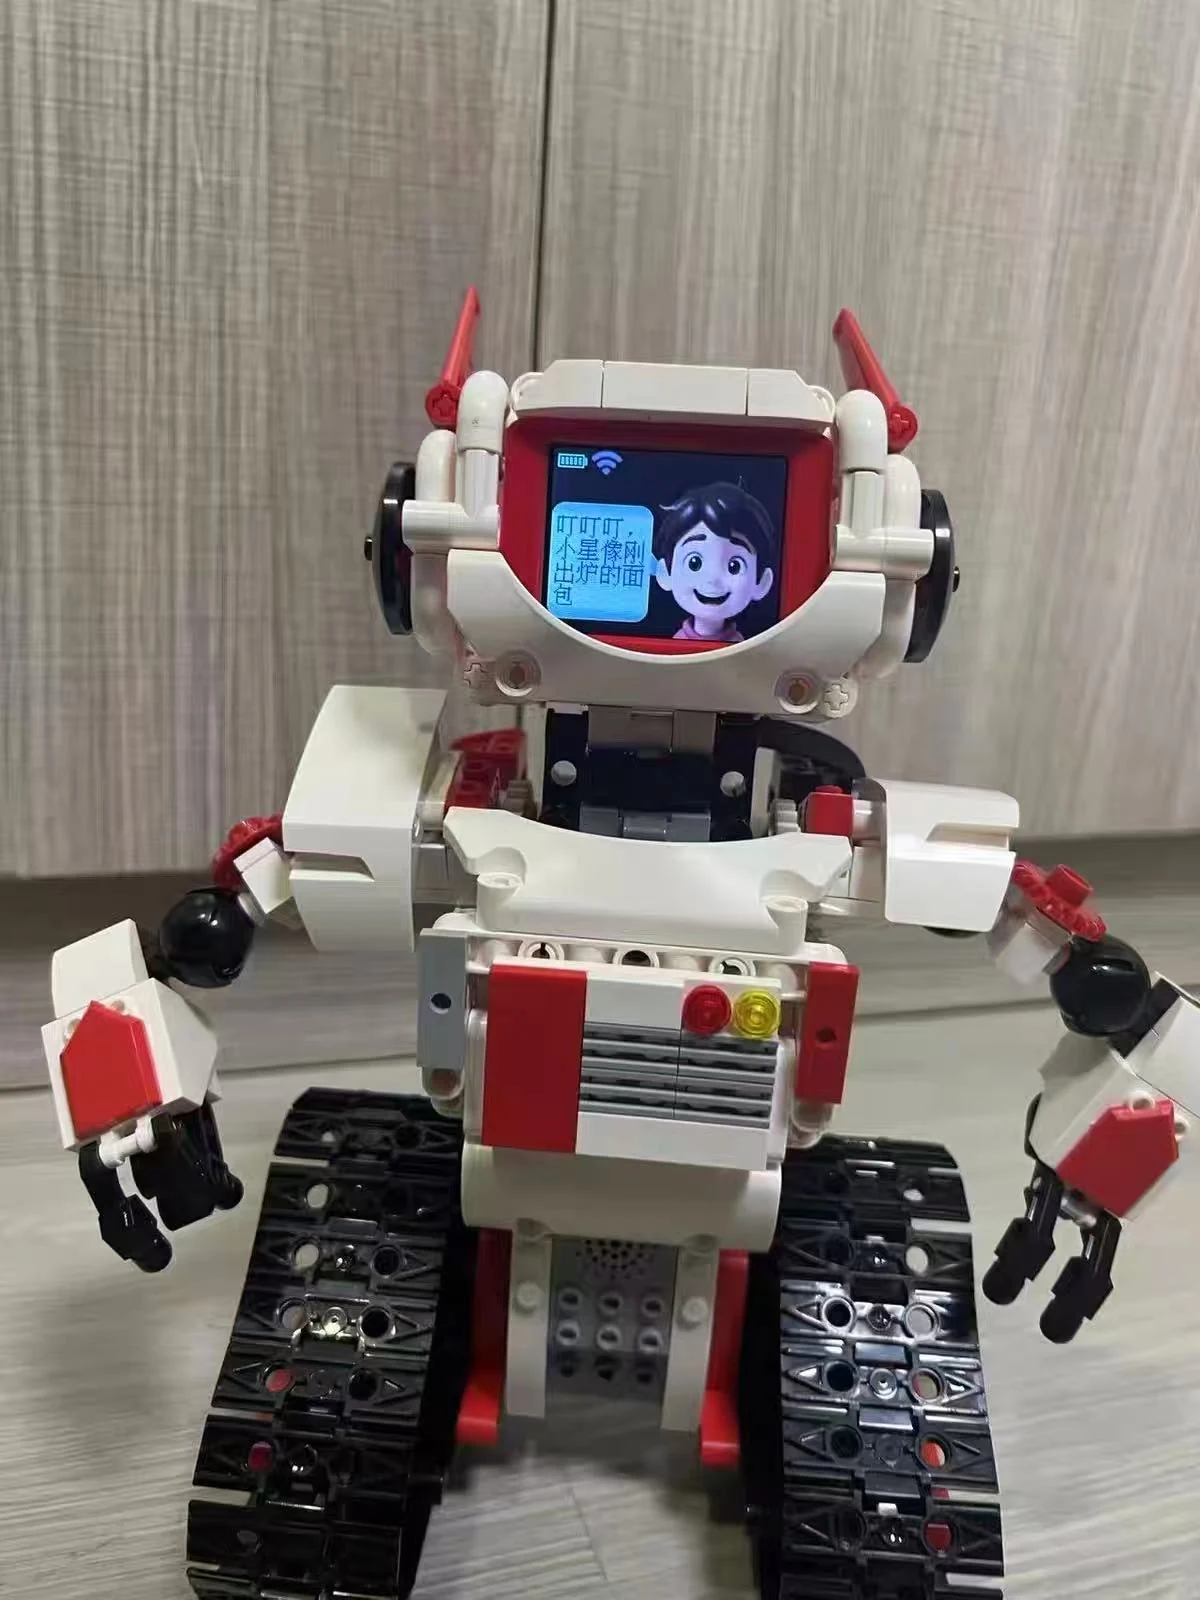
Lingzhu AI Heart Brick
Ein universeller KI-Kernbaustein verbindet steckbare Körper, Szenenzubehör und Aufgabengeschichten. So können Kinder ihre Bauten mit Sprachinteraktion, Rollenrückmeldungen und Entwicklungsaufzeichnungen verbinden.
 Spezialroboter
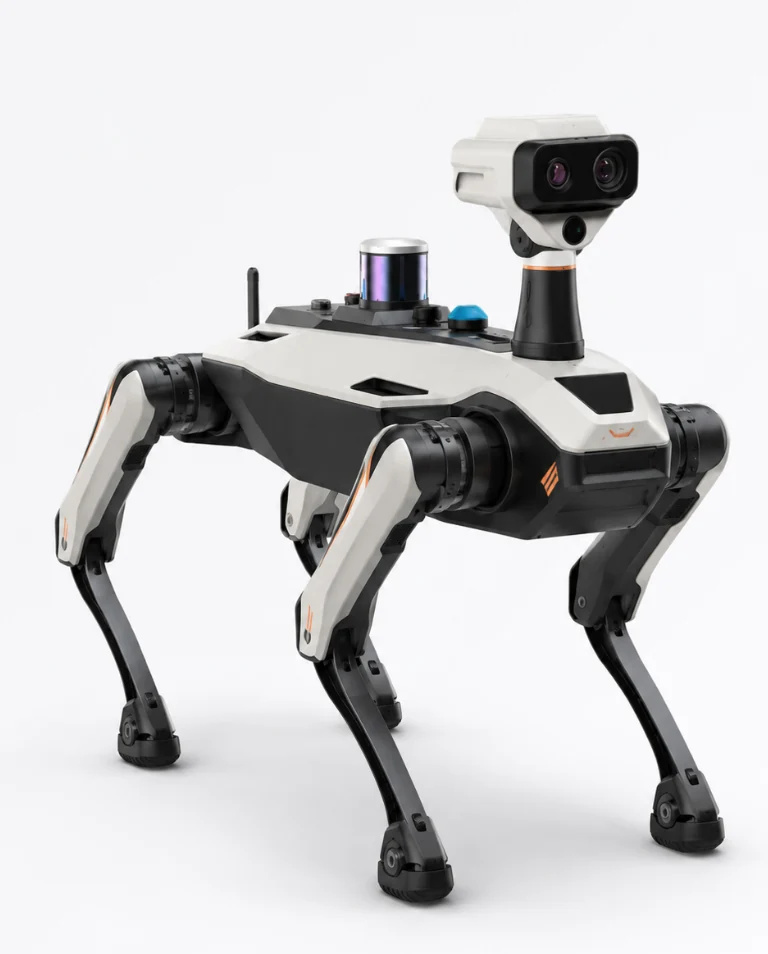
Koordiniertes Robotersystem für den intelligenten Bergbau
Gefährliche Arbeitsplätze, ausgereifte Transportaufgaben und Inspektion bilden den Einstieg in ein minenweites Konzept aus Roboterausrüstung, gemeinsamer intelligenter Plattform und fortlaufendem Betrieb.
 Prüfung und Sortierung
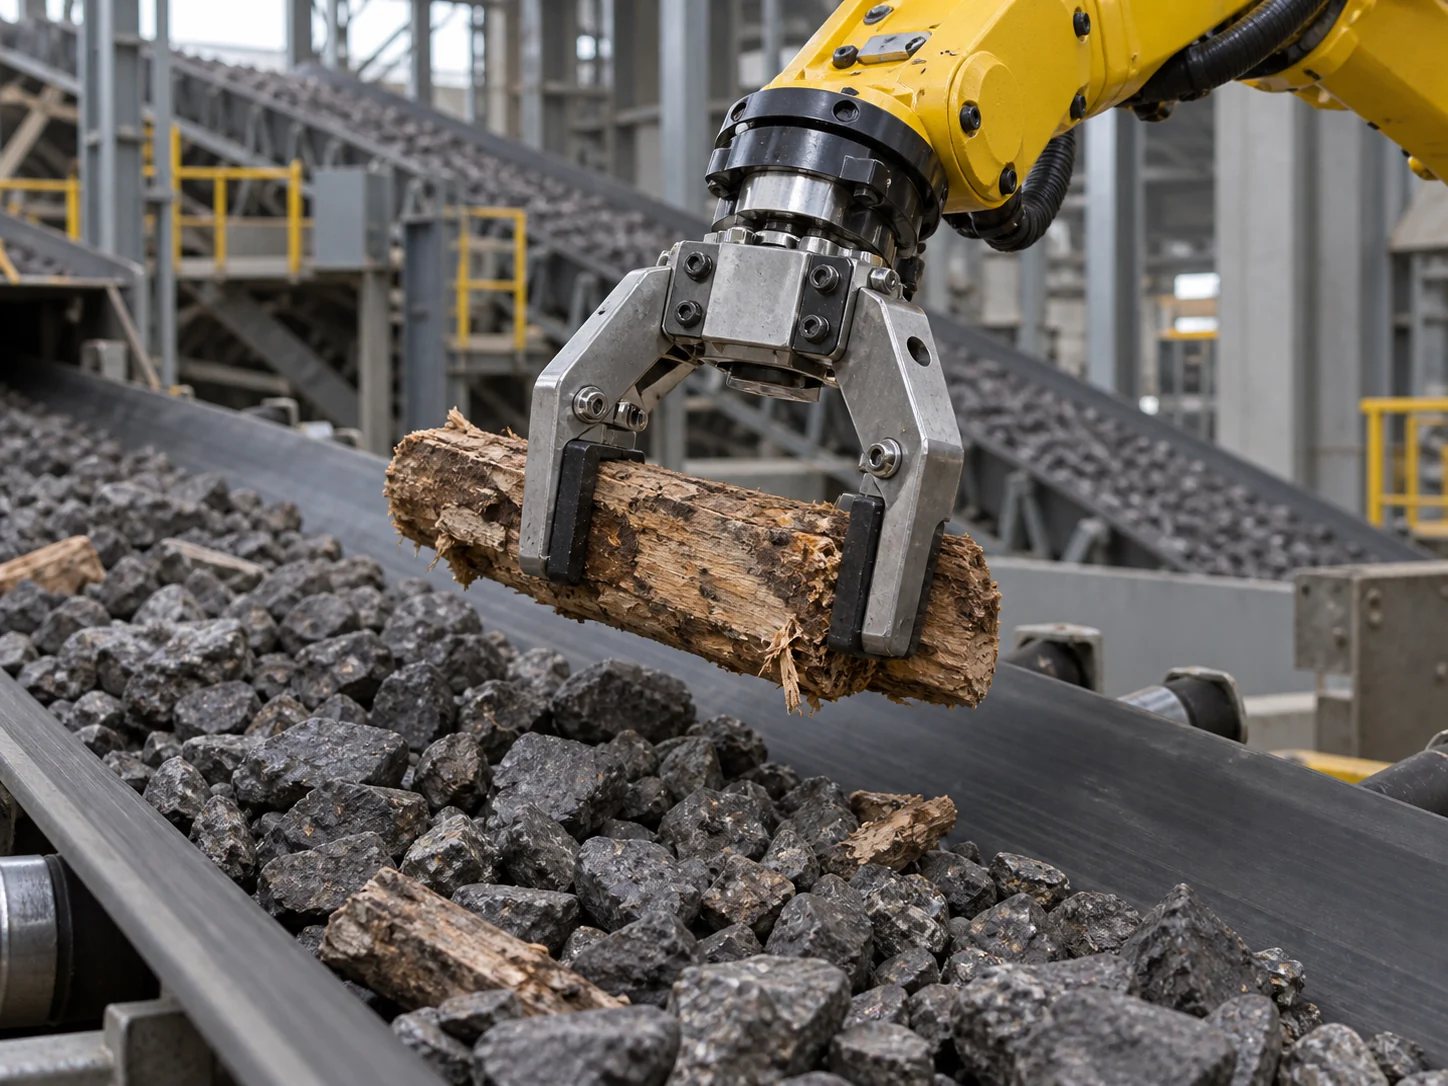
Intelligente Fremdkörpersortierung im Bergbau
Sichtbares Holz, Metall und Gewebesäcke auf Erzförderbändern erkennen und mithilfe von Geschwindigkeitsverfolgung und Robotergreifen im laufenden Betrieb entfernen und sortiert ablegen.
 Transport und Zustellung
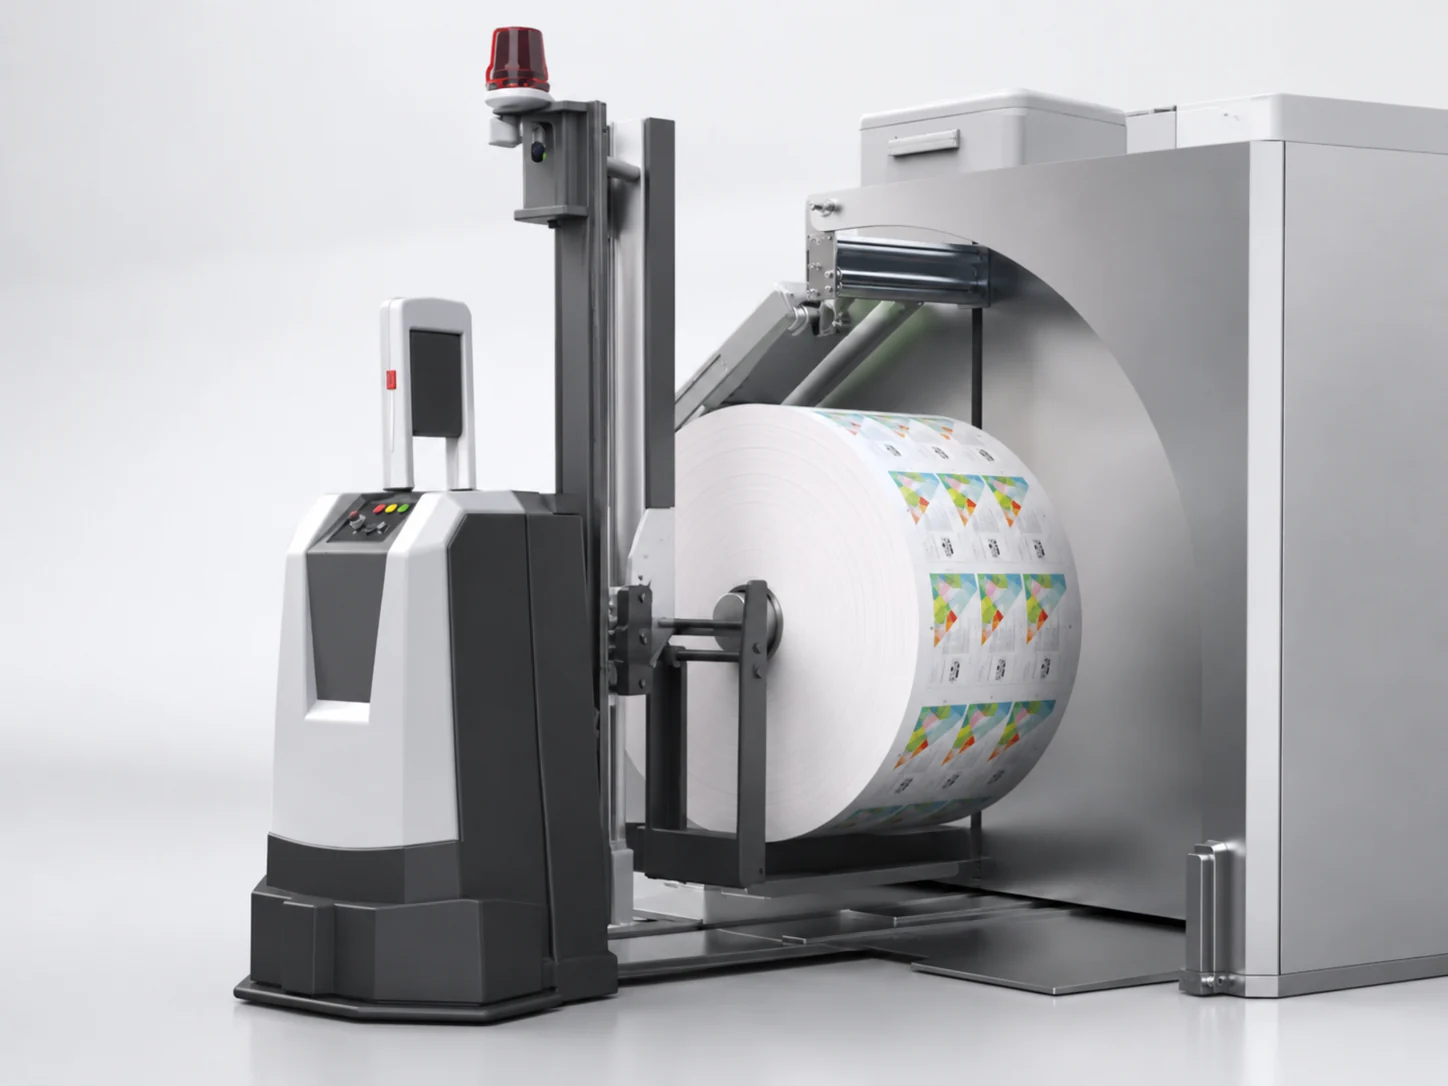
AMR für automatisches Be- und Entladen von Rollenmaterial
Mittiges Aufnehmen mit Spreizwelle, geschlossenes Auspacken, 90°-Drehen und axiales Aufstecken werden in einem AMR kombiniert. Materialmangelsignale steuern die Versorgung mehrerer Linien im Reinbereich.
 Transport und Zustellung
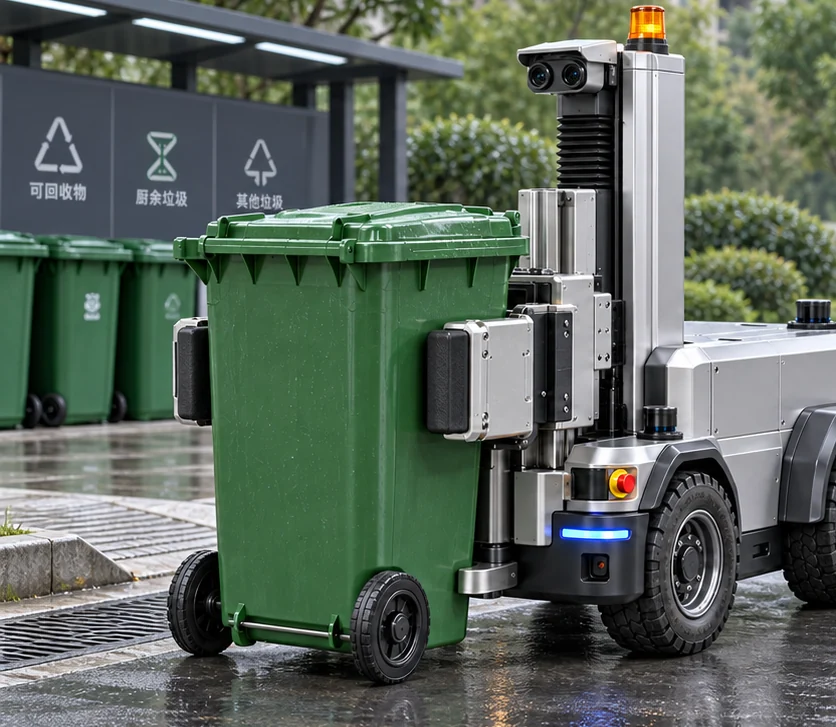
Transport von Abfallbehältern im Außenbereich
Ein geländegängiges Fahrwerk, eine Klemmvorrichtung und visuelle Ausrichtung transportieren Mülltonnen von Sammelstellen zum Fahrzeug und stellen leere Tonnen regelgerecht zurück.
 Prüfung und Sortierung
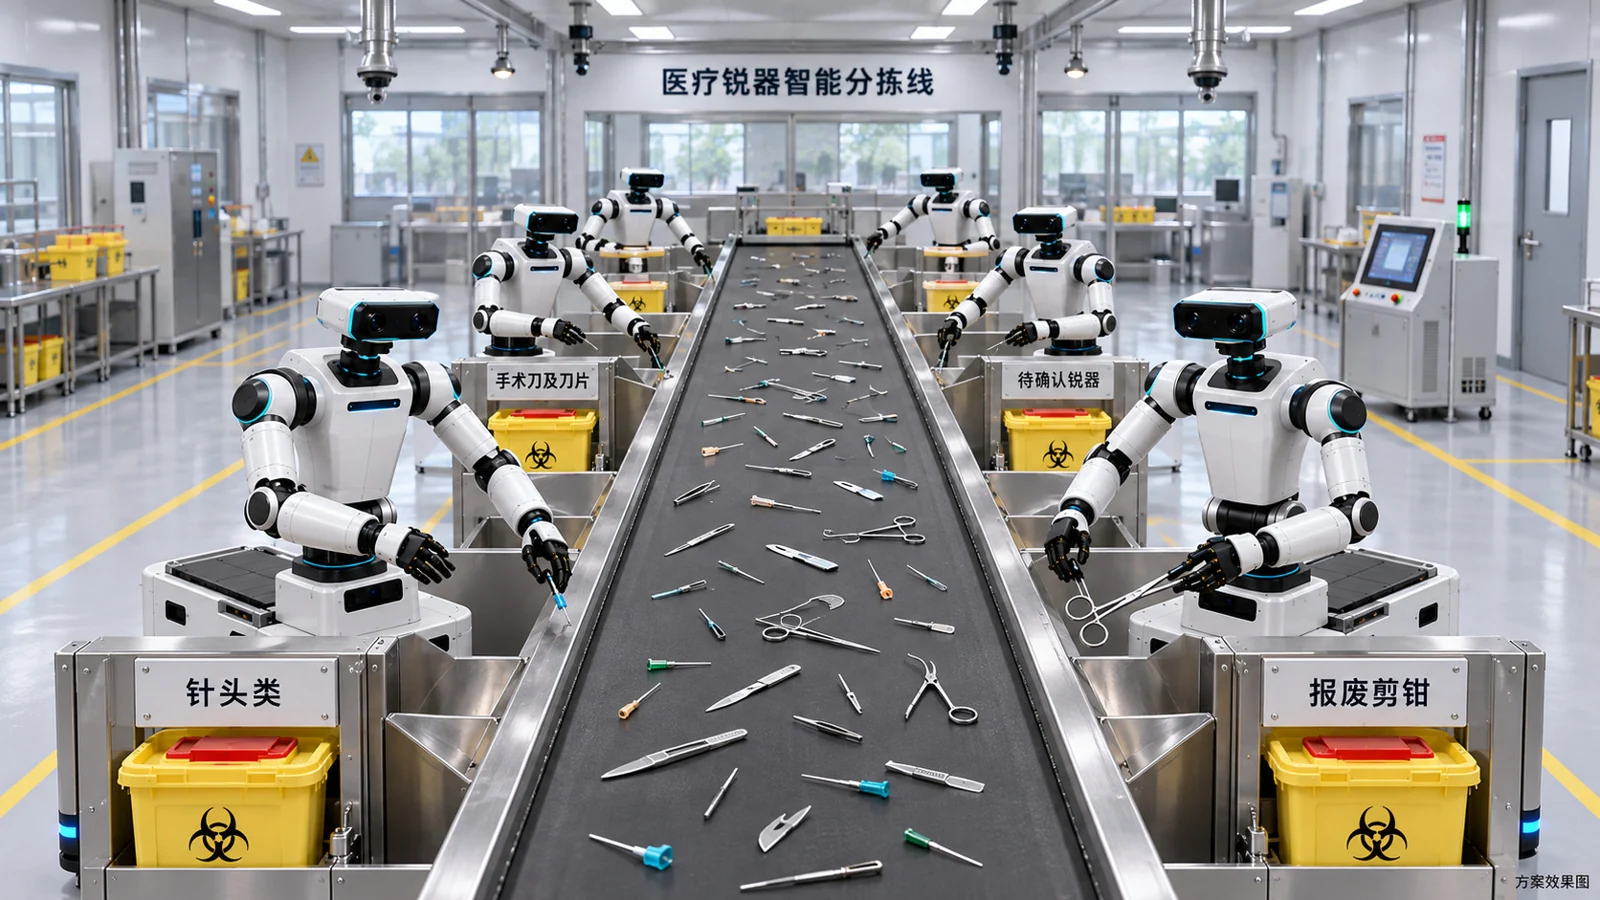
Kontrollierte robotische Sortierung medizinischer scharfer Abfälle
In einem freigegebenen Prozess für unverpackte Einzelteile übernehmen Bilderkennung, beidseitig koordinierte Roboter und vier Sortierwege die Behandlung ausgesonderter spitzer und scharfer Gegenstände. Chargen- und Behälterübergaben werden dokumentiert.
 Spezialroboter
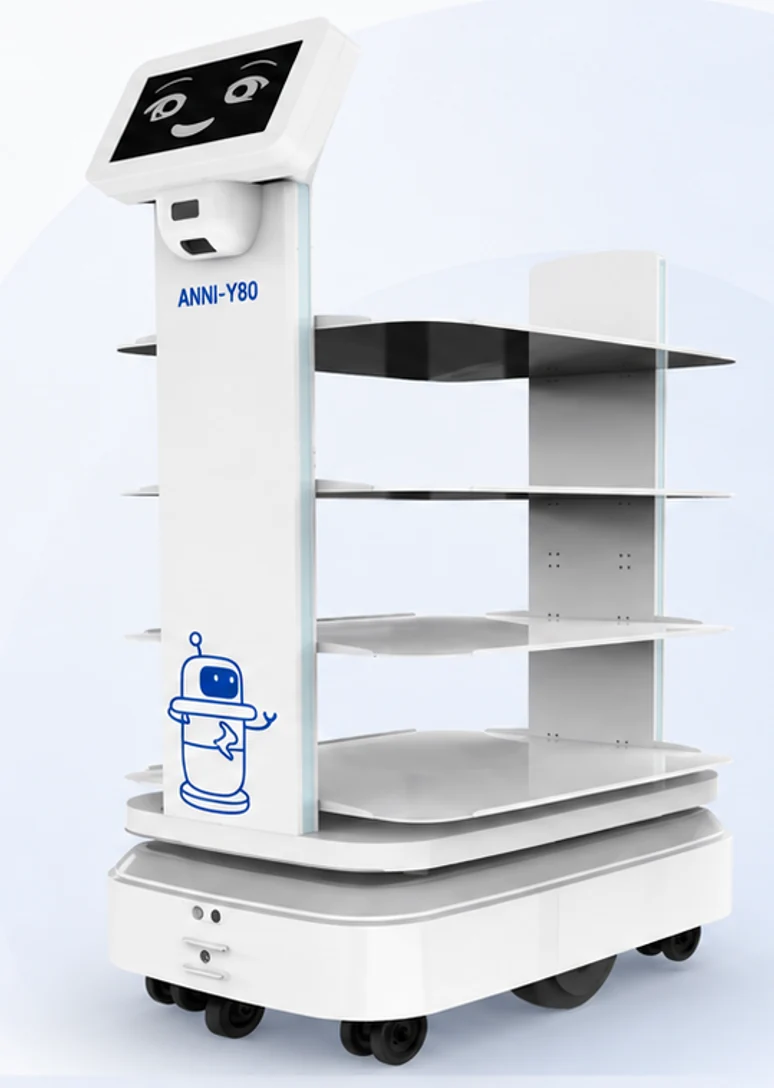
Kombinierte Robotikanwendungen im Krankenhaus
Medikamentenzustellung, Besucherführung, Anlageninventur und Verteilrauminspektion werden als Module an Krankenhausflächen und Geschäftsschnittstellen angepasst und mit nachvollziehbaren Serviceabläufen verbunden.
 Inspektion und Instandhaltung
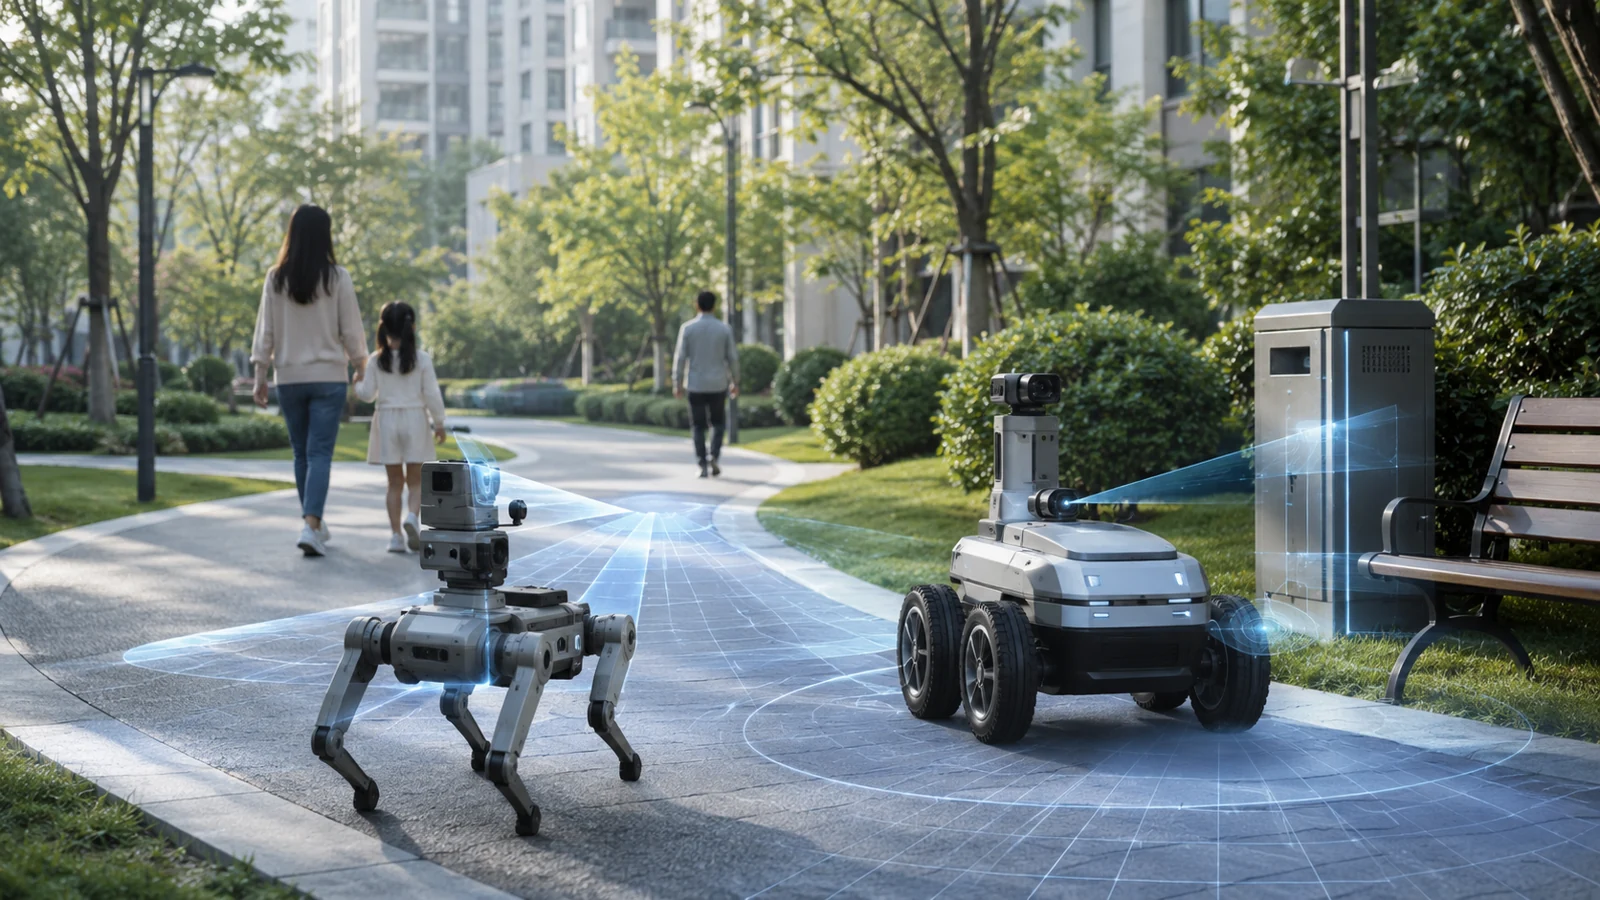
Zustellung, Reinigung und mobile Inspektion im Energiepark
Roboter für Dokumententransport und Bodenreinigung im Park ausstatten. In freien Zeitfenstern bedarfsgerecht konfigurierte mobile Inspektionen einplanen sowie Erweiterungen um Empfang, Inventur und Außenrundgänge vorsehen.
 Prüfung und Sortierung
Mehrzweckanlage für kombinierte Sichtprüfung
Für Metalldrähte, Fadenschiffchen, Graphit-V-Nuten und kleine Sonderformteile werden automatische Zuführung, visuelle Positionierung, 2D/3D-Prüfung, Fehlerwarnung und Ergebnisrückverfolgung kombiniert.
SpezialroboterArbeitsplatz zum automatischen Entfernen und Ersetzen von Etiketten
Für Selbstklebe-, Sicherheits- und Rückverfolgungsetiketten auf ihrem Trägerpapier werden Fehletikettenlokalisierung, automatische Entfernung, präziser Ersatz, Nachprüfung und Datenrückschreibung verbunden.
Intelligente PlattformenContractAI – unternehmensinterner KI-Compliance-Arbeitsplatz
Ein Desktop-Arbeitsplatz mit lokaler Laufzeitumgebung bildet konfigurierbare Compliance-Abläufe für Vertragsvorprüfung, Abgleich mit Unternehmensregeln, dokumentenübergreifende Konsistenzprüfung, menschliche Freigabe und Berichtsarchivierung ab.
 Intelligente Plattformen
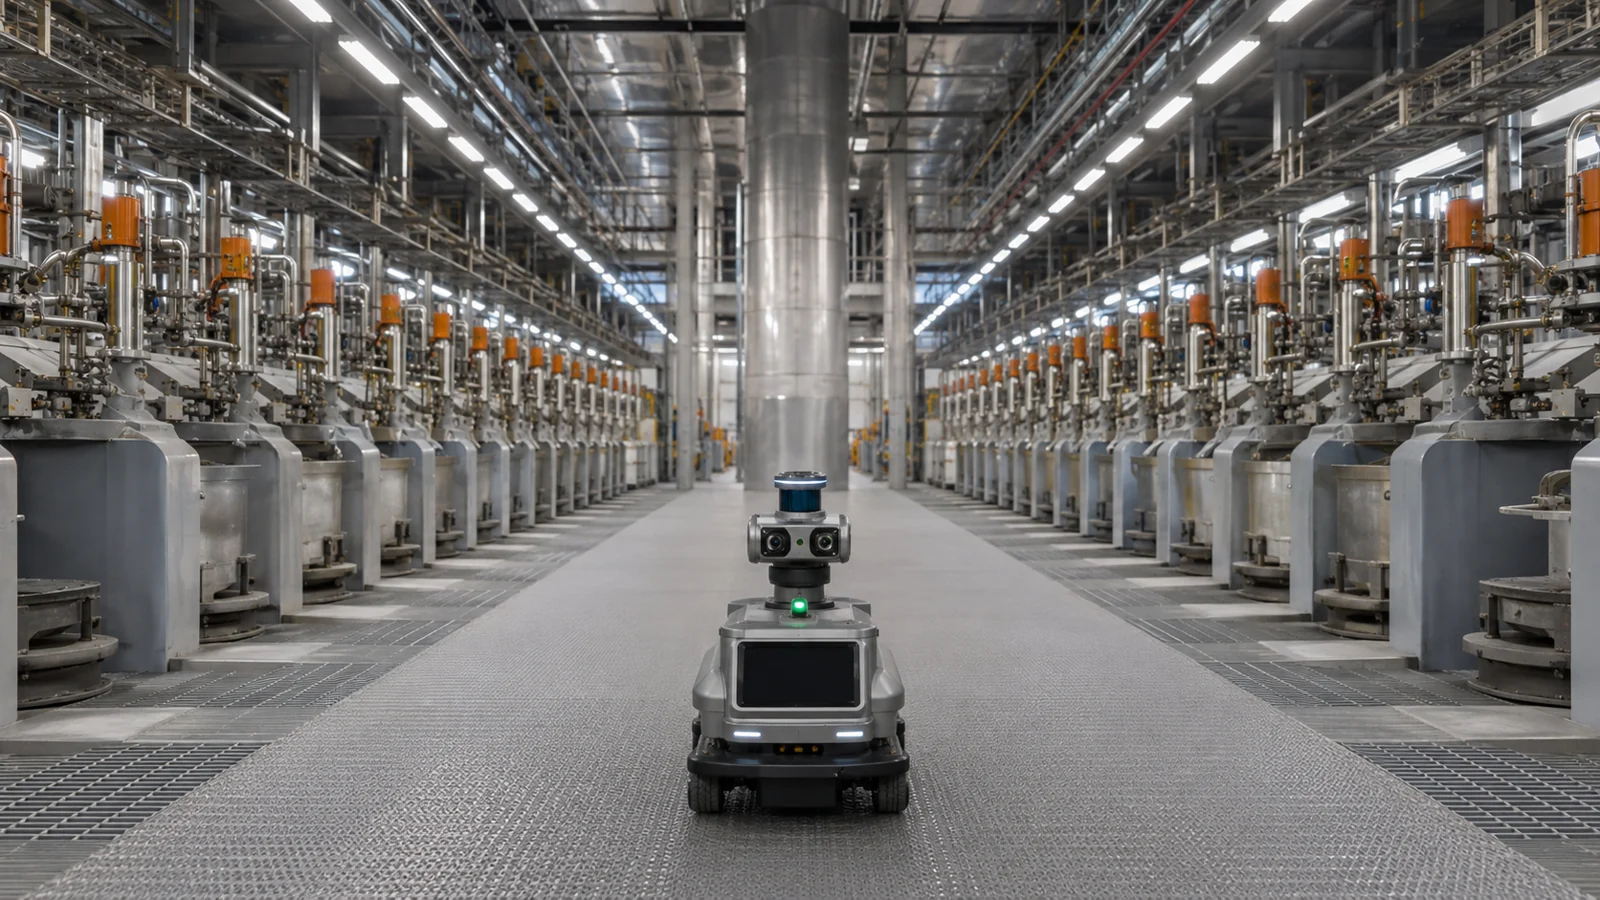
Kooperationskonzept für die Bergbau-Robotikindustrie
Für hoch gelegene Gebirgsregionen, Tagebau und Untertagebergbau werden industrielle Robotikkooperation, Demonstrationsminen und gemeinsame Technologieplattformen geplant. Der Stufenplan beginnt mit Inspektion, erweitert Transport und entwickelt Gewinnungsaufgaben.
Aus Ihren Anforderungen vor Ort
den nächsten Planungsschritt ableiten.
Arbeitsobjekt, Anlagenlayout und Zieltakt bilden die Grundlage für Gespräche über Produktauswahl, Systemkonfiguration und Erprobung.