FLEXIBLE ROBOTIC OPERATIONS
Robotermatrix für Glasfaser-Zwirnereien
Das Zwirnereikonzept trennt Inspektion, Rohgarnentnahme und -ablage sowie Garnspulenarbeit in drei Roboteraufgaben. Greifer, Arbeitsplätze und Aktionen sind jeweils zu validieren; erst danach wird die koordinierte Datenrückschreibung besprochen.
Konfigurationsberatung anfragenKontakt für Konzepte und Projektanfragen:
610015486@163.com · 18611193215 ·
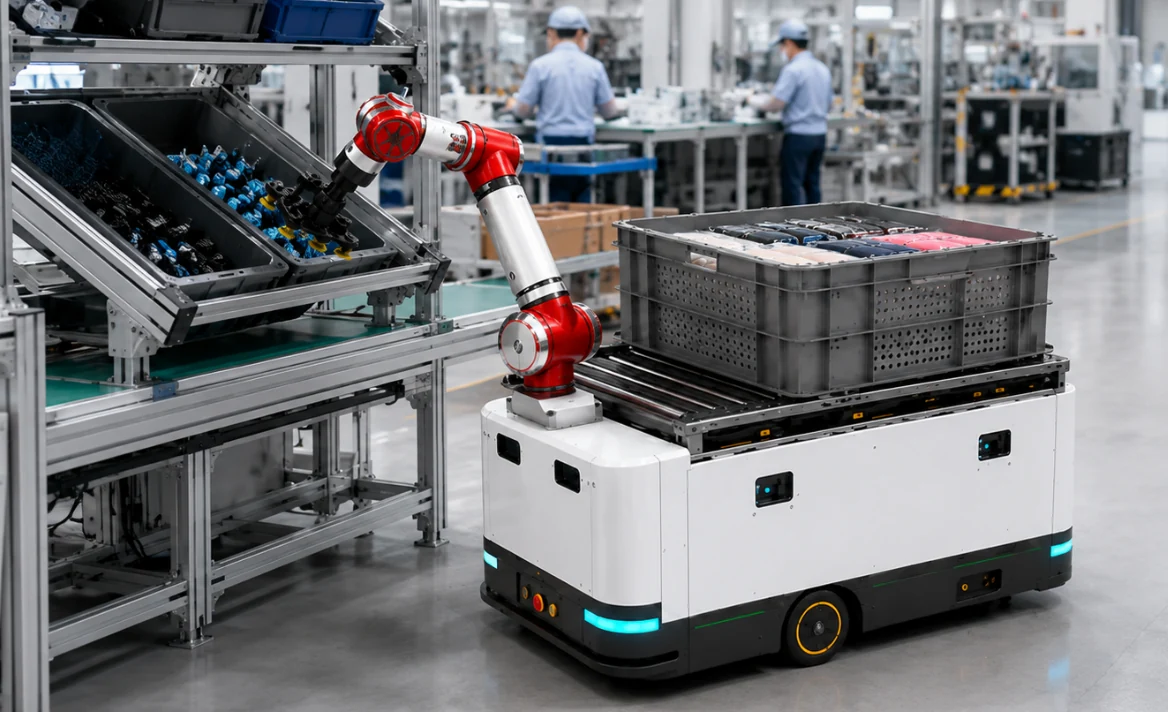 Anwendung / Konzeptdarstellung
Redaktion der Website Verkörperte Intelligenz · Inhaltliche Prüfung
Welche Bedingungen zuerst klären?
- Rohgarn- und Garnspulenmuster
- Anforderungen an Greifen und Kraftregelung
- Arbeitsplatzumbau und MES-/SCADA-Schnittstellen
- Art der Unterlagen
- Projektkonzept
- Ausstattung und Preis
- Die Originalunterlagen enthalten keinen überprüfbaren aktuellen Preis. Ausstattung und Preis sind anhand von Standortaufgabe, Konfiguration und Validierungsumfang zu klären.
- Einsatzgrenzen
- Materialien, Greifer, Arbeitsplätze und Aktionen müssen getrennt geprüft werden. Die Robotermatrix wird schrittweise nach priorisierten Anwendungen aufgebaut.
- Welche Nachweise fehlen noch?
- Nachweise für gemeinsame Greifer verschiedener Materialien, einheitliche Takte oder bereits erfolgte Auslieferungsabnahmen liegen nicht vor.
Zahlen aus den Unterlagen richtig einordnen
Das Konzept ordnet Roboter den drei Aufgaben Inspektion, Rohgarn und Garnspulen zu; ihre Anzahl ist gesondert festzulegen.
Quellen und Nutzungshinweise
05玻纤捻线车间场景具身智能机器人产品矩阵项目解决方案V1.2-0525.pptx
Dies ist eine Zusammenfassung der Originalkonzepte und bedeutet nicht, dass die Website-Redaktion das Gerät hergestellt, verkauft oder ausgeliefert hat. Ausstattung, Entwicklungsziele und Messergebnisse sind getrennt zu prüfen.
Vom Konzept zur Feldvalidierung ↗Welches Problem wird behandelt?
- Große Unterschiede zwischen Material und Aktionen vor Ort
- Wiederholte Arbeitsabläufe und Qualitätskontrolle nebeneinander
- Arbeitsplatzinformationen sind vom Produktionssystem getrennt
Kernfähigkeiten und Ausstattung
Anpassung von Hubmechanismen und Spezialgreifern
Bilderkennung und nachgiebige Kraftregelung
Auffälligkeitsprüfung und manuelle Übernahme
MES-/SCADA-Anbindung und Aufgabenrückverfolgung
Einsatzfelder
Prüfung vor dem AnfahrenGarnzustandsüberwachungRohgarnbehälter aufnehmen und absetzenGarnspulen und Fadenführungshaken bedienen
Aufgabenablauf
01 · Prüfung vor dem Anfahren02 · Aufgaben verteilen03 · Positionieren, aufnehmen und absetzen04 · Ergebnis prüfen05 · Qualitätsdaten zurückschreiben06 · Modell verbessern
Vom Konzept zum Einsatzort
Materialien, Greifer, Arbeitsplätze und Aktionen müssen getrennt geprüft werden. Die Robotermatrix wird schrittweise nach priorisierten Anwendungen aufgebaut.
EXPLORE MORE
Zugehörige Produkte und Systeme
 Spezialroboter
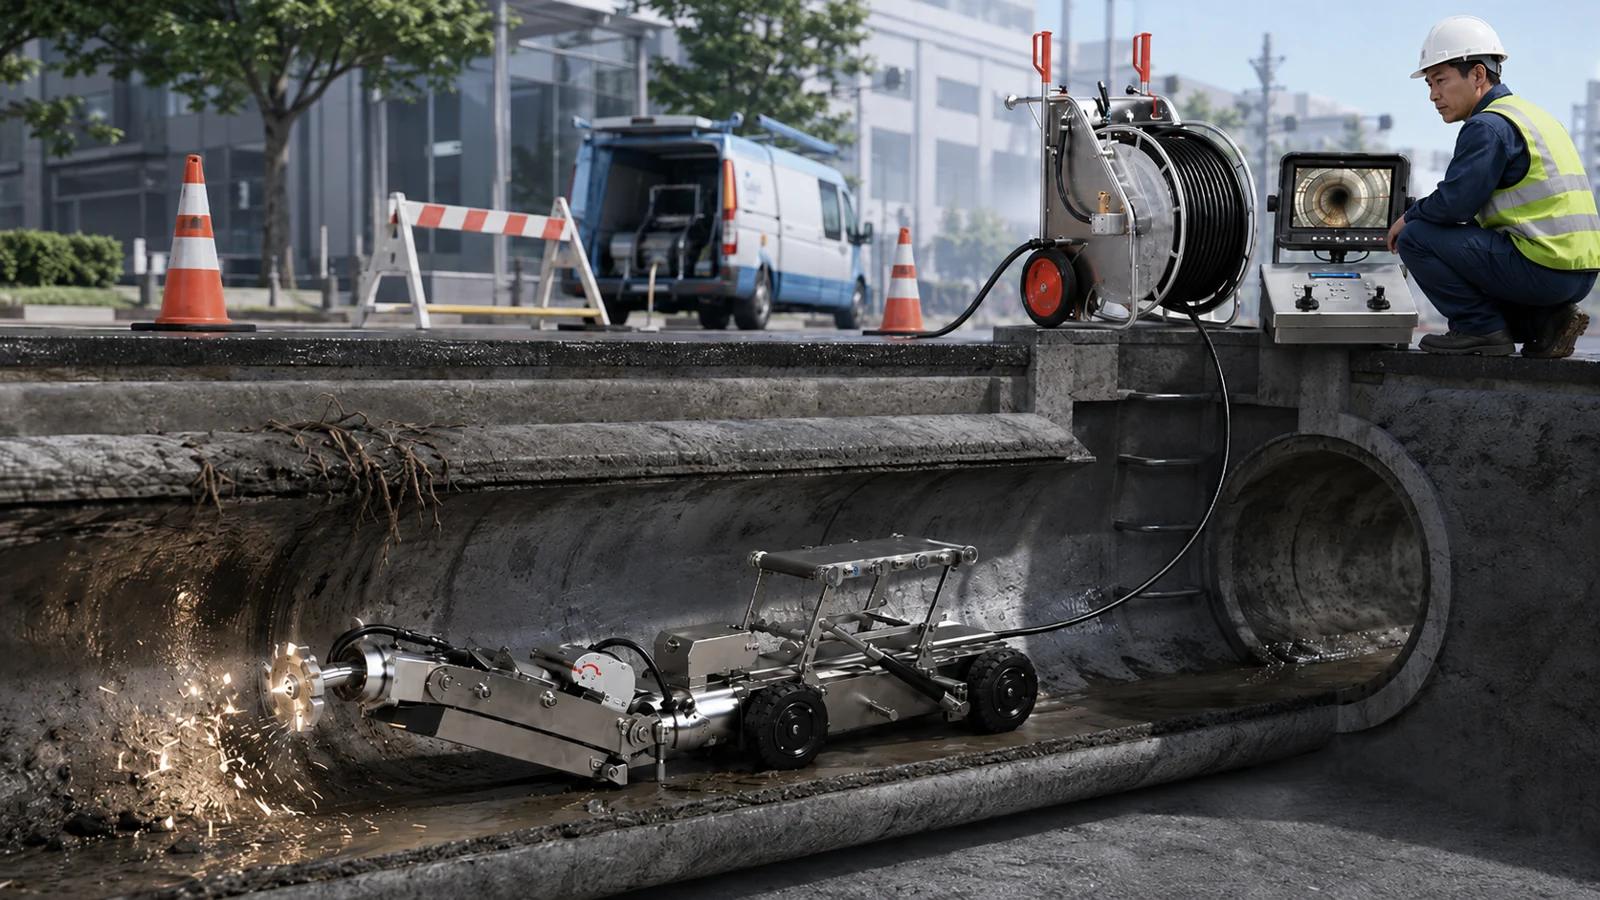
Hindernisse aus kommunalen Abwasserrohren entfernen
Ein Bediener an der Oberfläche steuert den Roboter im Kanal über Kabel und Front-/Rückkamera. Wechselbare Schneidköpfe entfernen Wurzeln, Verkrustungen und harte Verstopfungen; Nachinspektionsbilder werden gespeichert.
Fähigkeiten und Einsatzbedingungen ansehen
 Spezialroboter
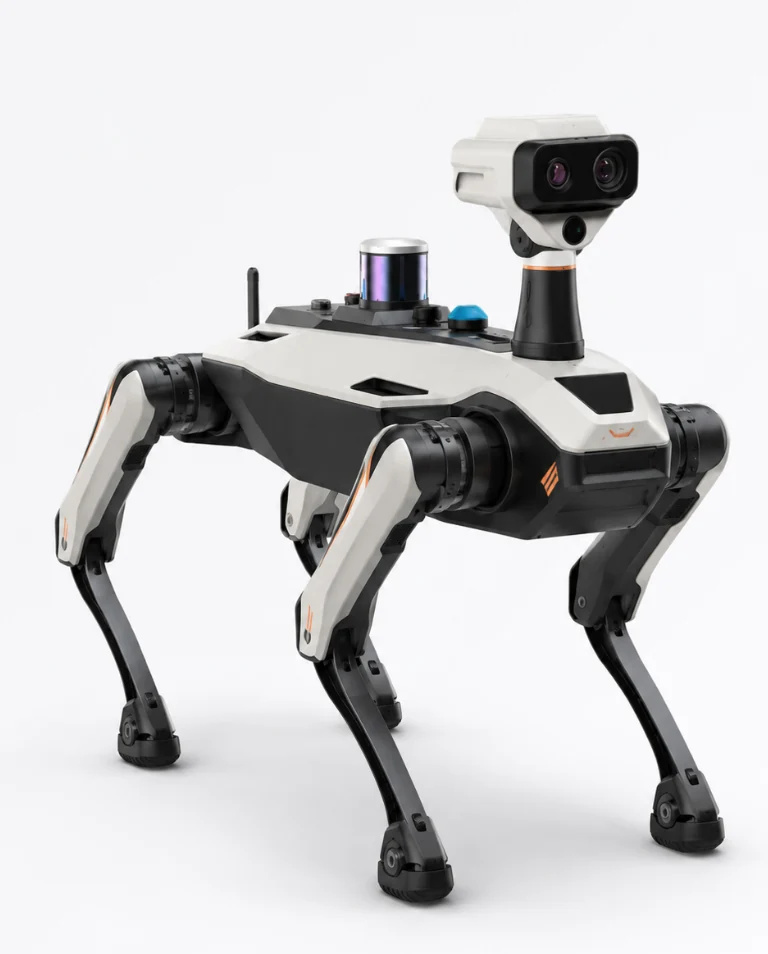
Koordiniertes Robotersystem für den intelligenten Bergbau
Gefährliche Arbeitsplätze, ausgereifte Transportaufgaben und Inspektion bilden den Einstieg in ein minenweites Konzept aus Roboterausrüstung, gemeinsamer intelligenter Plattform und fortlaufendem Betrieb.
Fähigkeiten und Einsatzbedingungen ansehen
 Spezialroboter
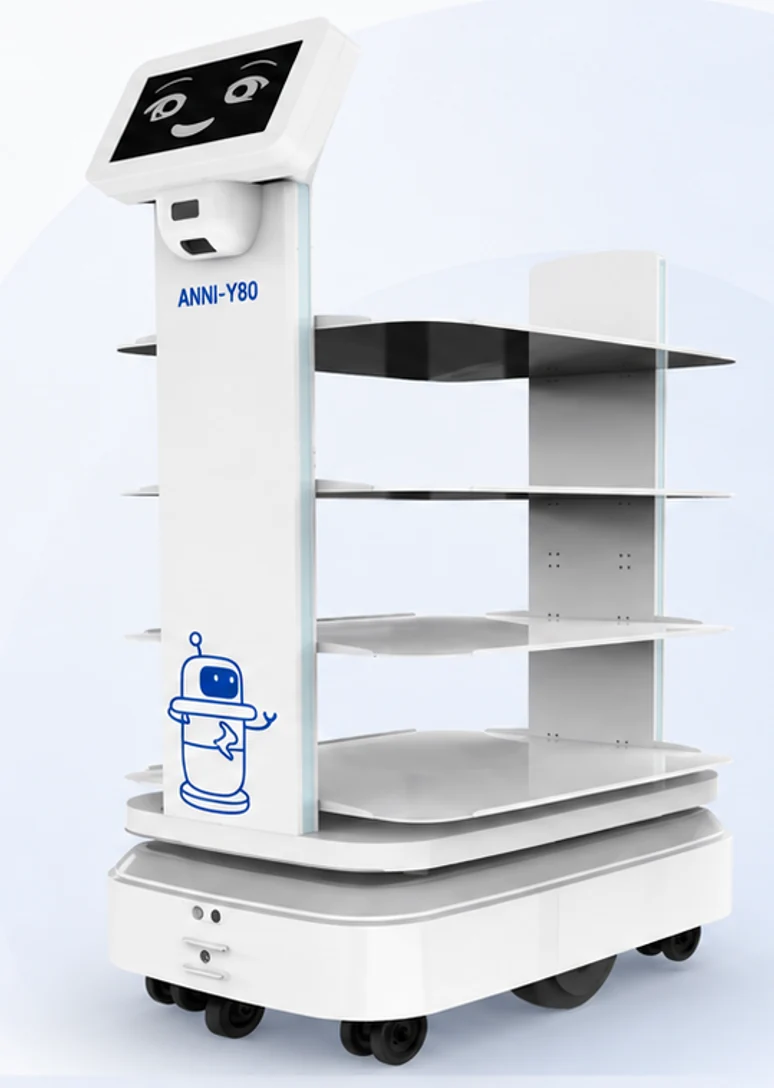
Kombinierte Robotikanwendungen im Krankenhaus
Medikamentenzustellung, Besucherführung, Anlageninventur und Verteilrauminspektion werden als Module an Krankenhausflächen und Geschäftsschnittstellen angepasst und mit nachvollziehbaren Serviceabläufen verbunden.
Fähigkeiten und Einsatzbedingungen ansehen
PROJECT INQUIRYAus Ihren Anforderungen vor Ort
Aus Ihren Anforderungen vor Ort
den nächsten Planungsschritt ableiten.
Arbeitsobjekt, Anlagenlayout und Zieltakt bilden die Grundlage für Gespräche über Produktauswahl, Systemkonfiguration und Erprobung.