FLEXIBLE ROBOTIC OPERATIONS
ガラス繊維撚糸工程のロボット構成
撚糸工程の構想は、点検、原糸の取扱い、管巻き糸の操作を三種類の作業に分けています。治具、工程、動作を個別に検証してから、連携と結果反映を検討します。
構成案を相談ソリューション・要件の相談窓口:
610015486@163.com · 18611193215 ·
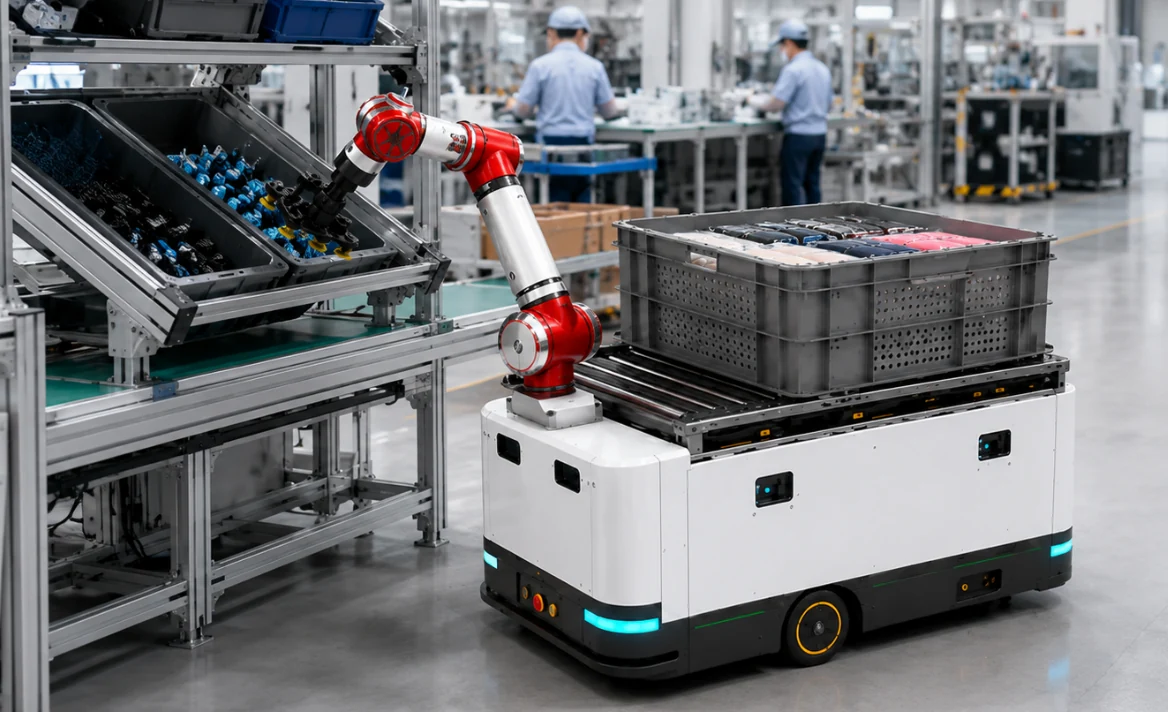 用途・構想の参考図
身体性知能サイトの編集者 ・内容確認
最初に確認する条件
- 原糸と管巻き糸のサンプル
- 把持と力制御の要件
- 作業場所の改修とMES/SCADA接続
- 資料の位置付け
- プロジェクト案
- 構成と見積り
- 原資料には検証可能な現行見積りがありません。現場の作業、構成、検証範囲に合わせて確認します。
- 適用範囲と制約
- 材料、治具、作業場所、動作ごとに独立して検証し、優先する用途から段階的にロボット群を構成します。
- 不足している根拠
- 異なる材料での治具共用、共通タクト、納入・受入検証の証明は確認されていません。
資料内の数値の読み方
点検、原糸、管巻き糸の三作業にロボットを設定する構想で、台数は別途決定します。
出典と資料の使い方
05玻纤捻线车间场景具身智能机器人产品矩阵项目解决方案V1.2-0525.pptx
原構想の要約であり、当サイトの編集者が製造・販売・納入したことを意味しません。構成、設計目標、実測結果を別々に確認してください。
構想から現場検証へ進むには ↗扱う課題
- 現場の材料と動作の差が大きい
- 繰返し作業と品質確認が混在
- 工程情報と生産システムが分断
主な機能と構成
昇降機構と専用末端の適合
画像認識と柔軟な力制御
異常確認と人の介入
MES/SCADA接続と作業追跡
想定する用途
起動時点検糸の状態監視原糸容器の取出し・設置管巻き糸と糸案内フックの操作
作業の流れ
01 · 起動時に点検02 · 作業を指示03 · 位置を確認して取扱い04 · 結果を再確認05 · 品質記録へ反映06 · モデルを改善
構想から現場へ
材料、治具、作業場所、動作ごとに独立して検証し、優先する用途から段階的にロボット群を構成します。
PROJECT INQUIRY現場の要件から、
現場の要件から、
次の具体的な構想へ。
対象物、現場レイアウト、目標タクトをもとに、製品選定、システム構成、検証方法を相談できます。