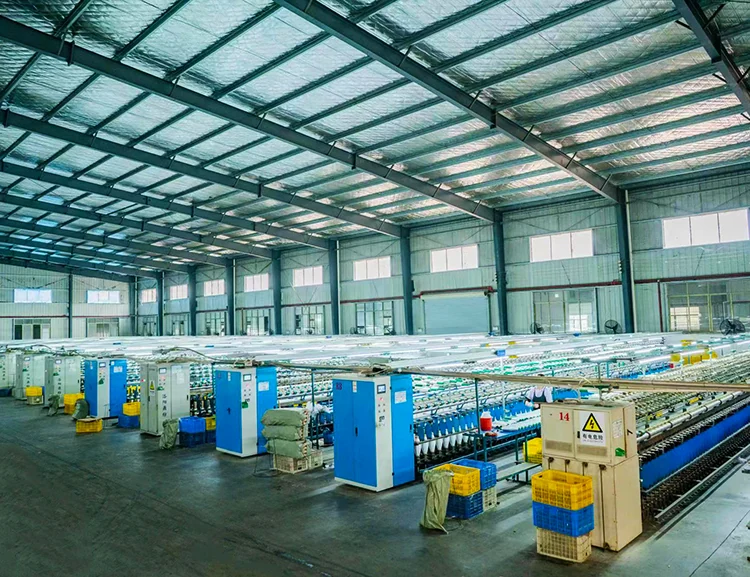
01↗
初期要件評価
現場環境、対象物、現在の作業手順、目標タクトを提示し、まず解決すべき課題を明確にします。
ロボット点検、搬送、画像選別、シミュレーションの構想を整理。
現場条件、作業の分解、検証方法を共有。
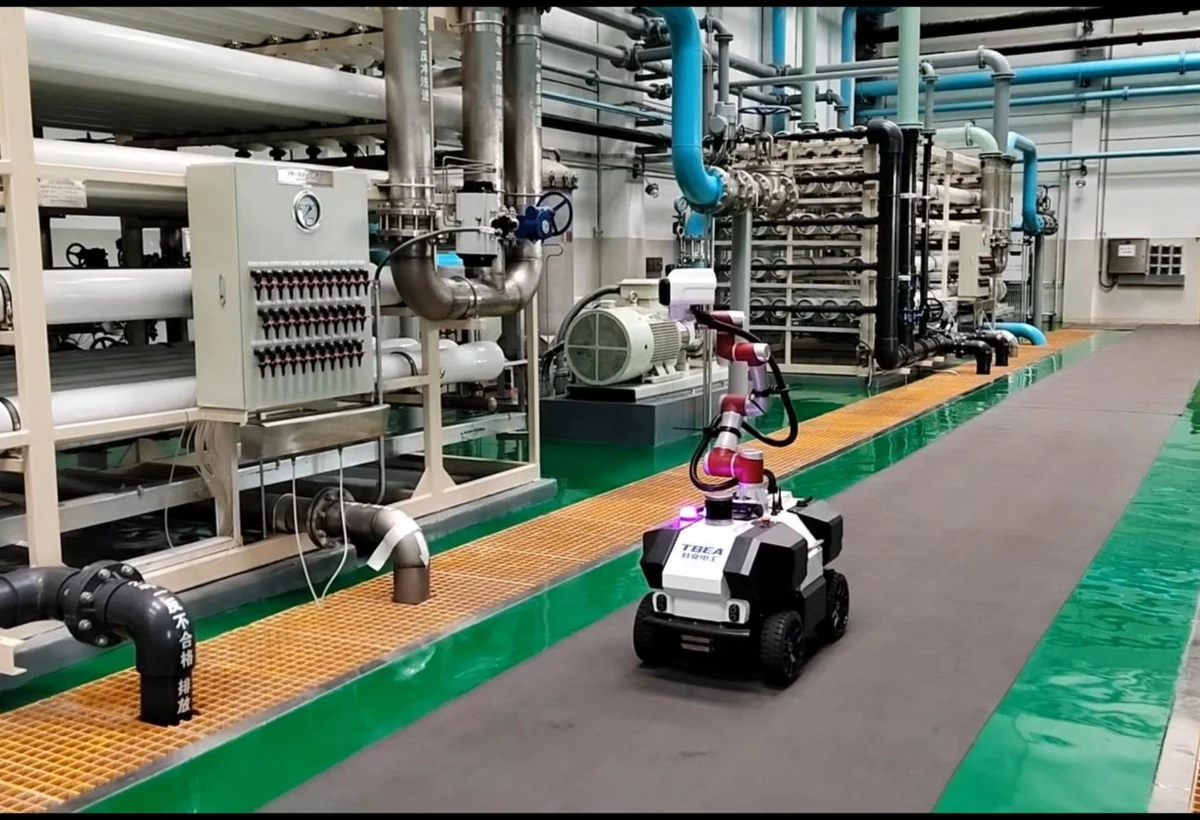
具体的な作業に合わせて認識、移動、操作、配車の機能を組み合わせ、現場に適する構想かを判断します。
点検、階をまたぐ配送、運転中の異物除去について、機能、手順、構成条件を確認できます。
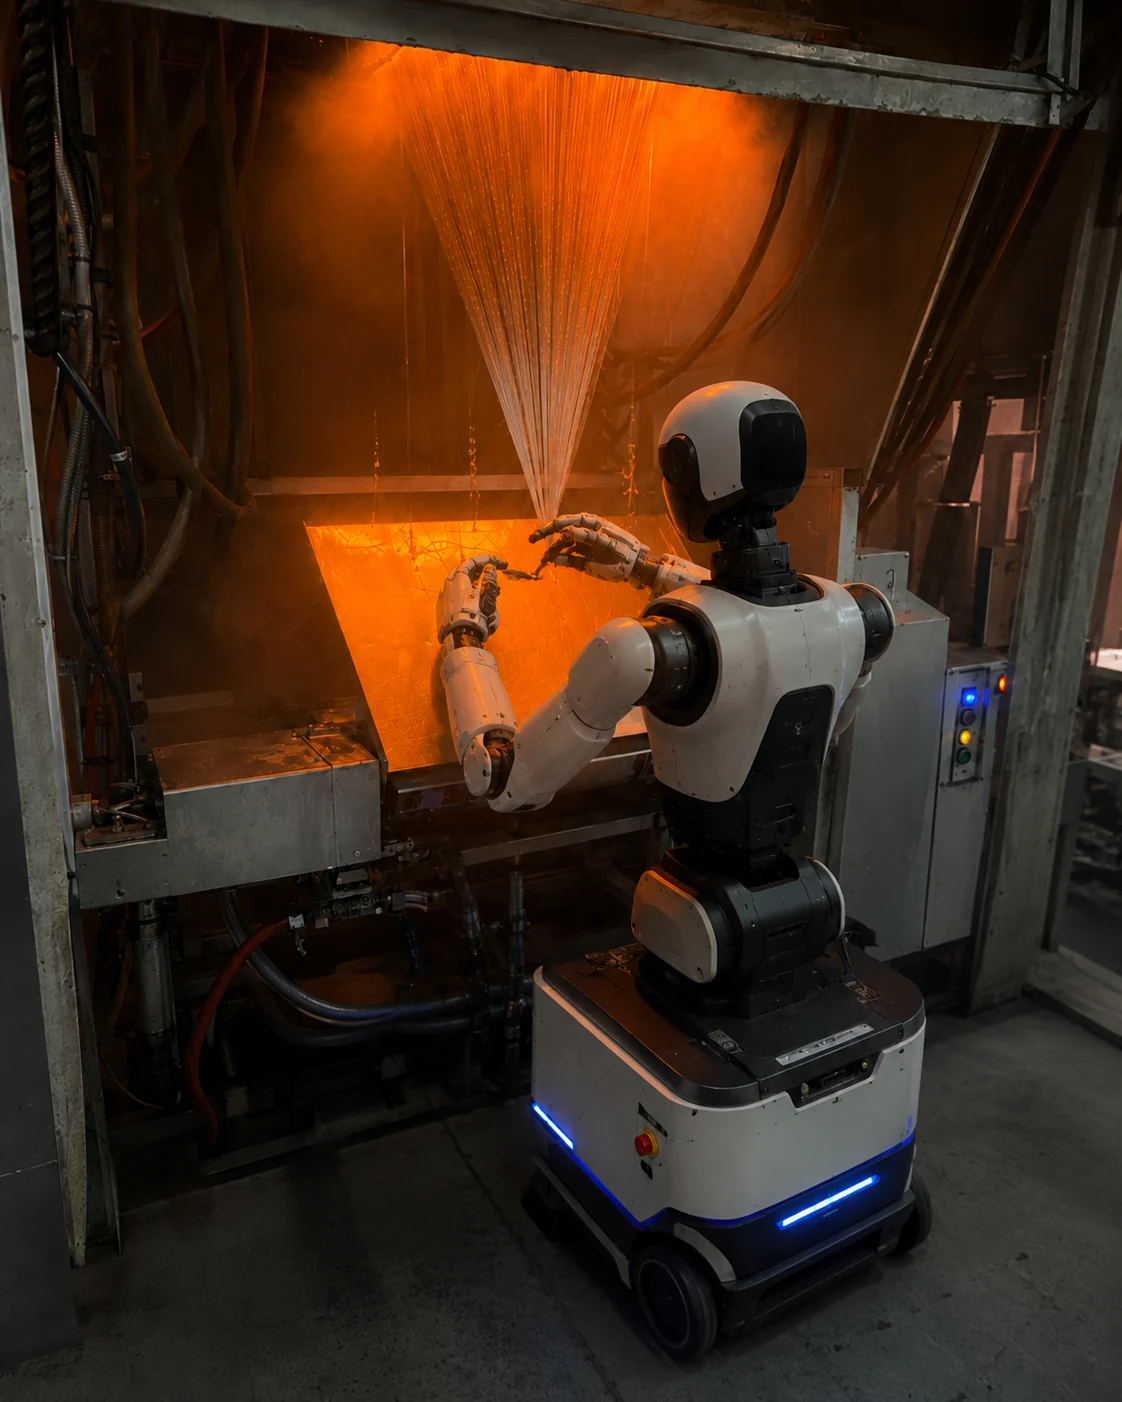 点検・保全
ブッシング、塗油装置、集束装置、巻取り工程に固定カメラ、移動点検、エッジAIを組み合わせ、異常認識、警報、品質追跡を一連の流れにします。
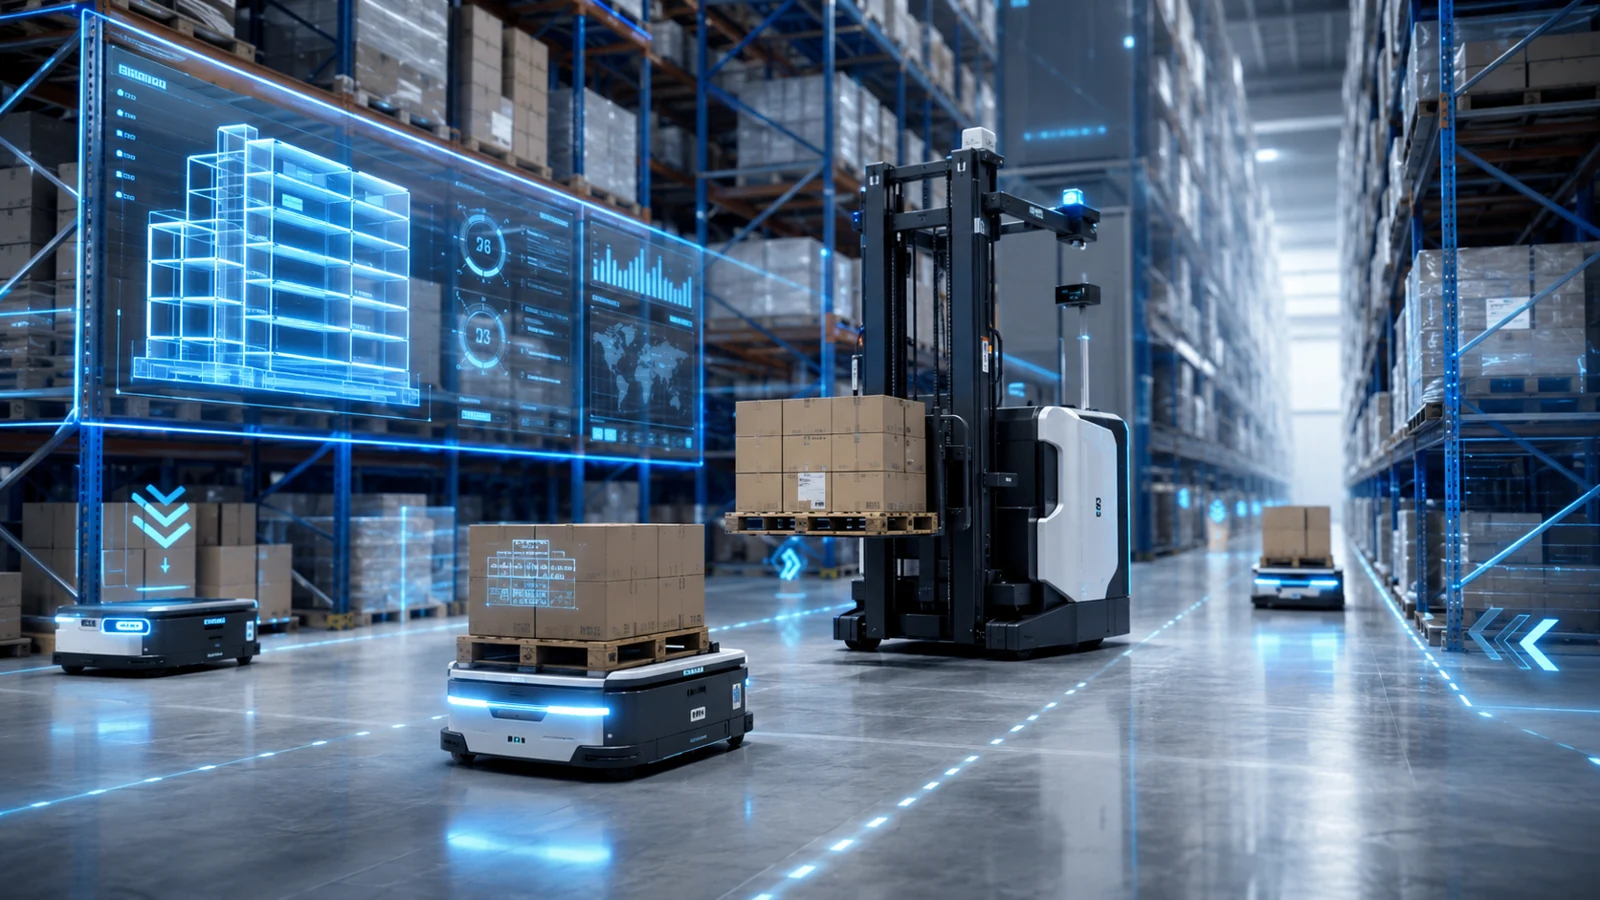 搬送・配送
潜り込み型AMR、二区画の専用棚、扉・昇降機連動により、食事箱・部品の配送と廃棄集束ローラー回収を固定経路で結びます。
 検査・選別
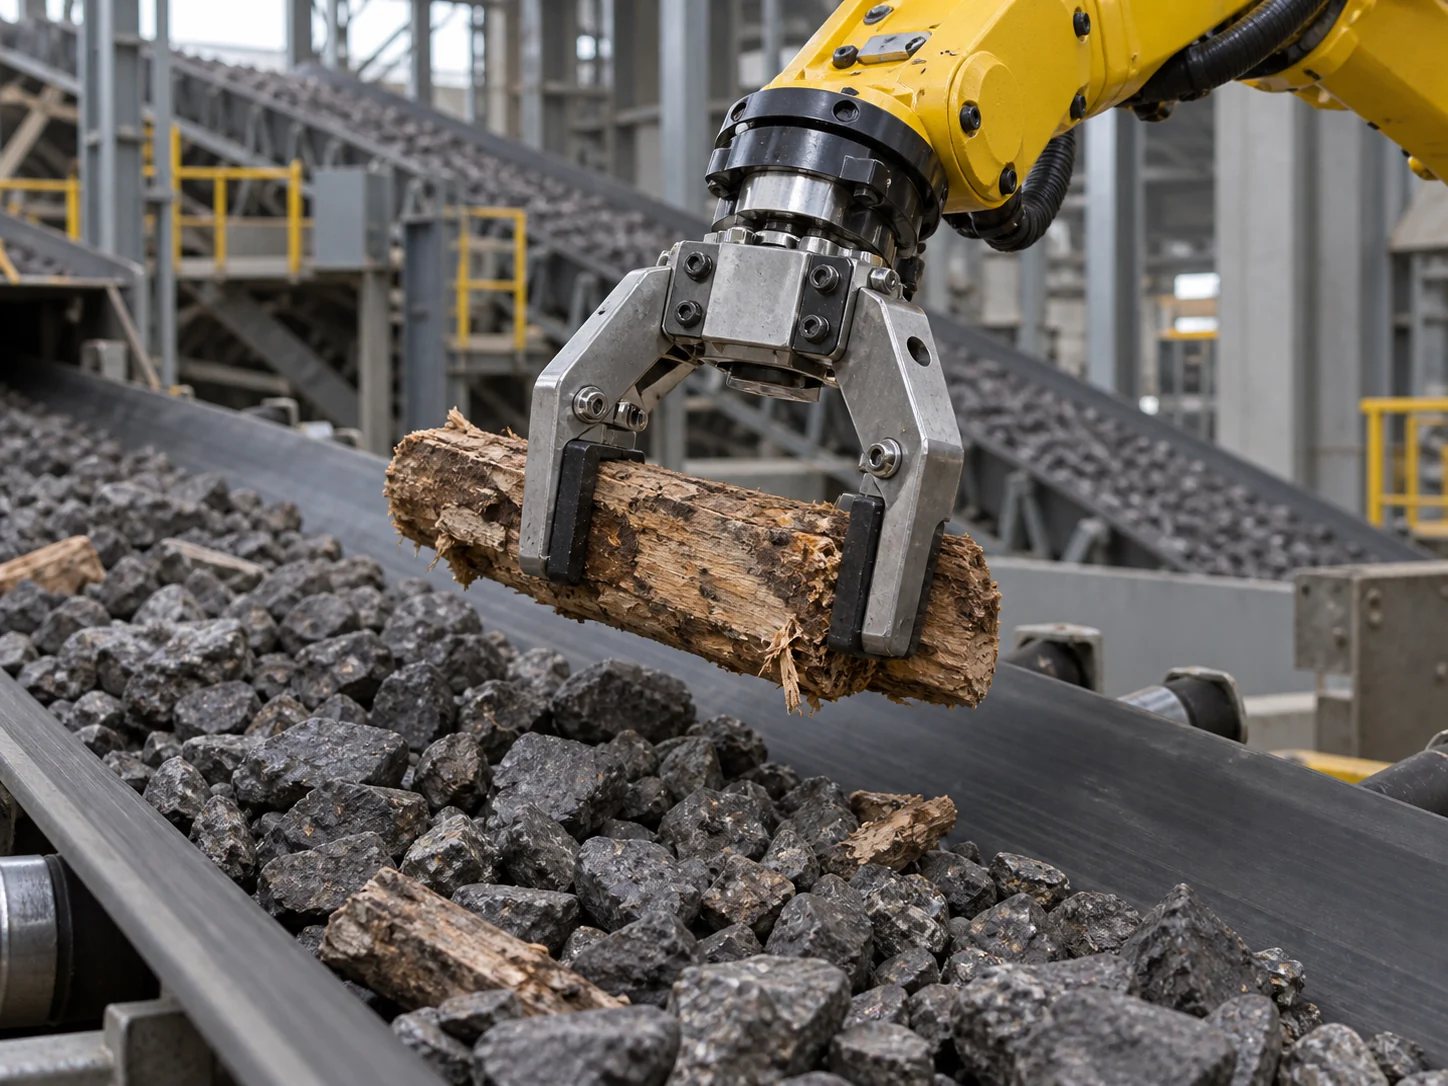
鉱石ベルト上の木材、金属、織布袋などの見える異物を認識し、速度追跡とロボット把持により運転中に除去・分類投入します。
現場要件、システム構成、導入時の確認点をまとめ、ご自身の案件と比較できるようにしています。
固定カメラ、移動点検、専用作業ロボットを繊維引出し・撚糸工程に組み合わせ、異常発見から作業・品質記録までつなぎます。
鉱石ベルト上の木材、金属、織布袋などの見える異物を認識し、速度追跡とロボット把持により運転中に除去・分類投入します。
プロジェクト案とアルゴリズム検証を区別して表示します。実際の構成、性能、導入範囲は、現地評価と技術確認で決定します。
一つの作業場所、一本の配送経路、一つの点検区域から始められます。
現場環境、対象物、現在の作業手順、目標タクトを提示し、まず解決すべき課題を明確にします。
作業要件に照らして本体、認識、エンドエフェクター、接続先を整理し、検討可能な機能の組み合わせを作ります。
推奨構成、重要サンプル、試行範囲、受入条件を定め、先に検証すべき部分を特定します。
構想設計、製品連携、システム統合について、責任、境界、今後の取り決めを確認します。
重要条件を先に確認し、製品選定と構想検討の情報不足を減らします。
対象物、現場レイアウト、目標タクトをもとに、製品選定、システム構成、検証方法を相談できます。