点検と操作を別の作業一覧にする
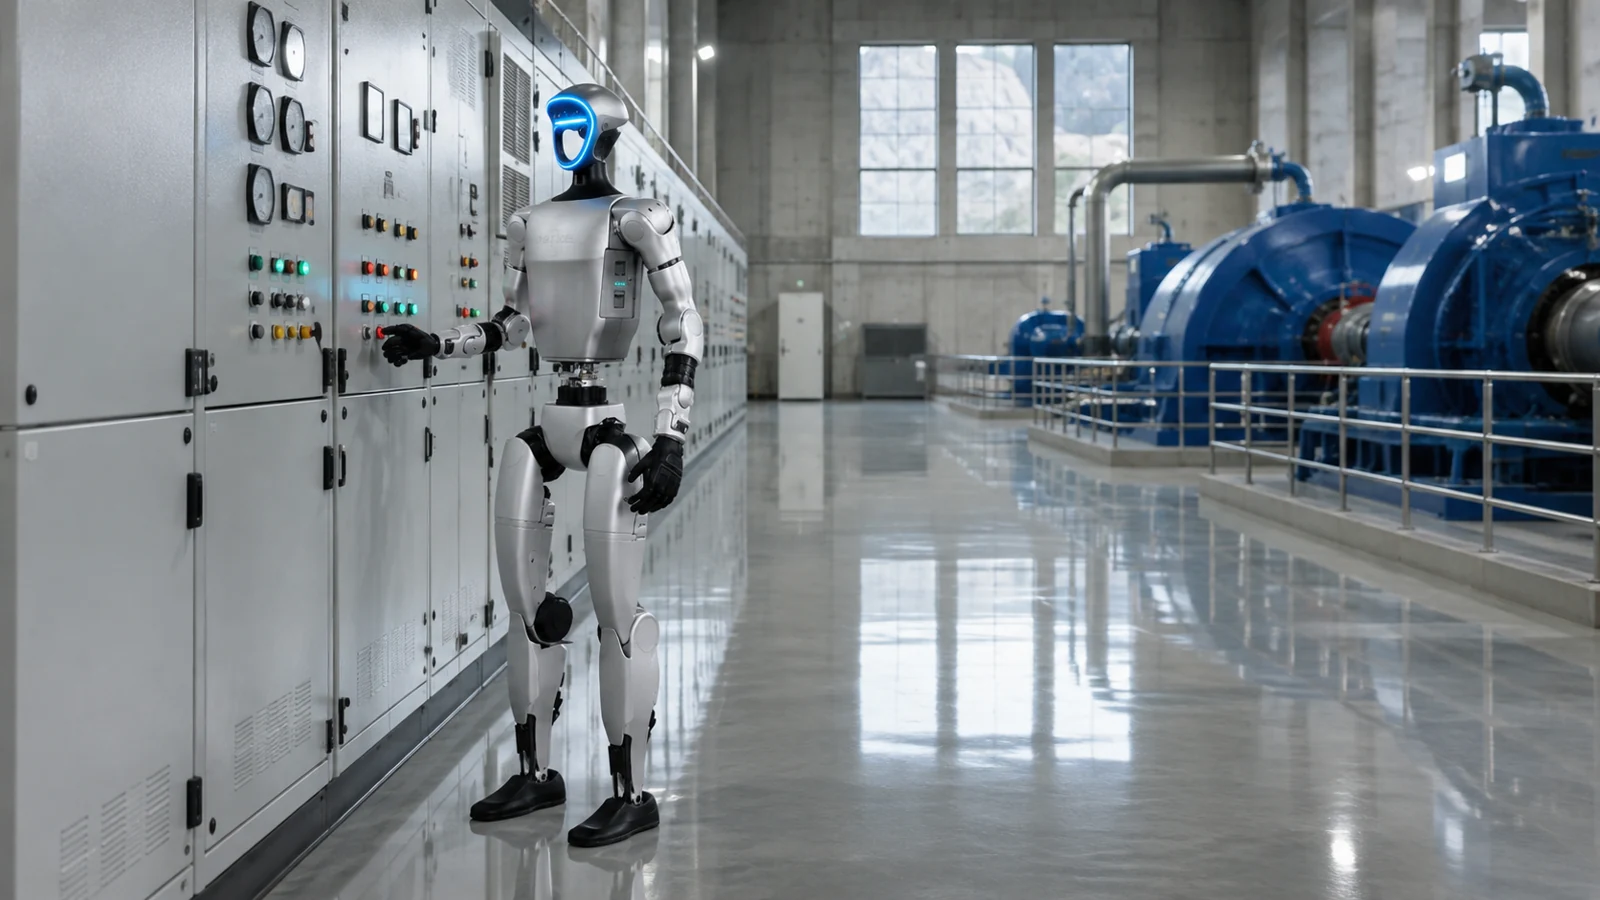
水力発電所の構想は定経路点検と盤操作を扱うため、同じ能力と思われがちです。分けて考えると、点検では行き先、観察対象、証拠の残し方が中心です。接触操作では、触れてよいか、誰が許可するか、どの動作まで認めるか、結果が不一致ならどう中止するかも必要です。
資料は盤の状態認識や異常の近距離確認を優先し、取っ手・ボタン操作を試験盤、隔離ユニット、確認済み低リスク回路に限定しています。まず再現可能な収集・確認手順を確立し、その後で接触動作を一つずつ加えるという工学的な順序です。
異常を認識しても、操作権限を得たことにはならない
配電室の構想も分かりやすい例です。モデルが温度上昇の逸脱を検知した後、ロボットが画像、赤外線、計測値を収集し、人が確認して作業票で処理します。異常検知が促すのは追加確認であり、ロボットが直接設備を操作してよいという意味ではありません。
実行する動作には、許可リスト、対象設備、現在状態、権限条件、結果確認を定めます。遠隔の担当者が指令を出しても、現場では実行条件を満たすか確認が必要です。許可記録と実行記録も対応付けられる必要があります。
成功時の手順と同時に中止手順も設計する
導入評価では、認識が不確か、接触が妨げられた、通信が切れた、状態確認に失敗した場合の対応を調べます。その場で待機するのか、工具を離すのか、荷を保持するのか。いつ人の介入が必要なのか。本体と作業場所に合わせて決めるべきことで、一般的な異常警報だけでは代用できません。
実行時安全の構想は、方策とアクチュエーターの間に動作確認と安全側への復帰を加えます。現場の非常停止、速度・力制限、介入機構と合わせて検討する価値があります。映像、計測、許可、イベントのログを残せば、成功だけでなく動作を続行しなかった理由も説明できます。