BIPEDAL EMBODIED INSPECTION
二足型の身体性知能点検システム
水力発電所の二足ロボットを対象とした研究試行構想です。点検と異常確認から始め、接触操作は隔離・試験・確認済み低リスク回路に限定し、段階別に権限を与えます。
構成案を相談ソリューション・要件の相談窓口:
610015486@163.com · 18611193215 ·
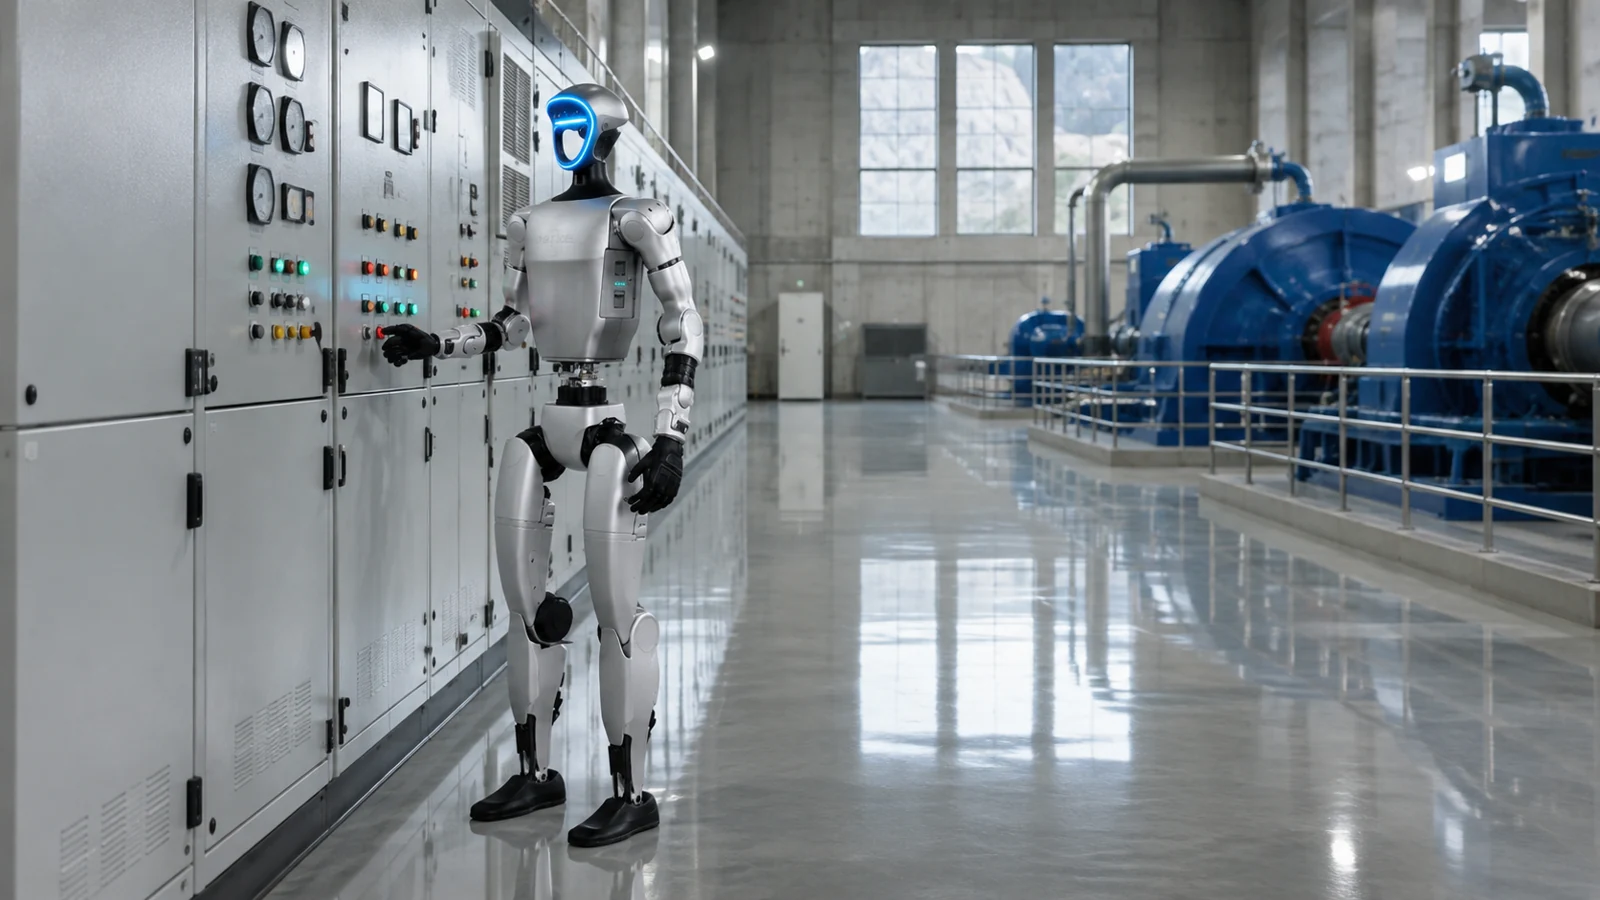 用途・構想の参考図
身体性知能サイトの編集者 ・内容確認
最初に確認する条件
- 点検位置と許可作業一覧の固定
- 回路の危険性と隔離状態
- 二重の承認と証拠監査
- 資料の位置付け
- 研究・試行段階の構想
- 構成と見積り
- 原資料には検証可能な現行見積りがありません。現場の作業、構成、検証範囲に合わせて確認します。
- 適用範囲と制約
- 研究試行の構想です。接触動作は隔離、試験、確認済み低リスク回路に限定し、点検と操作の権限を分けます。
- 不足している根拠
- 試行と遠隔操作の能力は、生産中の高リスク設備を自律操作する許可にはなりません。
出典と資料の使い方
11水电站双足具身智能巡检整体解决方案V1.9.pptx
原構想の要約であり、当サイトの編集者が製造・販売・納入したことを意味しません。構成、設計目標、実測結果を別々に確認してください。
構想から現場検証へ進むには ↗扱う課題
- 複雑な通路と設備操作面への適合が難しい
- 接触操作には明確な許可条件が必要
- 訓練データと現場検証を循環させにくい
主な機能と構成
VR遠隔操作によるデータ収集
デジタルツインとSIL/HIL検証
盤操作スキルのパラメータ化テンプレート
作業許可一覧、二重承認、証拠監査
想定する用途
盤室の固定経路点検異常盤の近距離確認隔離試験盤の取っ手開閉低リスク試験パネルの操作
作業の流れ
01 · 作業と位置を固定02 · 仮想シミュレーション03 · 遠隔操作で収集04 · 試験盤で検証05 · 許可済み現場試行06 · 結果を振り返る
構想から現場へ
研究試行の構想です。接触動作は隔離、試験、確認済み低リスク回路に限定し、点検と操作の権限を分けます。
EXPLORE MORE
関連製品・システム
PROJECT INQUIRY現場の要件から、
現場の要件から、
次の具体的な構想へ。
対象物、現場レイアウト、目標タクトをもとに、製品選定、システム構成、検証方法を相談できます。