APPLICATION SCENARIOS
代表的な用途と構想
ガラス繊維工場、発電所、鉱山コンベヤー、病院物流の作業を例に、現場要件、機能の組み合わせ、導入時の確認点を照合し、構想の適合性を判断します。
以下では「プロジェクト案」と「アルゴリズム検証事例」を区別しています。効果や導入指標は現場条件に応じて確認する必要があります。
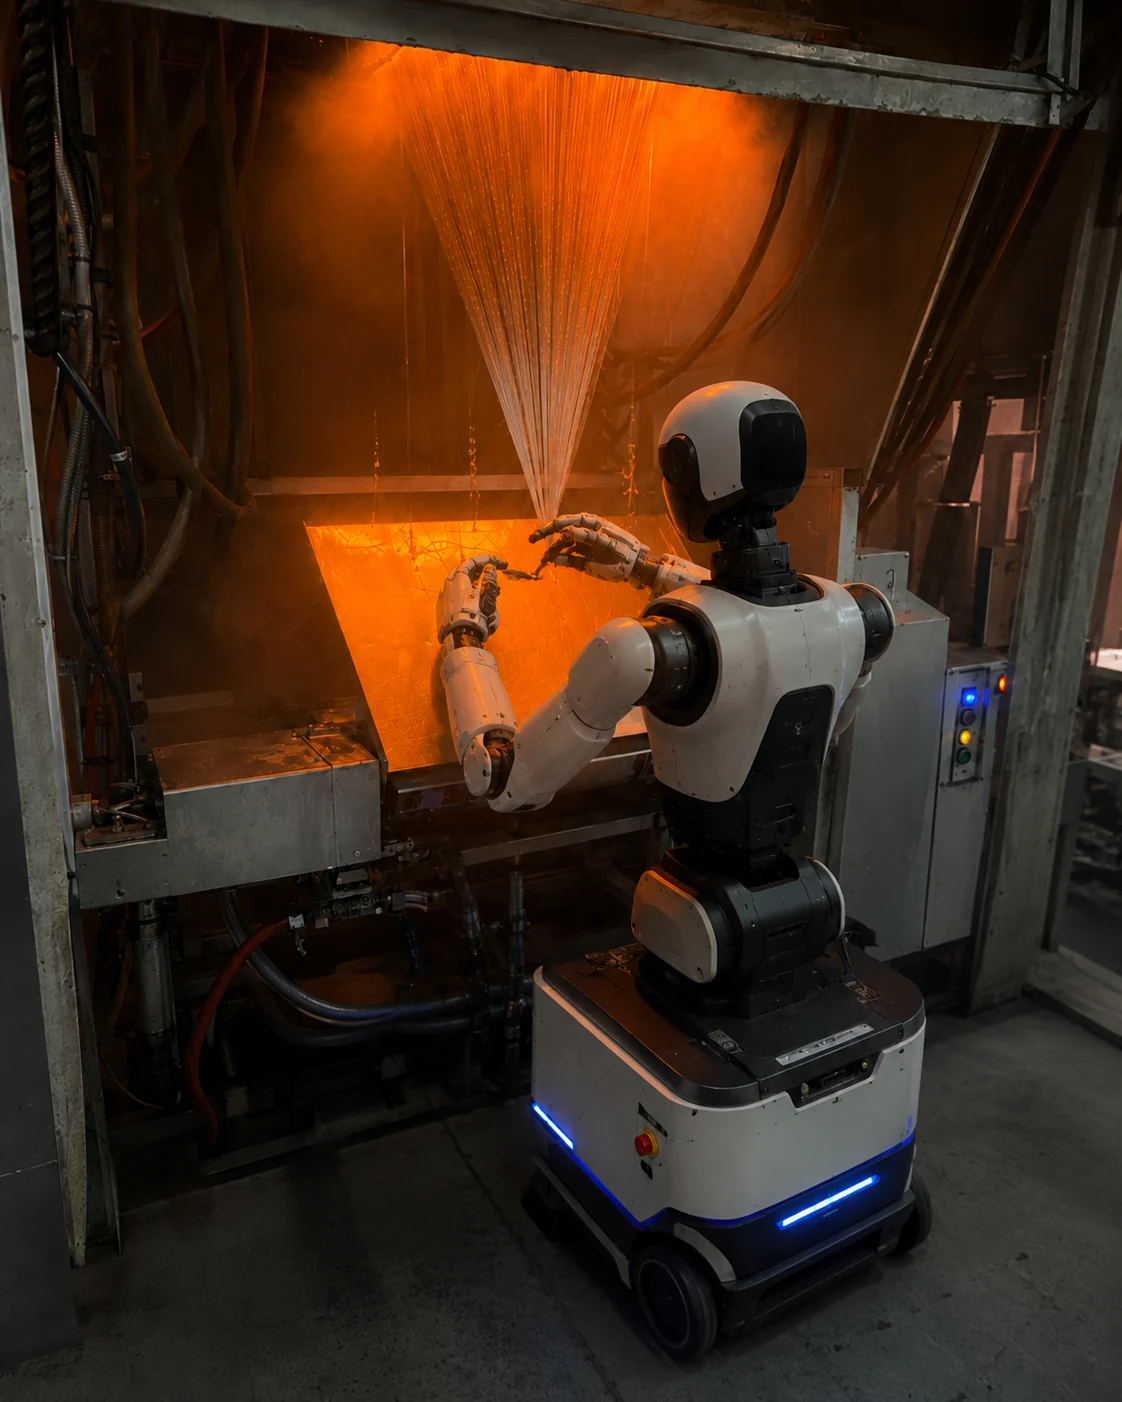
工業製造 / プロジェクト案
ガラス繊維工場の点検とロボット作業
固定カメラ、移動点検、専用作業ロボットを繊維引出し・撚糸工程に組み合わせ、異常発見から作業・品質記録までつなぎます。
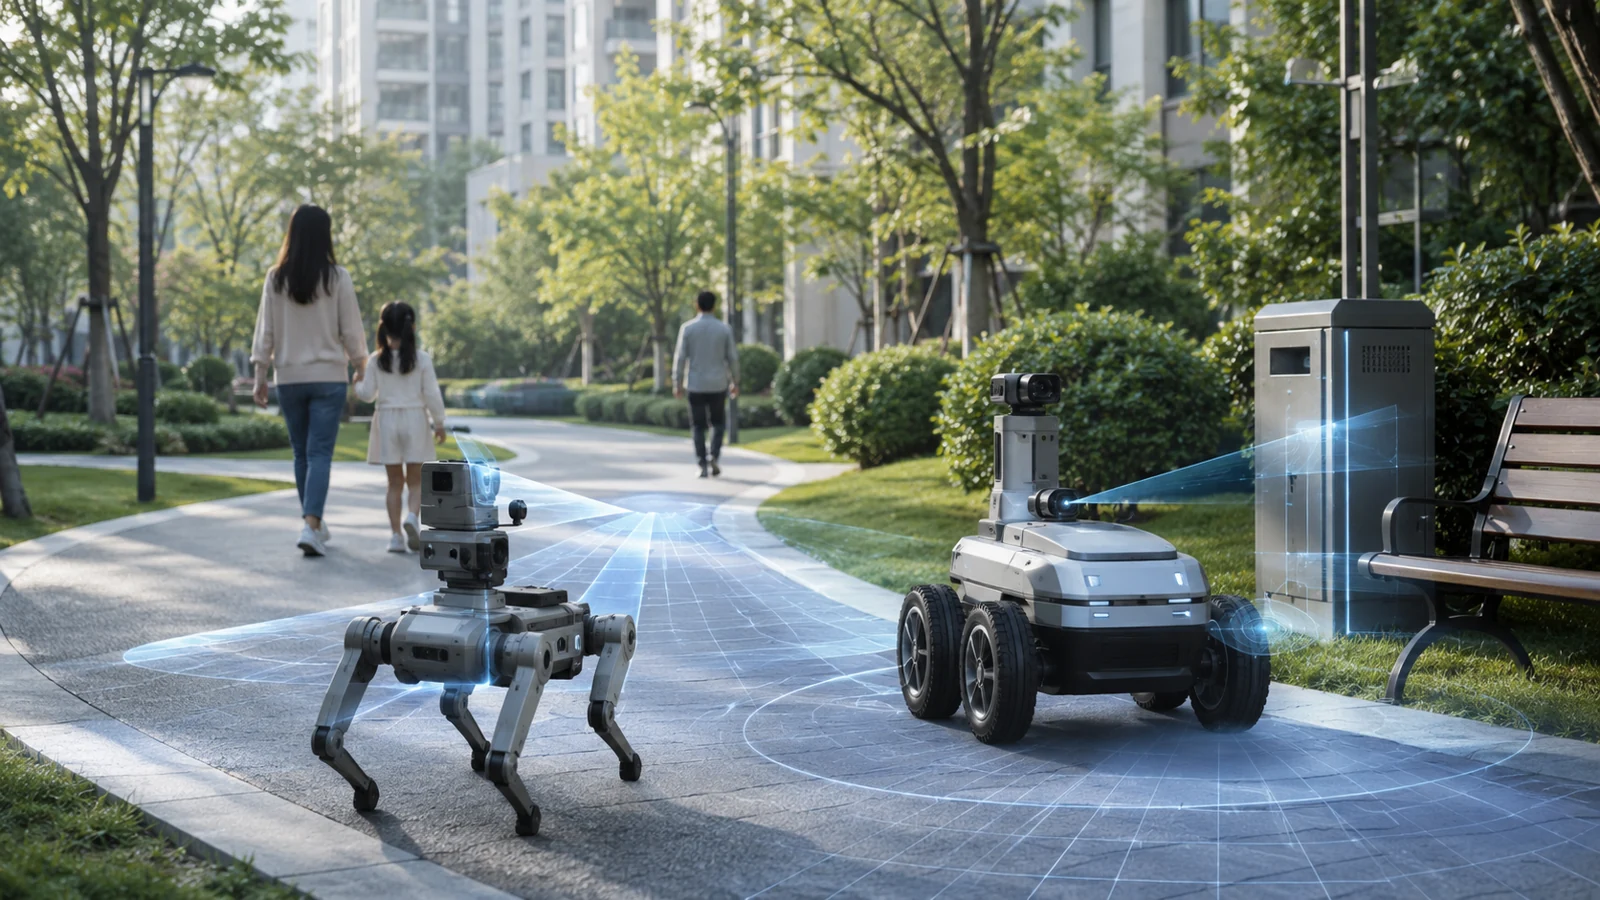
都市設備の維持管理 / プロジェクト案
エネルギー施設のロボットサービス連携
清掃と書類配送を基礎に、時間帯別の移動点検を設定し、案内、資産棚卸し、屋外巡回への拡張を計画します。
工業製造 / アルゴリズム検証事例
PCB外観欠陥検出アルゴリズムの検証
反射、幾何変形、薄い傷などの難しい撮像条件に対し、明るさ補正、位置合わせ、複数の参照基板との比較で検出を改善します。
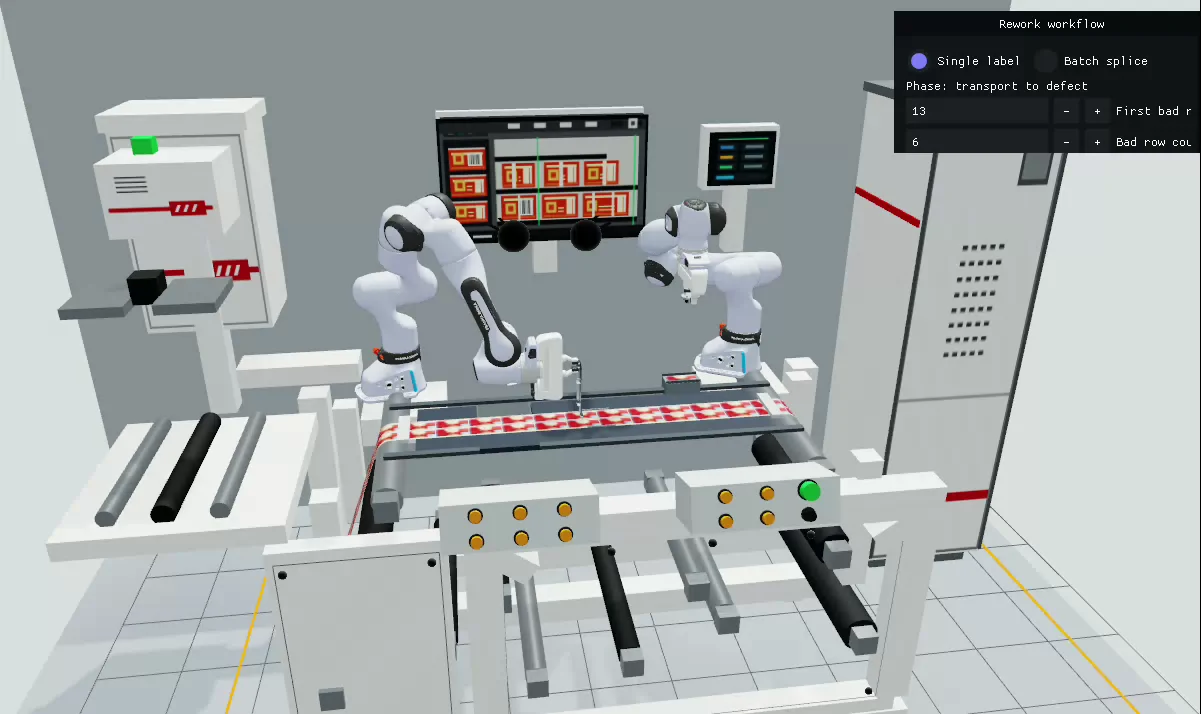
工業製造 / プロジェクト案
ラベル印刷工場の高度化
品質検査、不良ラベルの補修、材料搬送、経験の継承を中心に、産業用画像認識、ロボット、業務基盤を組み合わせます。
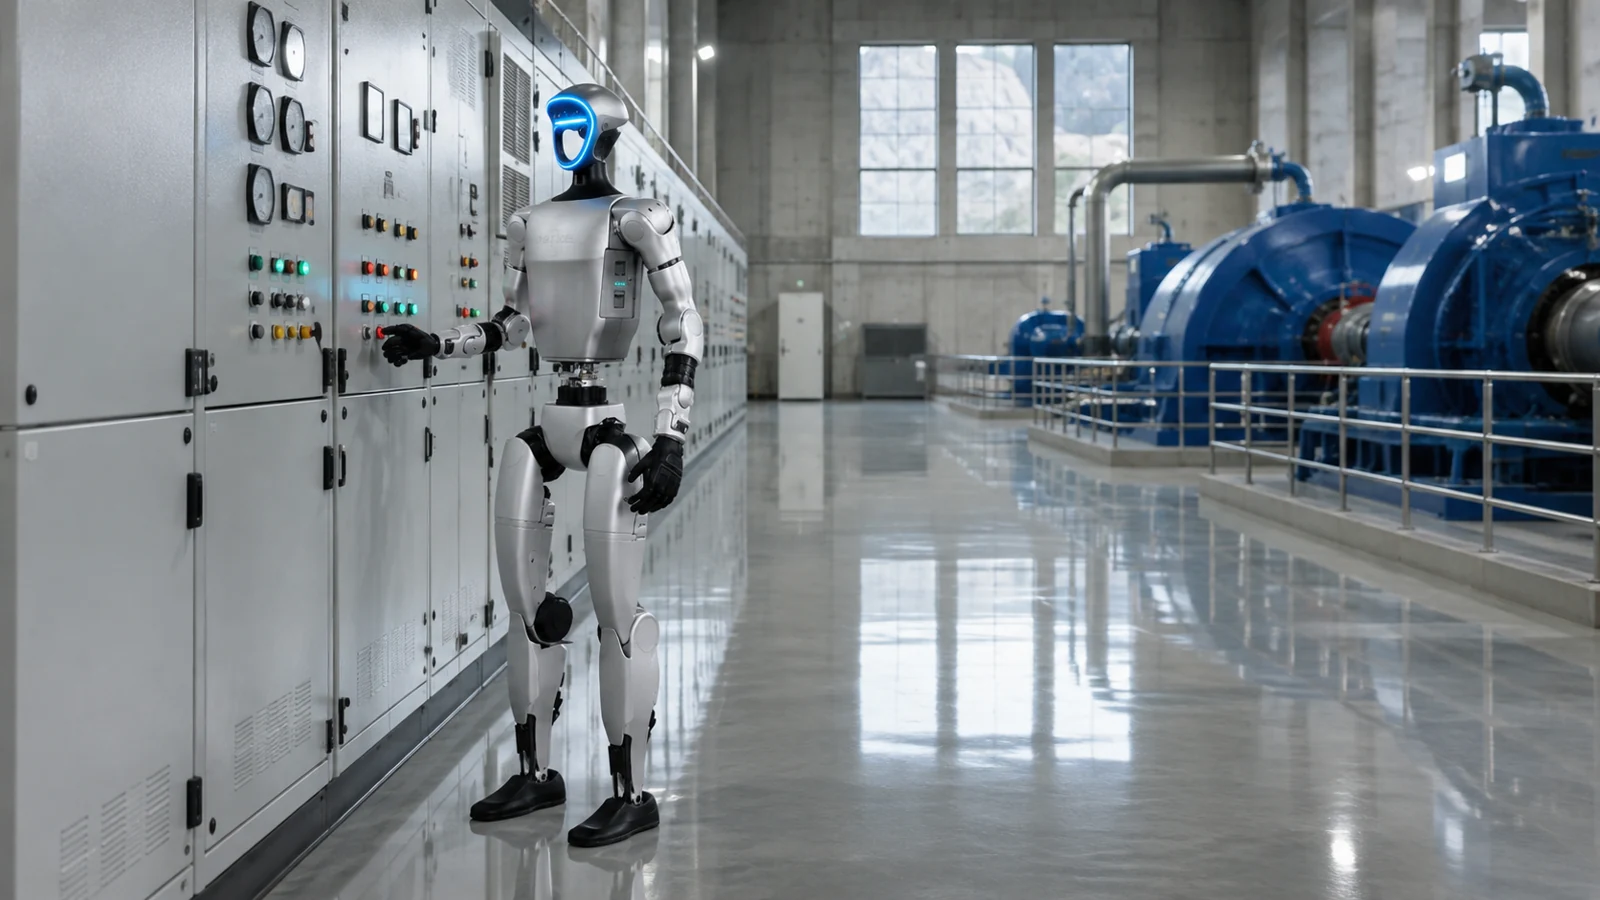
エネルギー・電力 / 研究・試行段階の構想
水力発電所の二足ロボット点検
複雑な通路と人の高さの盤を対象に、多モーダル認識、VR遠隔操作、仮想・実機訓練、管理下での操作を組み合わせた研究試行基盤を構築します。
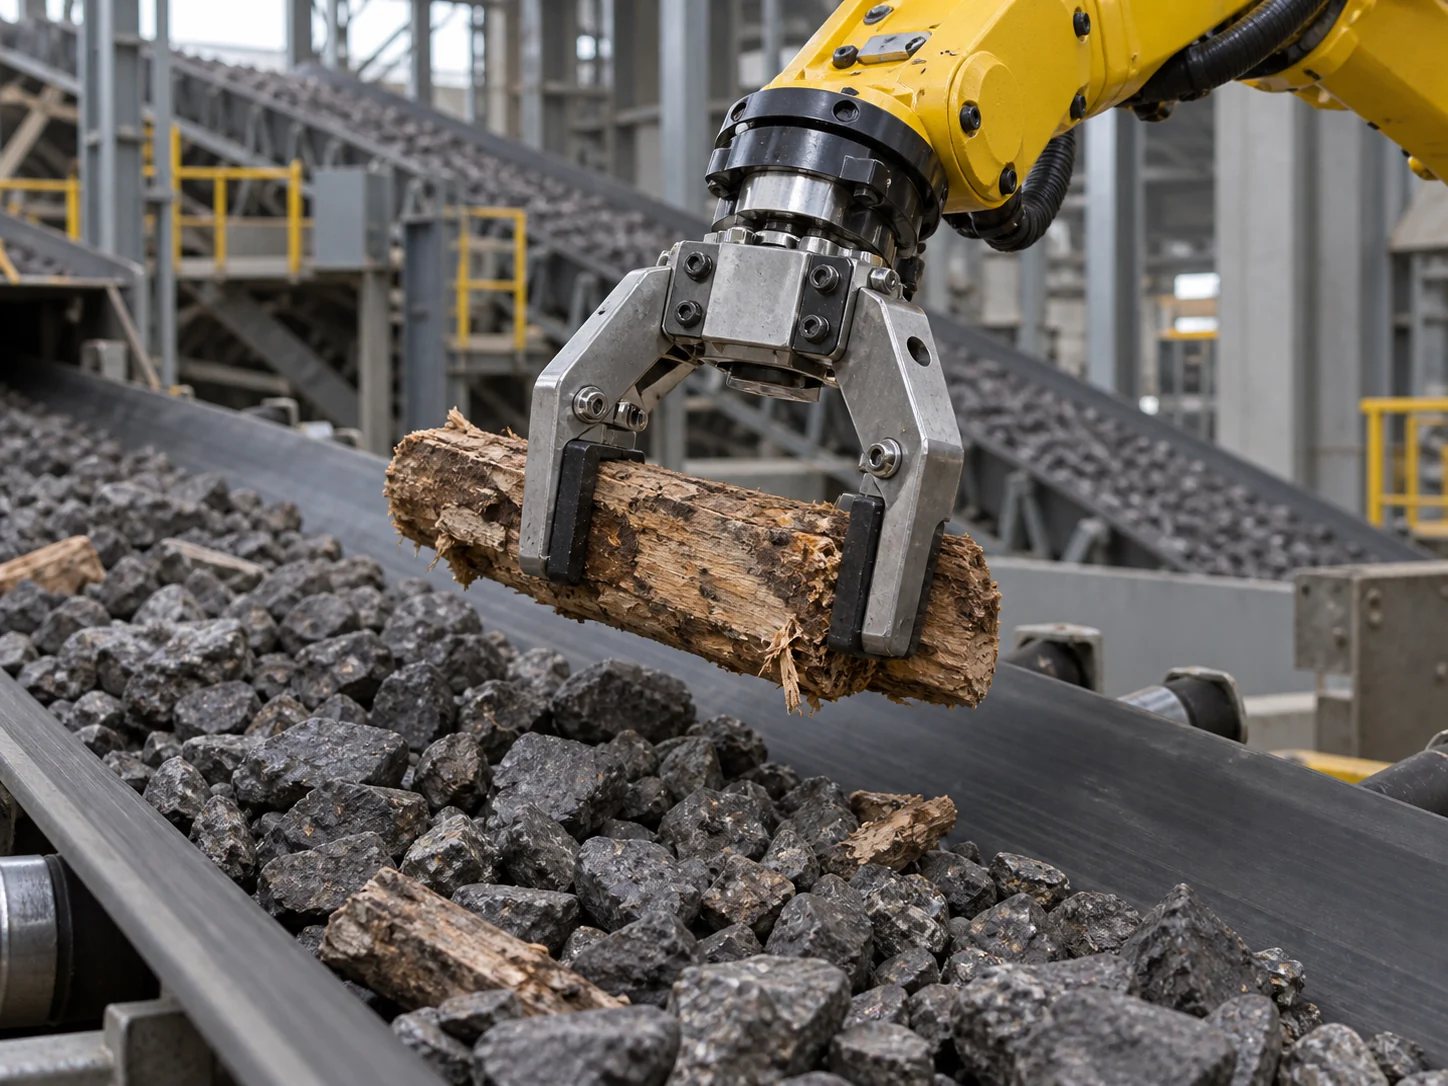
スマート鉱山 / プロジェクト案
鉱山コンベヤーの異物認識と把持
鉱石ベルト上の木材、金属、織布袋などの見える異物を認識し、速度追跡とロボット把持により運転中に除去・分類投入します。
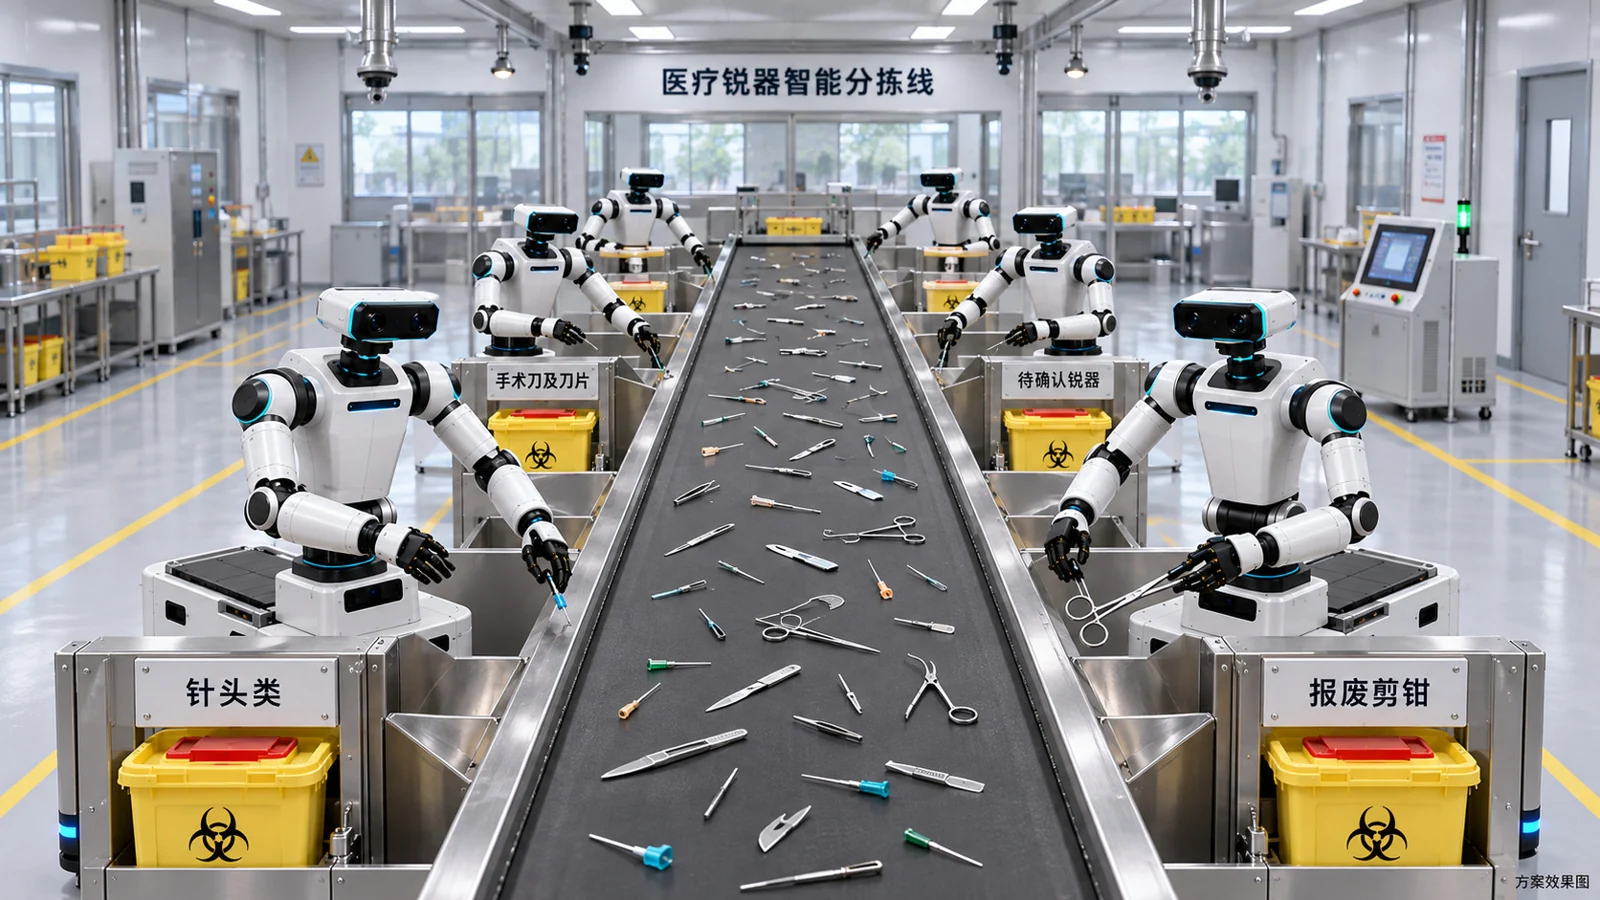
医療サービス / プロジェクト案
医療用鋭利廃棄物の管理下での選別
裸の器具を扱うことが認められた工程内で、廃棄鋭利物を画像認識し、両側のロボットで協調把持して四区分に収集します。ロットと容器の受渡しを記録します。
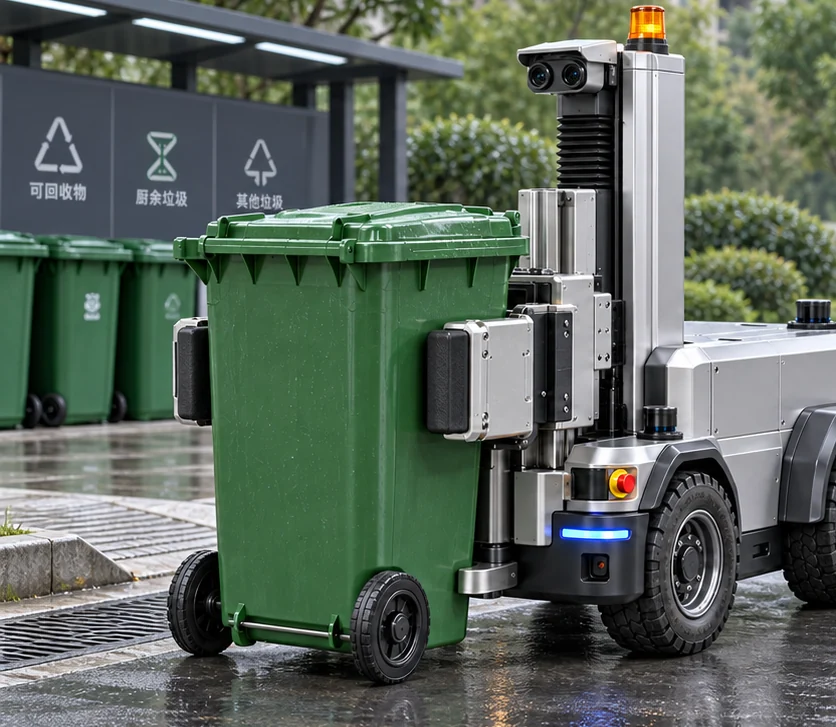
都市設備の維持管理 / プロジェクト案
地域のごみ容器の自動搬送
走破性のある車体、容器の把持、画像による位置合わせで、ごみ容器を集積所から収集車へ短距離搬送し、空容器を定めた位置へ戻します。
現場条件、目標タクト、接続条件から選定を始めます。ソリューション・要件の相談:610015486@163.com · 18611193215 ·
PROJECT INQUIRY現場の要件から、
現場の要件から、
次の具体的な構想へ。
対象物、現場レイアウト、目標タクトをもとに、製品選定、システム構成、検証方法を相談できます。