SCENARIO IN FOCUS
鉱山コンベヤーの異物認識と把持
鉱石ベルト上の木材、金属、織布袋などの見える異物を認識し、速度追跡とロボット把持により運転中に除去・分類投入します。
構成案を相談ソリューション・要件の相談窓口:
610015486@163.com · 18611193215 ·
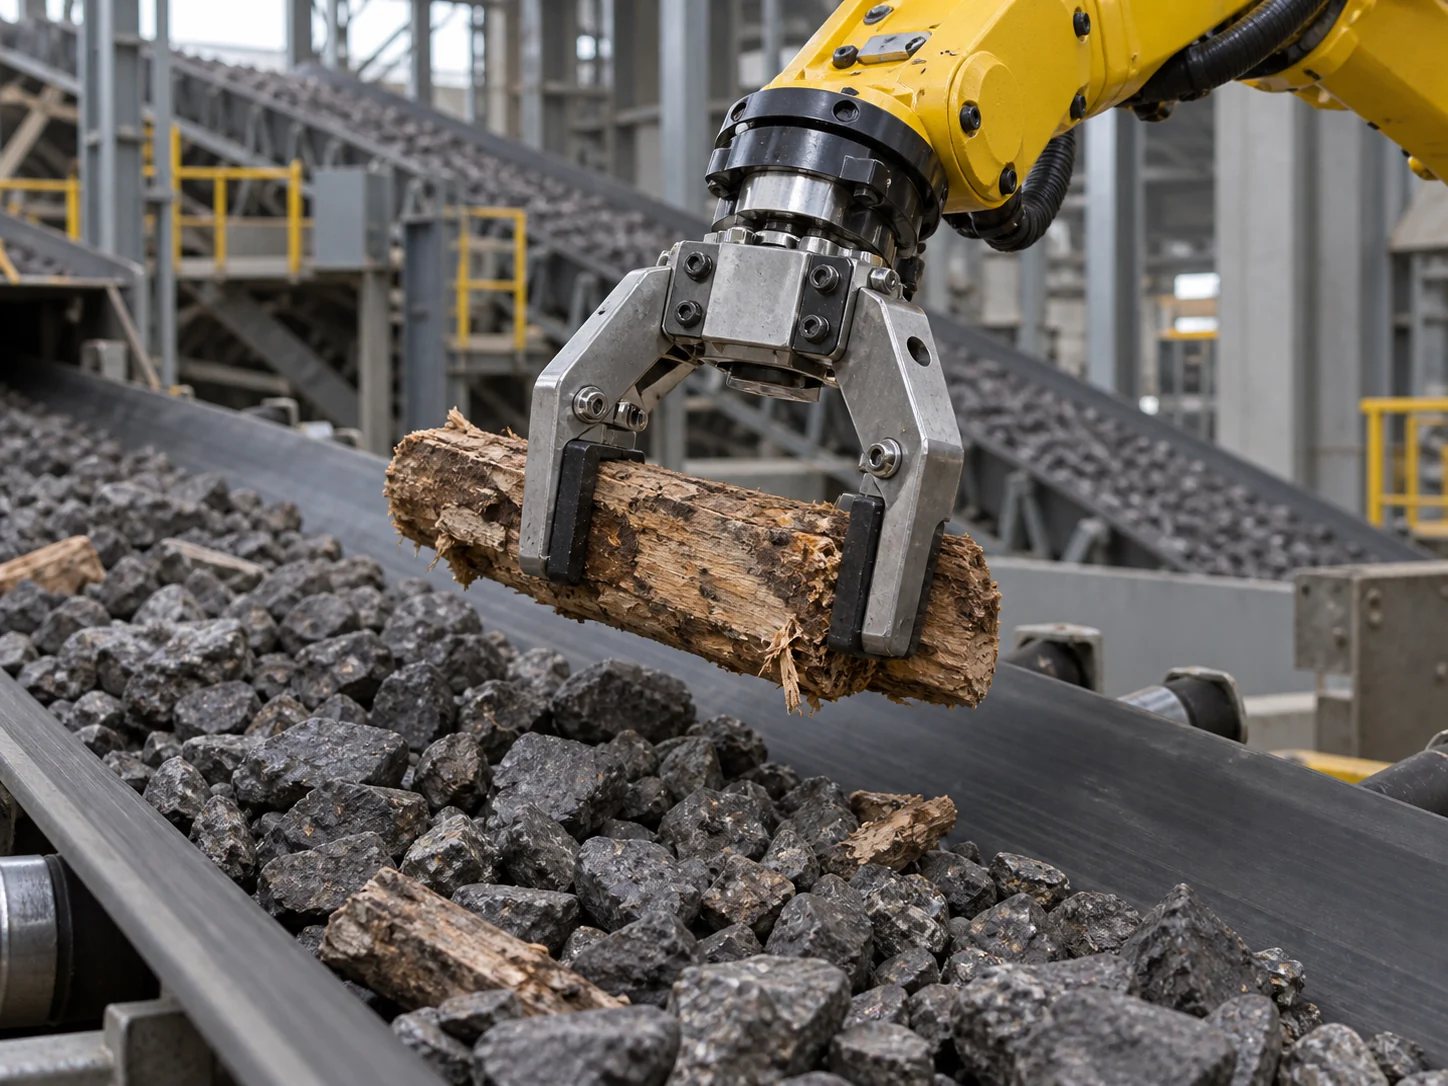 用途・構想の参考図
現場の要件
動くベルト上の木材や異物を扱うため、検出、位置追跡、アーム作業、搬送設備の安全インターロックを接続する必要があります。
構想設計
速度同期と動的対象追跡
把持可能性と作業可能時間の判断
適合治具と分類収集場所
導入時の確認点
材料形状、ベルト速度、遮蔽、粉じんを先に検証し、把持方法、作業範囲、安全連動を決めます。構想の指標は稼働済み設備の実績とは異なります。
出典:17矿山杂物智能分拣解决方案_V1.8.pptx。図は原資料の現場または構想イメージです。
PROJECT INQUIRY現場の要件から、
現場の要件から、
次の具体的な構想へ。
対象物、現場レイアウト、目標タクトをもとに、製品選定、システム構成、検証方法を相談できます。