SCENARIO IN FOCUS
Fremdkörpererkennung und Entnahme auf Bergbauförderbändern
Sichtbares Holz, Metall und Gewebesäcke auf Erzförderbändern erkennen und mithilfe von Geschwindigkeitsverfolgung und Robotergreifen im laufenden Betrieb entfernen und sortiert ablegen.
Konfigurationsberatung anfragenKontakt für Konzepte und Projektanfragen:
610015486@163.com · 18611193215 ·
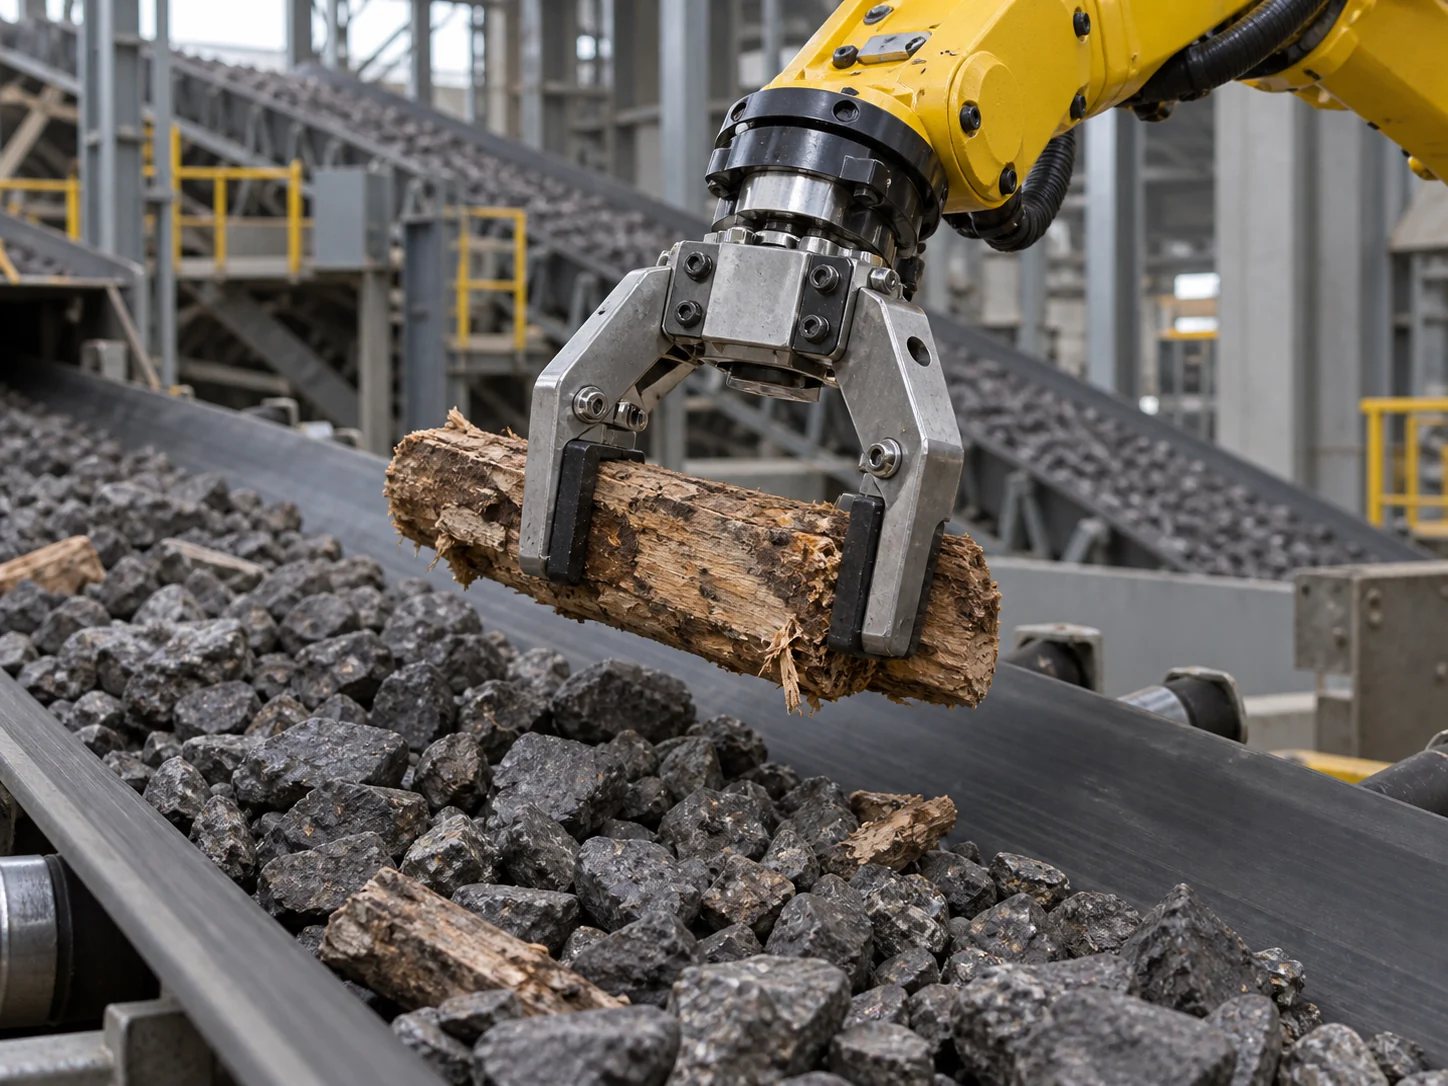 Anwendung / Konzeptdarstellung
Anforderungen der Anwendung
Holz und Fremdkörper bewegen sich mit dem Band. Erkennung, Verfolgung, Roboterausführung und Sicherheitsverriegelungen des Fördersystems müssen zusammenspielen.
Konzeptentwurf
Geschwindigkeitssynchronisierung und Objektverfolgung
Greifbarkeit und Zeitfenster bewerten
Passende Greifer und getrennte Sammelbereiche
Hinweise zur Umsetzung
Zunächst Materialform, Bandgeschwindigkeit, Verdeckung und Staub prüfen. Danach Greifstrategie, Arbeitsbereich und Sicherheitsverriegelungen festlegen. Konzeptziele sind keine nachgewiesenen Produktionsergebnisse.
Quelle: 17矿山杂物智能分拣解决方案_V1.8.pptx. Die Abbildung zeigt eine Anwendung oder ein Konzept aus den Originalunterlagen.
PROJECT INQUIRYAus Ihren Anforderungen vor Ort
Aus Ihren Anforderungen vor Ort
den nächsten Planungsschritt ableiten.
Arbeitsobjekt, Anlagenlayout und Zieltakt bilden die Grundlage für Gespräche über Produktauswahl, Systemkonfiguration und Erprobung.