PHYSICAL SAFETY ALIGNMENT
物理的信頼性の安全システム
開発計画段階の安全ミドルウェアで、動作確認、危険時の復帰、証拠記録を加えます。ロボット本体と現場安全制御を合わせて検証する必要があります。
構成案を相談ソリューション・要件の相談窓口:
610015486@163.com · 18611193215 ·
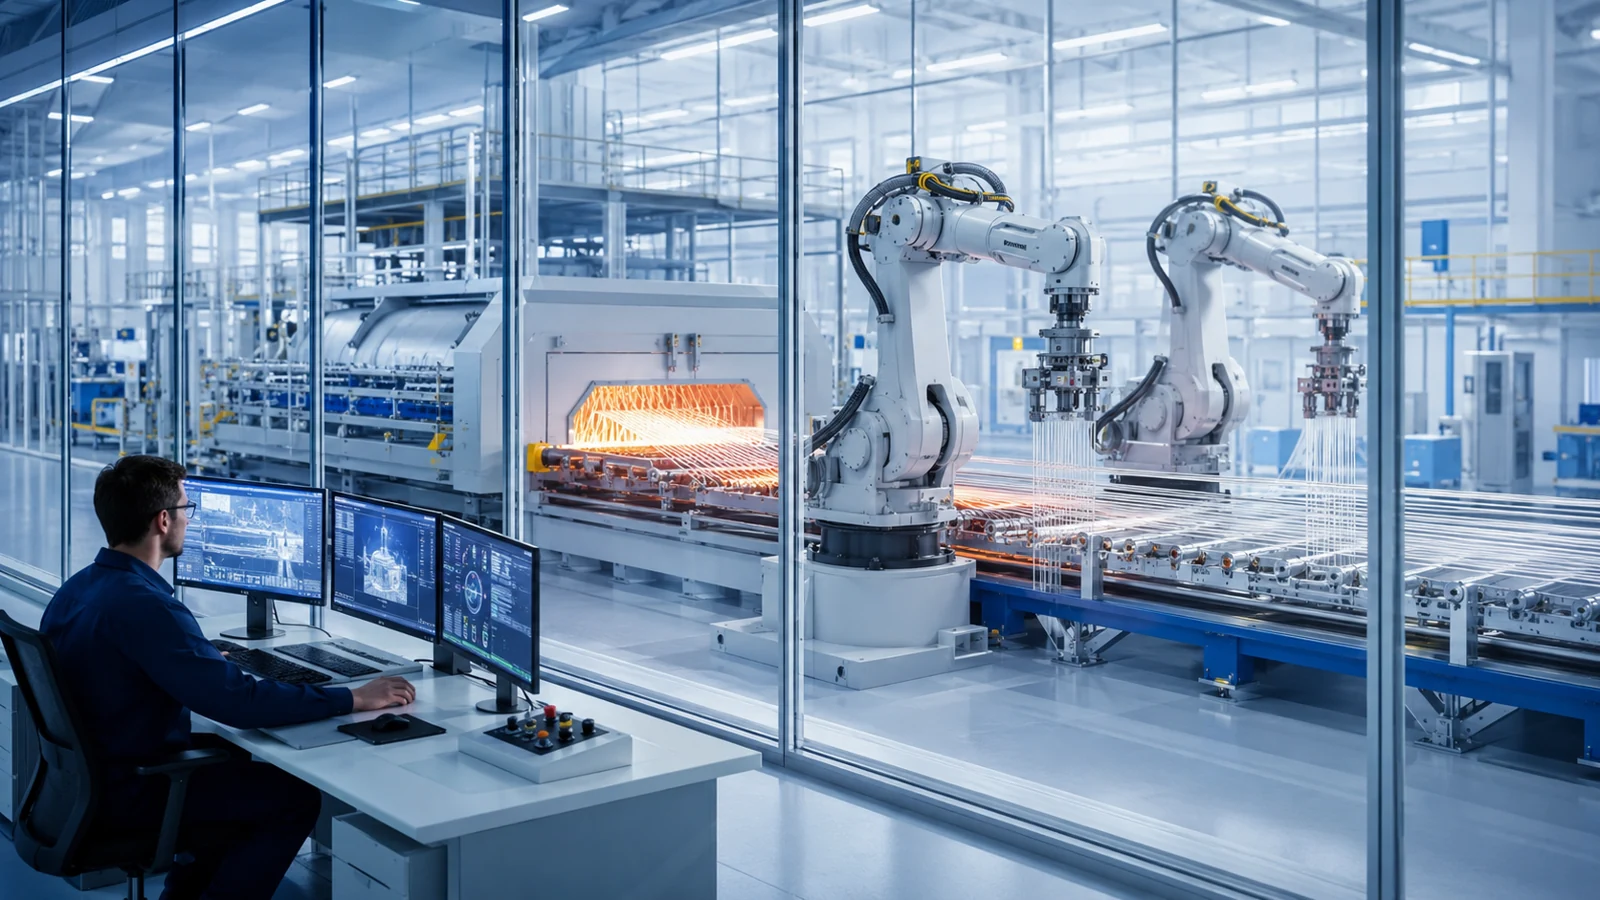 用途・構想の参考図
身体性知能サイトの編集者 ・内容確認
最初に確認する条件
- ロボット本体と制御権限
- 実行可能な作業の許可一覧
- 危険条件と安全側への復帰条件
- 資料の位置付け
- 技術製品の開発計画
- 構成と見積り
- 原資料には検証可能な現行見積りがありません。現場の作業、構成、検証範囲に合わせて確認します。
- 適用範囲と制約
- 開発計画段階の安全ミドルウェアです。本体、安全制御、具体的な用途を合わせて検証し、絶対安全は保証しません。
- 不足している根拠
- 公開して確認できる用途別安全検証報告や認証は未確認で、絶対安全を約束しません。
出典と資料の使い方
01具身智能安全物理可信对齐系统-BP.pptx
原構想の要約であり、当サイトの編集者が製造・販売・納入したことを意味しません。構成、設計目標、実測結果を別々に確認してください。
構想から現場検証へ進むには ↗扱う課題
- モデルの動作には不確実性がある
- 複雑な現場の安全境界は一律にできない
- 異常対応と責任追跡の根拠が不足
主な機能と構成
制御バリア関数と到達可能領域の予測
二系統の実行時安全復帰
動作・イベントの証拠連鎖
異なるロボット基盤への接続
想定する用途
工場での人とロボットの協働電力設備・機械室の点検二足ロボットの管理下操作高リスク作業の検証
作業の流れ
01 · 規則と境界を定義02 · 実行前の動作確認03 · 実行または安全復帰04 · 証拠を残して振返り
構想から現場へ
開発計画段階の安全ミドルウェアです。本体、安全制御、具体的な用途を合わせて検証し、絶対安全は保証しません。
EXPLORE MORE
関連製品・システム
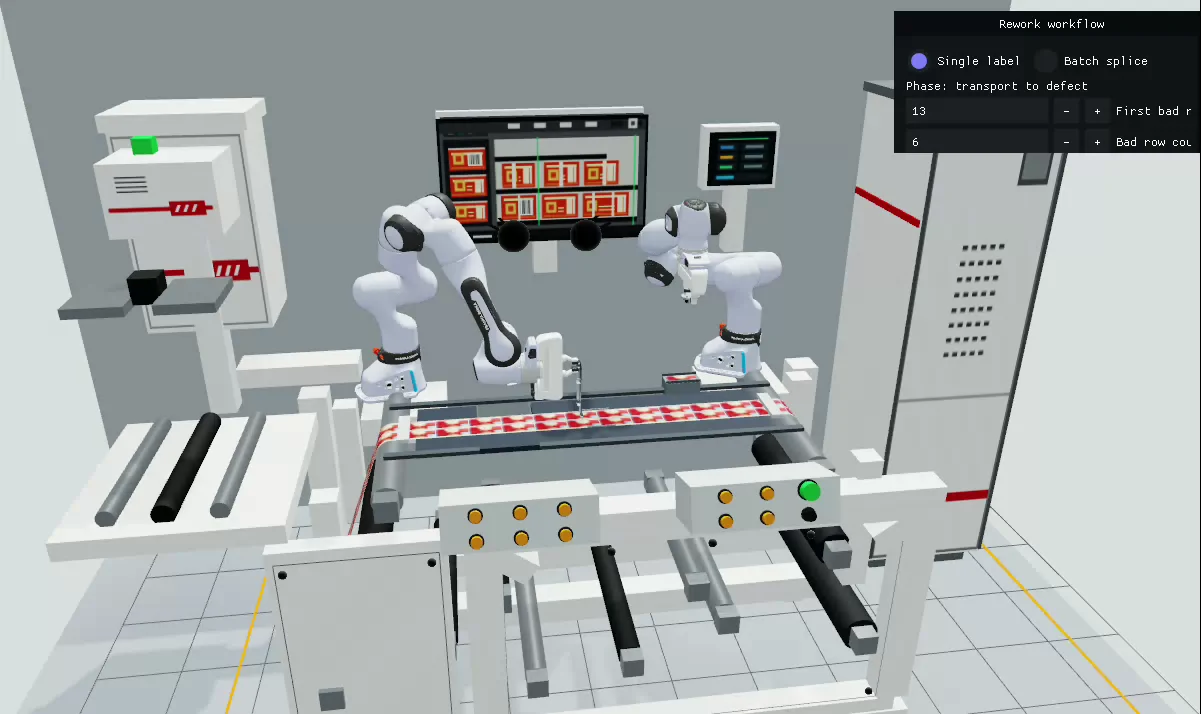 知能プラットフォーム
高忠実度の物理シミュレーション・訓練基盤
現場、ロボット、センサーモデルを再構築し、再現可能な環境でデータ生成と方策訓練を行い、試行と実機の結果を反映して移行を進めます。
機能と適用条件を見る
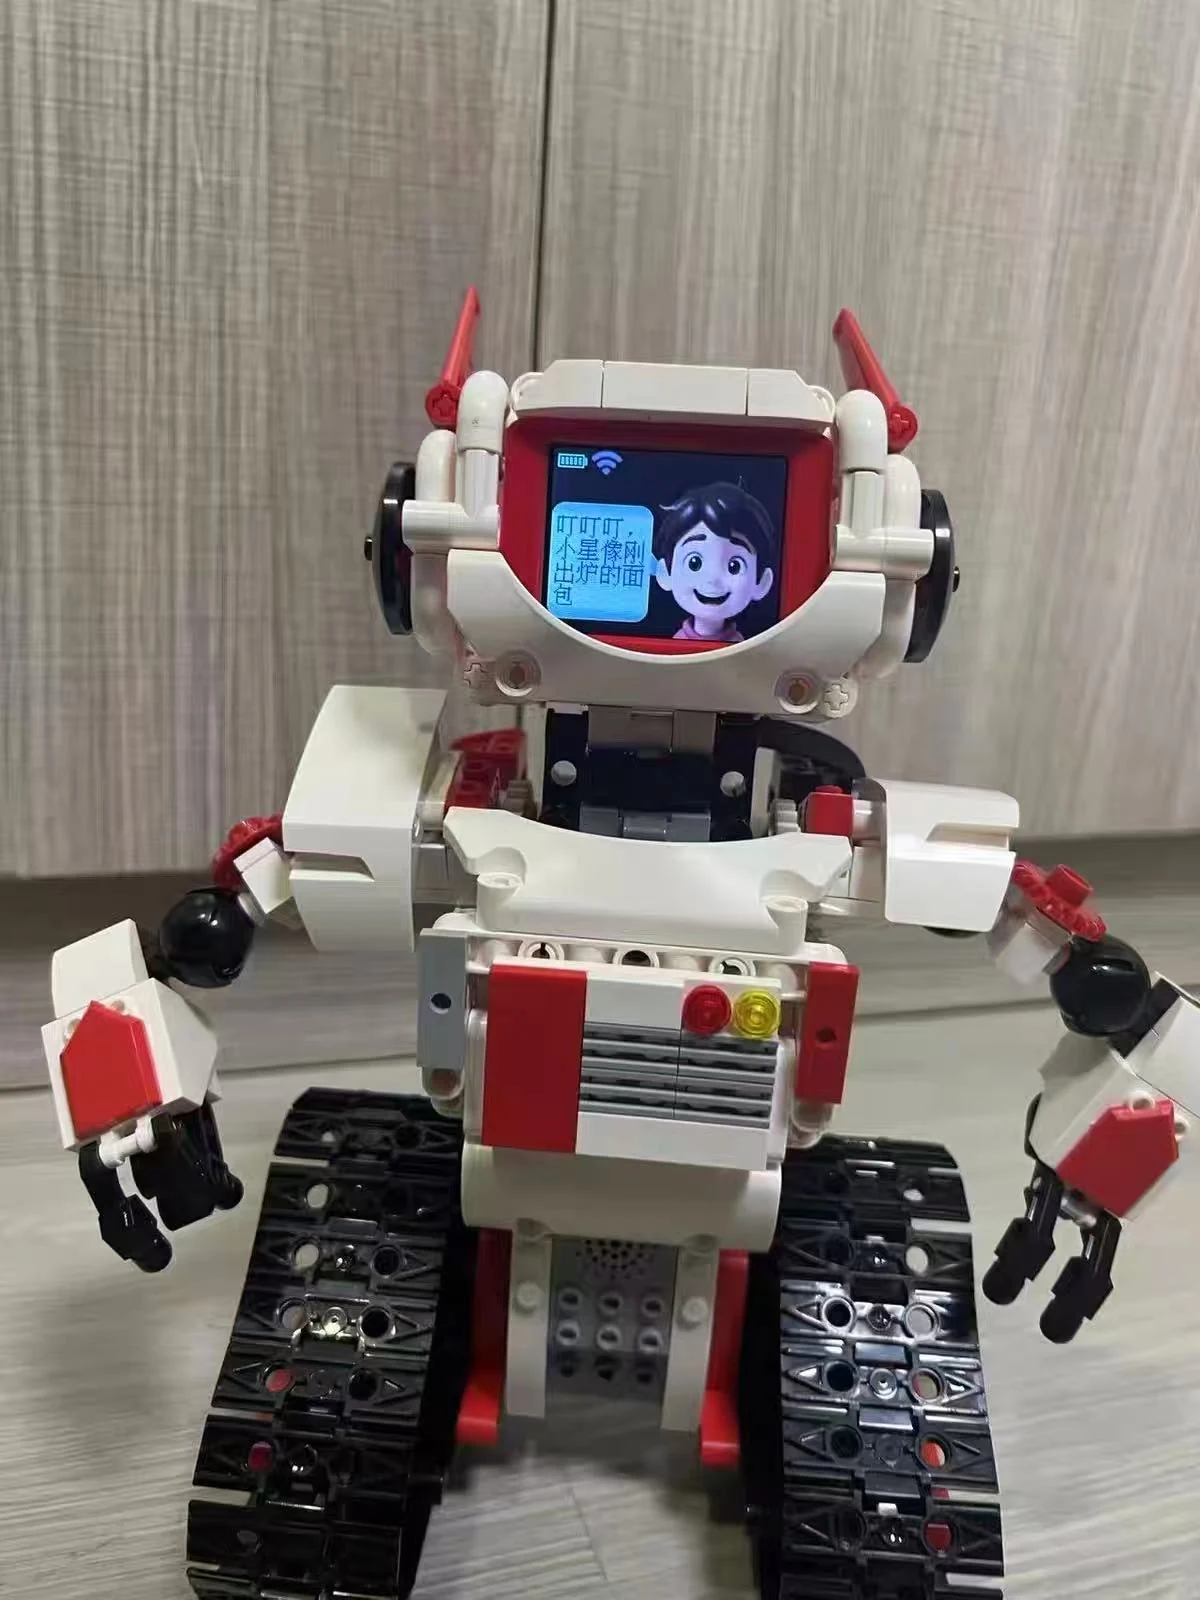 知能プラットフォーム
LingzhuAIハートブリック
共通のAIハートブリックで組立式本体、場面別付属品、作業ストーリーをつなぎ、子どもの作品に音声対話、役柄の応答、成長記録を加えます。
機能と適用条件を見る
知能プラットフォームContractAI 企業専用AIコンプライアンス作業環境
デスクトップ画面とローカル実行環境により、契約の事前審査、社内規程との照合、複数文書の整合性確認、人の承認、報告書保存を構成します。
機能と適用条件を見る
PROJECT INQUIRY現場の要件から、
現場の要件から、
次の具体的な構想へ。
対象物、現場レイアウト、目標タクトをもとに、製品選定、システム構成、検証方法を相談できます。