01↗
Première évaluation
Décrire l’environnement, les objets, le processus actuel et la cadence cible pour préciser le problème à résoudre.
Synthèses d’inspection robotisée, de manutention, de tri visuel et de simulation.
Notes sur le terrain, les tâches et les méthodes de validation.
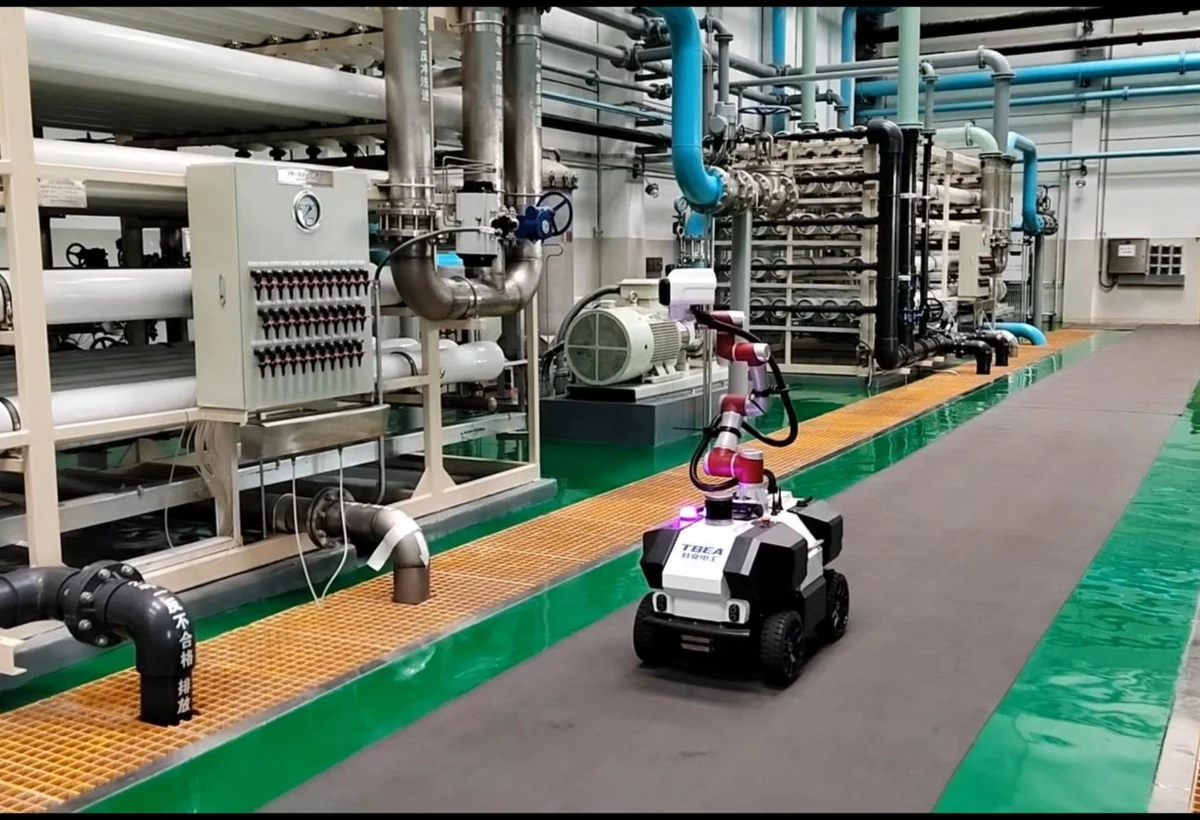
Associer perception, mobilité, manipulation et ordonnancement aux opérations réelles pour juger de l’adéquation à votre site.
Rondes, lecture d’instruments, vérification d’anomalies et alertes prédictives relient données du site et interventions de maintenance.
Voir les produits associésPlanifier transport AMR, chargement et déchargement à partir des matières, parcours, postes de transfert et interfaces portes/ascenseurs.
Voir les produits associésChoisir vision, préhension robotisée et traçabilité qualité selon les objets entrants, les défauts et la cadence cible.
Voir les produits associésModélisation des scènes, entraînement des tâches et définition des limites de sécurité préparent les essais sur robot réel.
Voir les produits associésDe l’inspection à la livraison entre étages et au retrait d’indésirables en ligne : capacités, processus et conditions de configuration.
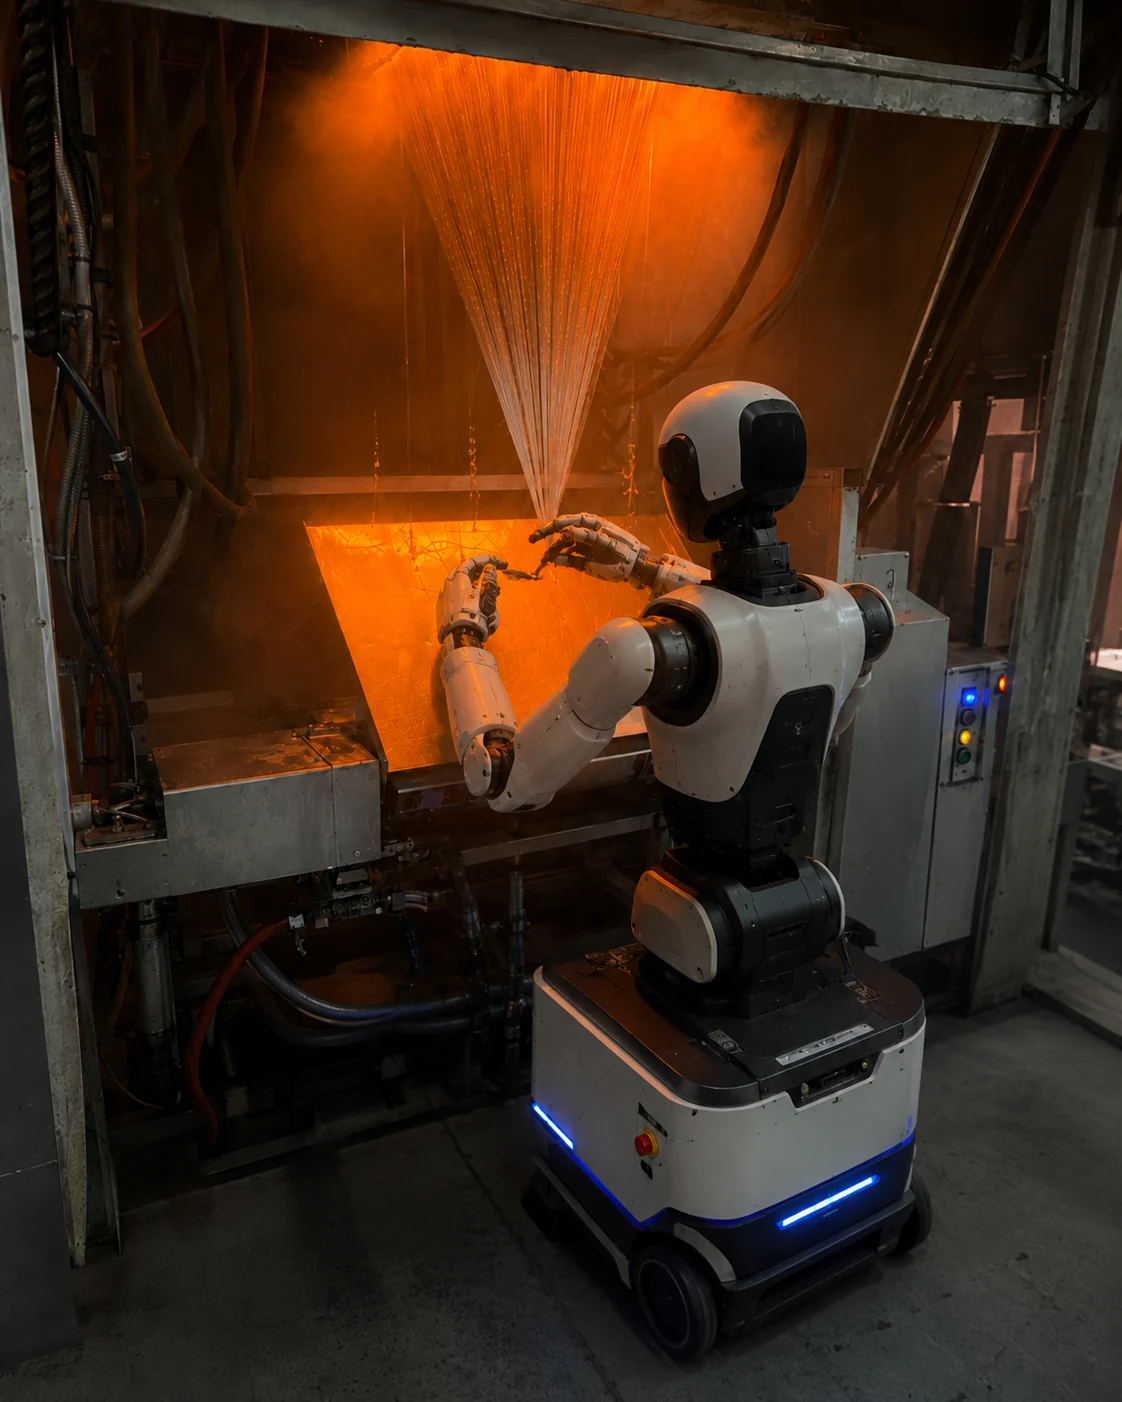 Inspection et maintenance
Autour des filières, applicateurs d’huile, rassembleurs et postes de bobinage, associer vision fixe, inspection mobile et traitement en périphérie pour détecter, alerter et tracer les anomalies qualité.
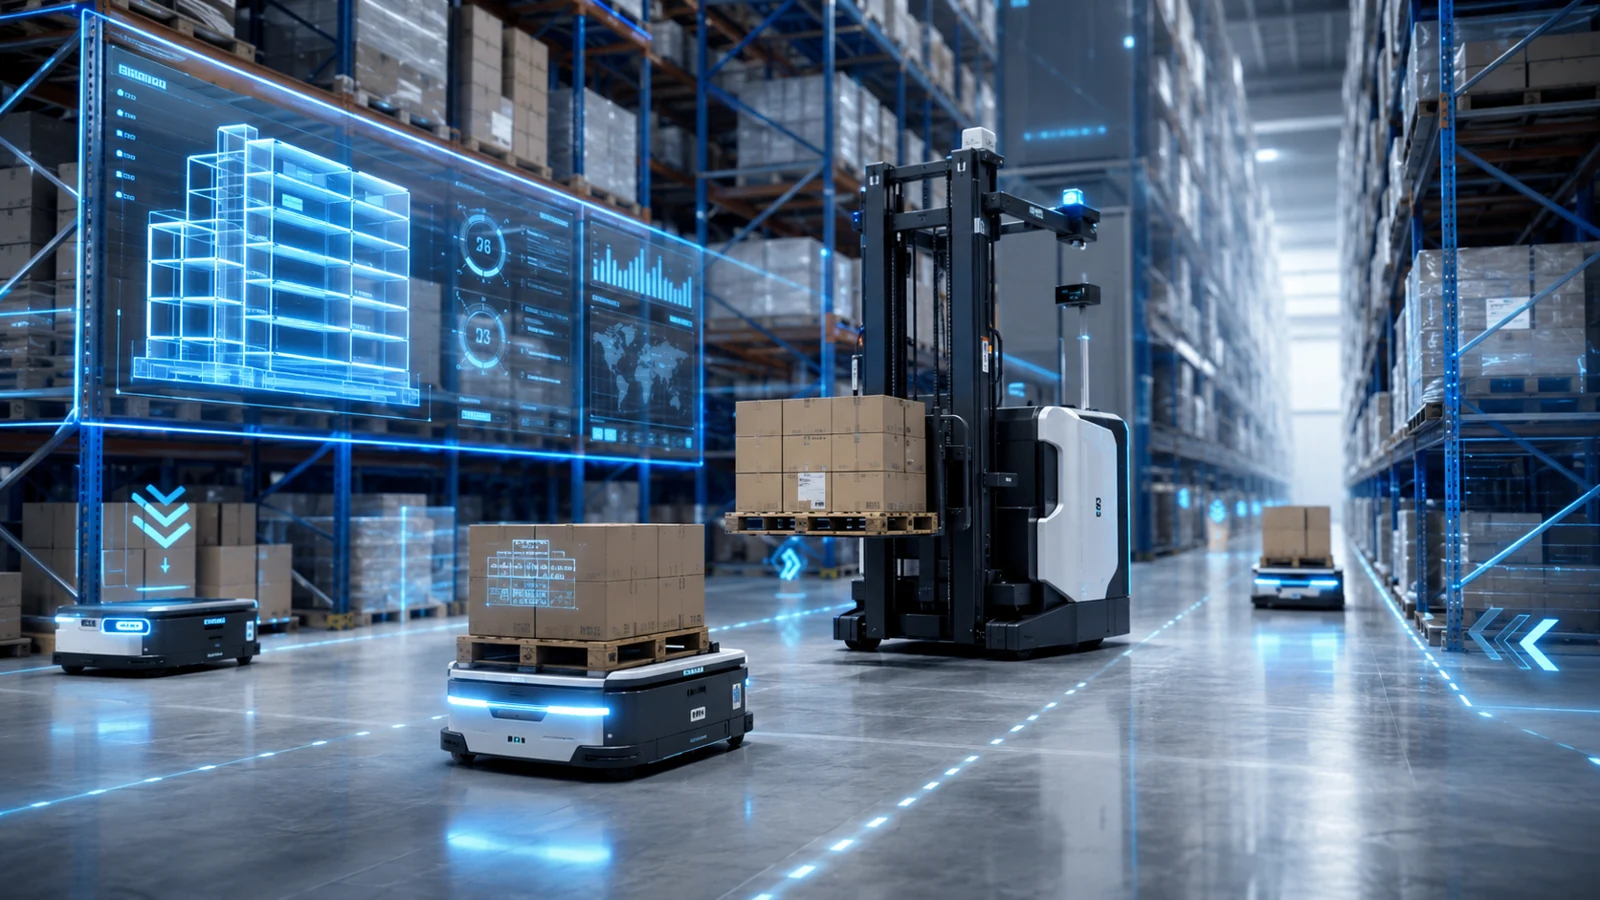 Manutention et livraison
Un AMR sous charge, un rayonnage sur mesure à deux zones et la coordination portes/ascenseurs relient les trajets fixes de livraison de caisses-repas, pièces et retour des galets de rassemblement réformés.
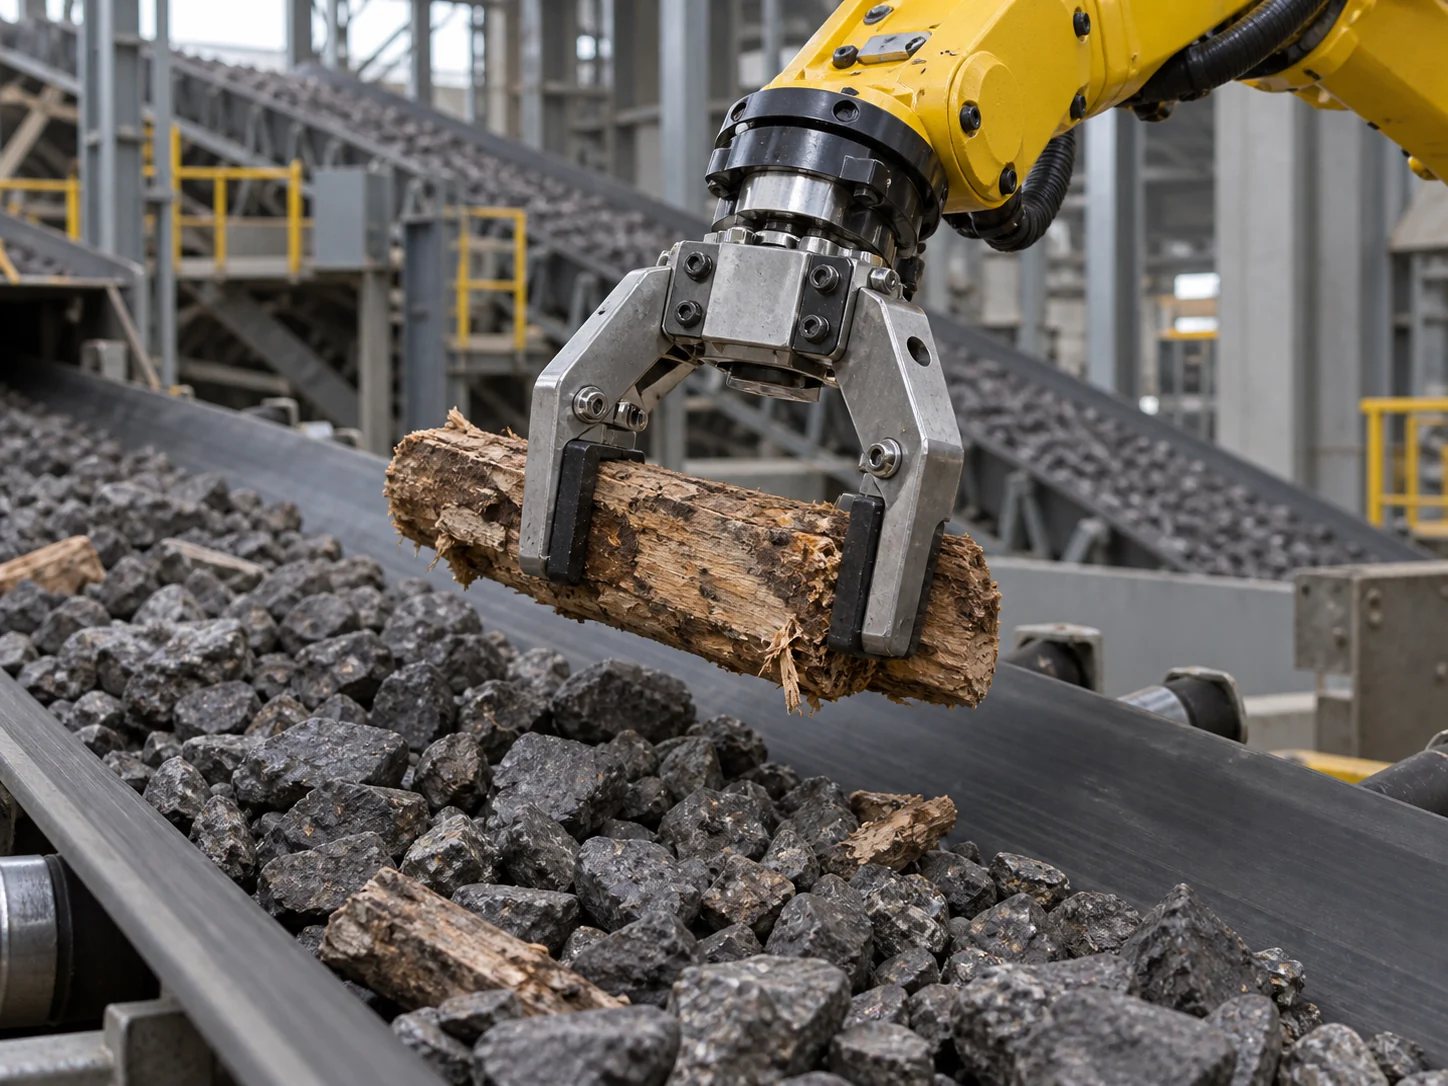 Contrôle et tri
Repérer bois, ferraille, sacs tissés et autres indésirables visibles sur le convoyeur de minerai, puis synchroniser suivi de vitesse et préhension robotisée pour les retirer et les répartir.
Examiner procédés, environnement et interfaces métier pour définir produits, pilote et conditions de mise en œuvre.
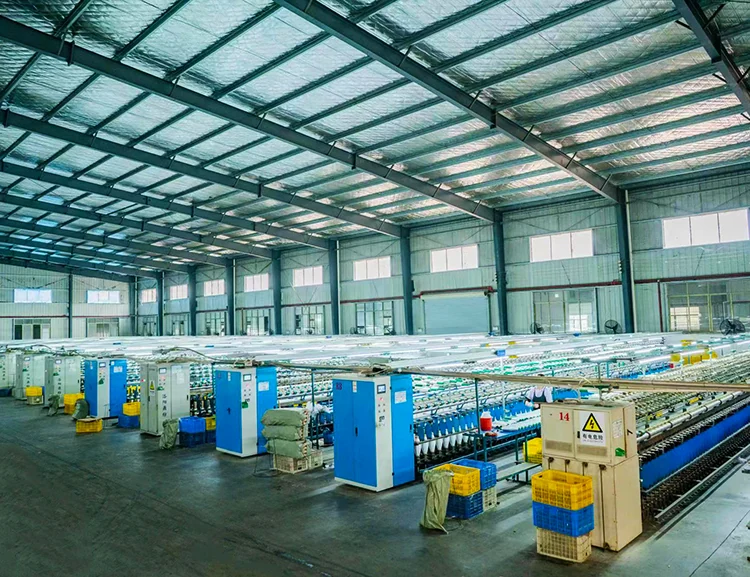
Pour la fibre de verre, l’habillement, les étiquettes et les rouleaux : relier contrôle visuel, manipulation robotisée et flux de matières, de la détection qualité à l’action.
Voir l’application sectorielleRéunir besoins du terrain, architecture et points de mise en œuvre pour les comparer à votre projet.
Associer vision fixe, inspection mobile et robots spécialisés dans les ateliers de fibrage et de retordage, de la détection d’anomalies aux opérations et aux enregistrements qualité.
Repérer bois, ferraille, sacs tissés et autres indésirables visibles sur le convoyeur de minerai, puis synchroniser suivi de vitesse et préhension robotisée pour les retirer et les répartir.
Propositions de projet et validations d’algorithmes sont identifiées séparément. Configuration, performances et périmètre réels dépendent de l’évaluation du site et de la confirmation technique.
Commencer par un poste, un trajet de livraison ou une zone d’inspection.
Décrire l’environnement, les objets, le processus actuel et la cadence cible pour préciser le problème à résoudre.
Examiner le robot, la perception, l’outillage et les interfaces en fonction des tâches, afin de proposer une combinaison de capacités.
Préciser la configuration envisagée, les échantillons, le pilote et les critères de réception ; identifier ce qui demande d’abord des essais.
Préciser responsabilités, limites et suite des travaux pour la conception, les produits et l’intégration.
Confirmer les conditions clés pour mieux discuter des produits et des solutions.
Définir les modèles de scène, de robot et de capteurs à partir de la tâche ; examiner enregistrements, repli sur incident et retours du pilote pour décider du passage aux essais réels.
Séparer collecte à point fixe, vérification d’anomalies et contact physique. Préciser état des équipements, autorisation, sorties et journaux pour discuter du projet d’inspection.
Les objets traités, l’implantation et la cadence cible permettent de discuter du choix des produits, de l’architecture et des essais.