Définir la tâche avant la fidélité du modèle
Avant d’évaluer une simulation physique, préciser la tâche : traverser un passage ou insérer un rouleau dans une machine ? La première exige circulation, localisation et obstacles ; la seconde ajoute contact, friction, maintien et alignement. La ressemblance visuelle ne remplace pas ces conditions. Les détails du modèle doivent répondre aux questions à valider.
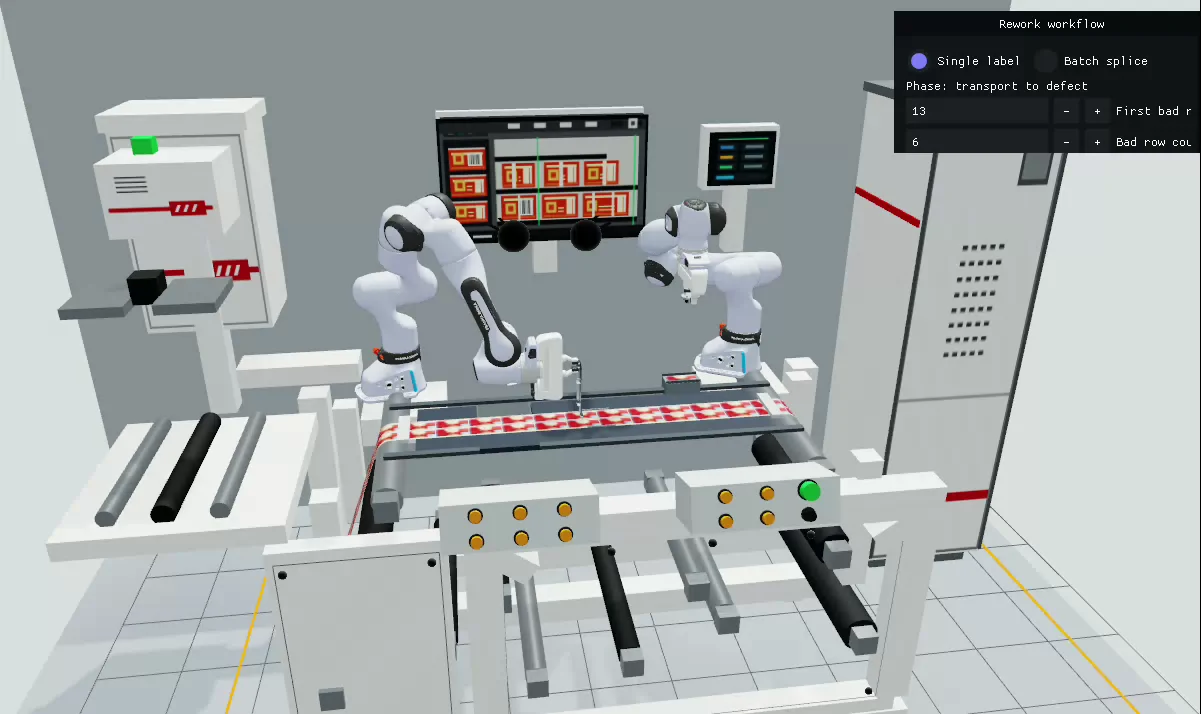
Les sources modélisent séparément scène, robot, capteurs et processus de tâche. Cette séparation aide à expliquer un échec : occultation visuelle, paramètres inexacts, mouvement inaccessible ou règle manquante, plutôt que d’attribuer tout problème aux capacités du modèle.
Répéter les situations dangereuses et comparer les résultats
La simulation permet notamment de recréer des cas limites peu adaptés aux essais réels fréquents : occultations, éclairage extrême, passage de personnes ou changements d’état des machines. Rejouer la même condition permet de comparer avant et après une modification. Des vidéos de réussite seules disent peu sur le progrès réel.
Images et actions doivent donc être reliées à la tâche, à la configuration du robot, à l’environnement et au statut de réussite ou d’échec. Conserver aussi les séquences ratées et les motifs de reprise humaine ; sinon, l’entraînement risque de ne couvrir que le fonctionnement normal et de laisser les incidents au terrain.
Le pilote révèle les écarts non expliqués par la simulation
Les documents proposent simulation, pilote puis retour de production. Après le pilote, examiner le retour des erreurs et données : recalibrer une localisation, ajuster les paramètres de contact ou ajouter un cas oublié. La boucle n’est complète que si les données réelles modifient la simulation suivante.
Observer séparément achèvement, sécurité des actions, repli et fonctionnement continu. Une simulation réussie justifie le passage à l’étape suivante ; la stabilité doit encore être démontrée dans la configuration réelle et sur des tâches figées. C’est une étape nécessaire entre démonstration et résultat d’ingénierie reproductible.