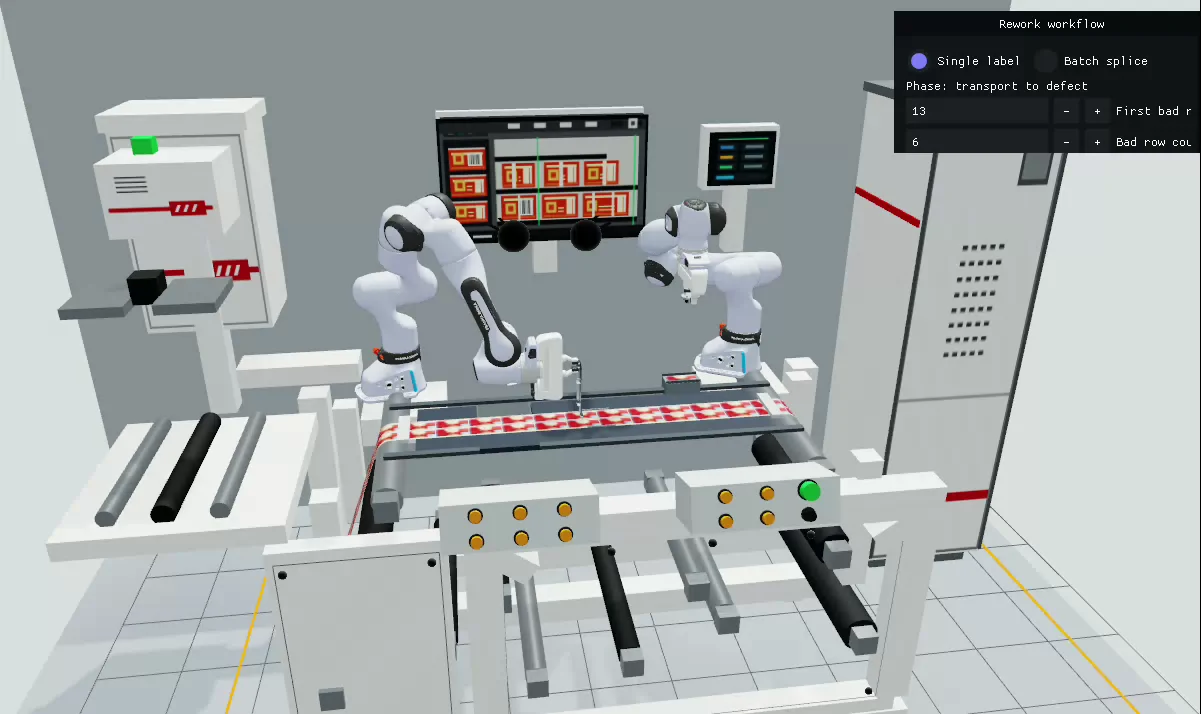
先に作業を定め、次にシミュレーション精度を決める
物理シミュレーションの評価は、作業の定義から始めます。通路を通過するのか、ロールを機械へ挿入するのか。前者は通行、位置特定、障害物が中心で、後者には接触、摩擦、把持、位置合わせも必要です。見た目の類似では代用できず、検証する問いに応じてモデルの詳細を選びます。
資料は現場、ロボット、センサー、作業手順を別々にモデル化しています。この分け方なら、失敗時に遮蔽、パラメーターの不正確さ、到達不能、作業ルール不足を追究でき、すべてをモデル能力の問題にせずに済みます。
危険条件を再現し、結果を比較できるようにする
シミュレーションでは、実環境で頻繁に試しにくい境界条件を繰り返し作れます。遮蔽、極端な照明、人の通過、設備状態の変化などです。同じ条件を再生できれば、方策更新の前後を比較できます。成功映像だけでは、どの能力が改善したか判断しにくくなります。
画像と動作に加え、作業、本体構成、環境条件、成功・失敗ラベルを対応付けます。失敗区間と人が介入した理由も残します。そうしないと正常な流れだけを学び、異常復帰は現場の臨時対応に残されかねません。
試行で、シミュレーションが説明しなかった誤差を見つける
資料はシミュレーション、試行、生産現場からのフィードバックという手順を提案しています。試行後は、位置ずれに再校正が必要か、接触結果から物理パラメーターを調整すべきか、失敗が未収録条件を示していないかを確認します。現場データが次のシミュレーションを変えて初めて循環が成立します。
作業完了、動作安全、異常復帰、連続稼働を分けて観察できます。シミュレーション合格は次段階へ進む根拠であり、安定稼働は実構成と固定した作業でなお検証が必要です。デモから再現可能な工学的成果へ進むために欠かせない工程です。