PHYSICAL SIMULATION
Plateforme de simulation physique et d’entraînement haute fidélité
Cette proposition de simulation physique modélise scènes, robots et capteurs pour produire des données et évaluer les stratégies. Même après réussite simulée, un pilote et les retours réels doivent permettre le recalibrage.
Demander une configuration adaptéePour discuter d’une solution et des besoins du projet :
610015486@163.com · 18611193215 ·
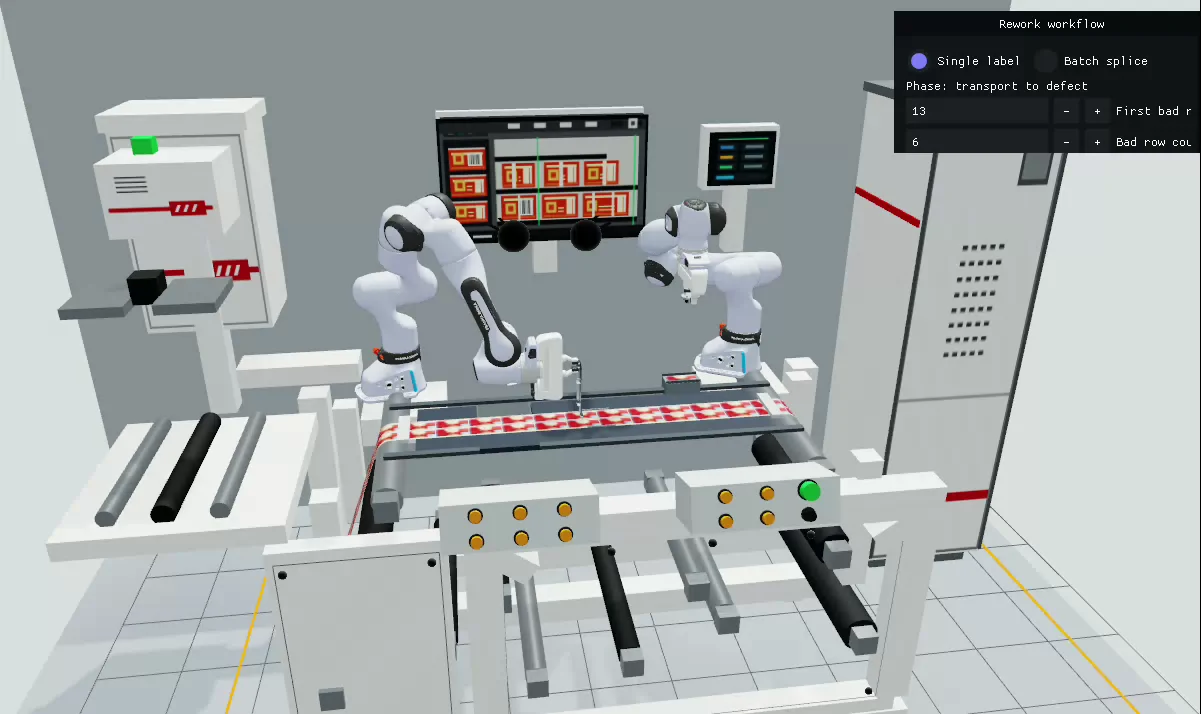 Contexte / illustration de solution
Éditeur du site Intelligence incarnée · Contenu revu
Conditions à confirmer d’abord
- Définition de la tâche et critères de réussite
- Paramètres de contact et de capteurs
- Écarts du pilote et échantillons d’échec
- Nature du document
- Proposition de plateforme technique
- Configuration et prix
- Les sources ne donnent pas de prix actuel vérifiable ; à définir selon tâche, configuration et périmètre des essais.
- Limites d’application
- Fidélité des scènes, paramètres physiques et transfert dépendent de la tâche. Les essais simulés doivent être revus avec un pilote et des données réelles.
- Preuves encore manquantes
- Pas de valeur mesurée universelle de transfert, précision physique ou gain d’entraînement applicable à toutes les tâches.
Sources et utilisation du contenu
02具身智能_物理仿真引擎业务介绍-V1.3.pptx
Cette synthèse ne signifie pas que l’éditeur a fabriqué, vendu ou livré l’équipement. Configuration, objectifs techniques et résultats mesurés doivent être vérifiés séparément.
Passer d’une proposition à la validation sur site ↗Problèmes abordés
- Coût élevé des essais-erreurs réels
- Collecte difficile de cas dangereux et rares
- Écart entre entraînement du modèle et robot réel
Capacités et configuration principales
Simulation dynamique des robots et capteurs
Génération de cas limites dangereux
Échantillonnage et évaluation des données simulées
Randomisation de domaine et calibration Sim2Real
Contextes d’application
Postes industrielsManutention en entrepôtInspection des salles d’armoiresSites d’entraînement et de pilotes robotiques
Déroulement des tâches
01 · Reconstituer la scène02 · Produire des données simulées03 · Entraîner et ajuster04 · Valider en pilote05 · Recalibrer avec le robot réel
De la proposition au terrain
Fidélité des scènes, paramètres physiques et transfert dépendent de la tâche. Les essais simulés doivent être revus avec un pilote et des données réelles.
EXPLORE MORE
Produits et systèmes associés
 Plateformes intelligentes
Système de sûreté et de confiance physique
Ajouter entre stratégie du modèle et actionneurs une validation de sûreté à l’exécution, avec contrôle des actions, repli sur risque et audit des preuves.
Voir les capacités et conditions d’emploi
 Plateformes intelligentes
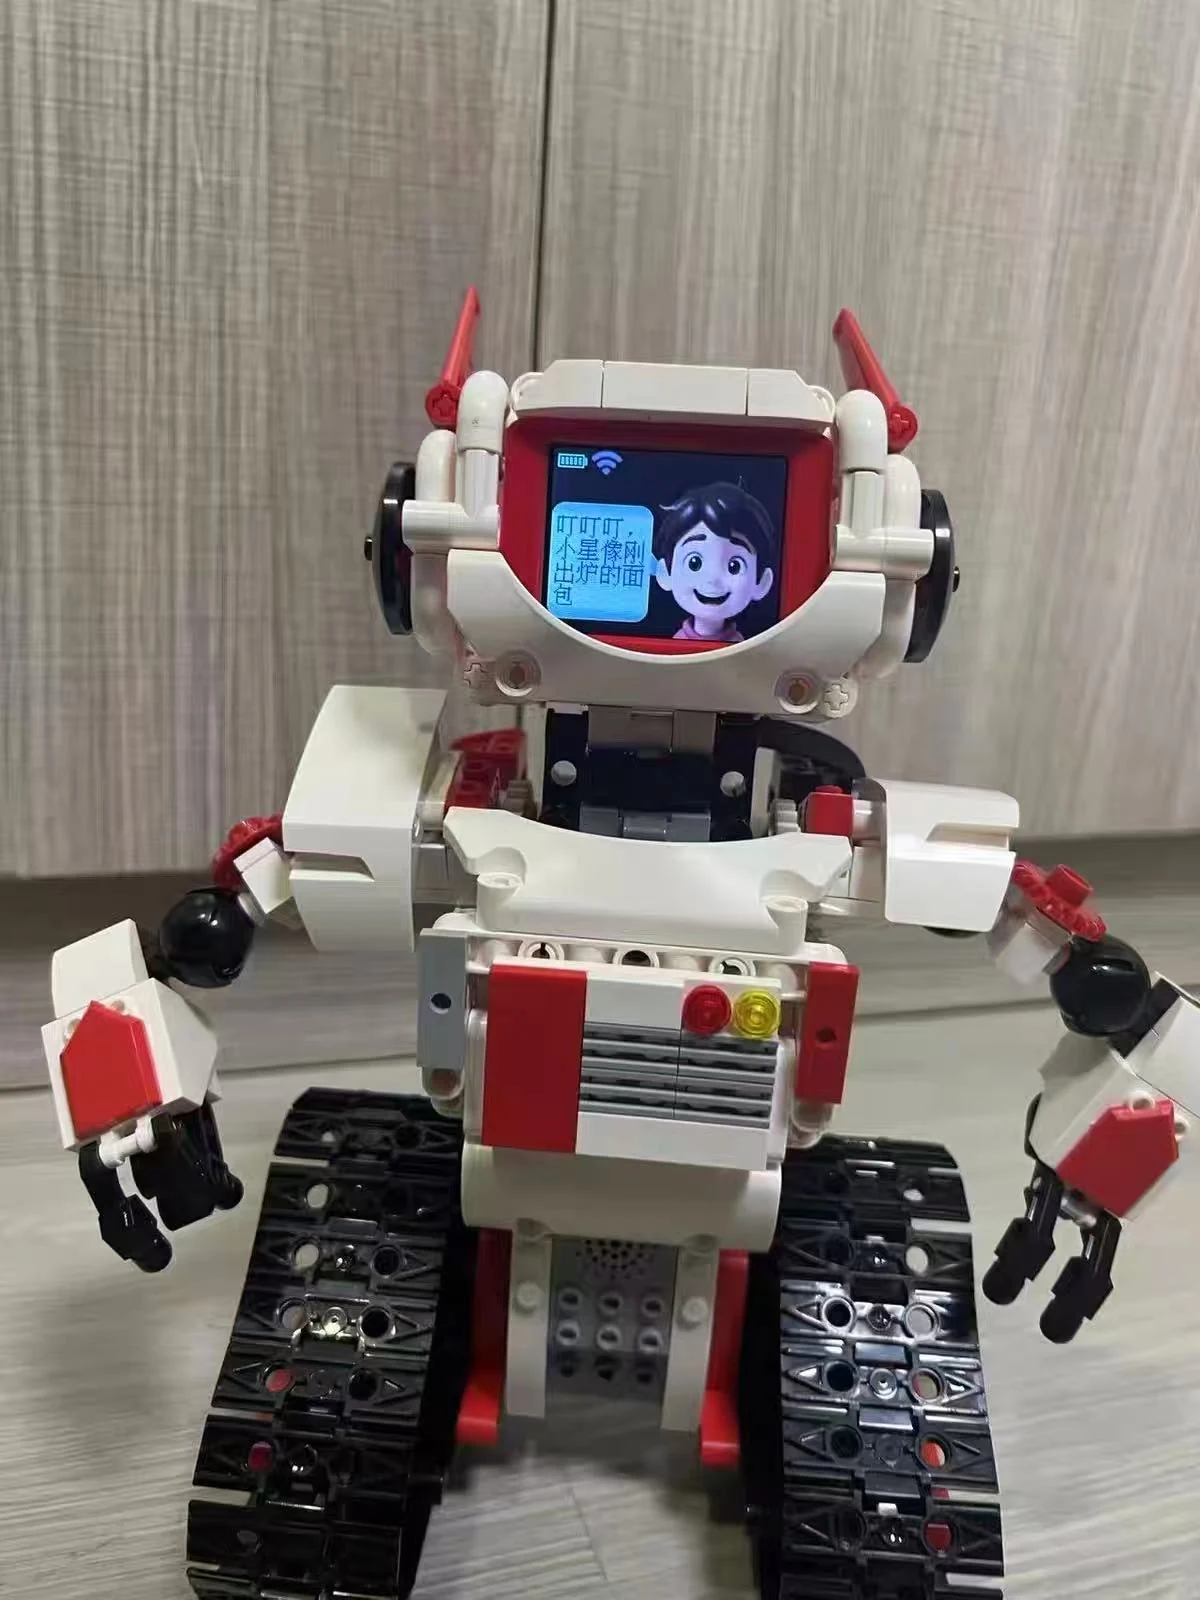
Brique cœur Lingzhu AI
Un cœur IA commun relie corps à assembler, accessoires de scène et récits de tâches pour ajouter aux créations de l’enfant dialogue vocal, réactions de personnage et suivi de progression.
Voir les capacités et conditions d’emploi
Plateformes intelligentesContractAI : poste de conformité dans l’environnement privé de l’entreprise
Un poste de bureau et un environnement local organisent préanalyse des contrats, contrôle des règles internes, cohérence multi-fichiers, validation humaine et archivage des rapports dans un processus configurable.
Voir les capacités et conditions d’emploi
PROJECT INQUIRYPartir de vos besoins sur site,
Partir de vos besoins sur site,
pour préparer la prochaine étape.
Les objets traités, l’implantation et la cadence cible permettent de discuter du choix des produits, de l’architecture et des essais.