AUTONOMOUS MOBILE ROBOT
Livraison AMR entre étages
Cette proposition AMR entre étages prévoit d’abord chargement manuel et transport robotisé. Interfaces portes/ascenseurs, verrouillages et passage avec rayonnage doivent être confirmés et testés ensemble sur site.
Demander une configuration adaptéePour discuter d’une solution et des besoins du projet :
610015486@163.com · 18611193215 ·
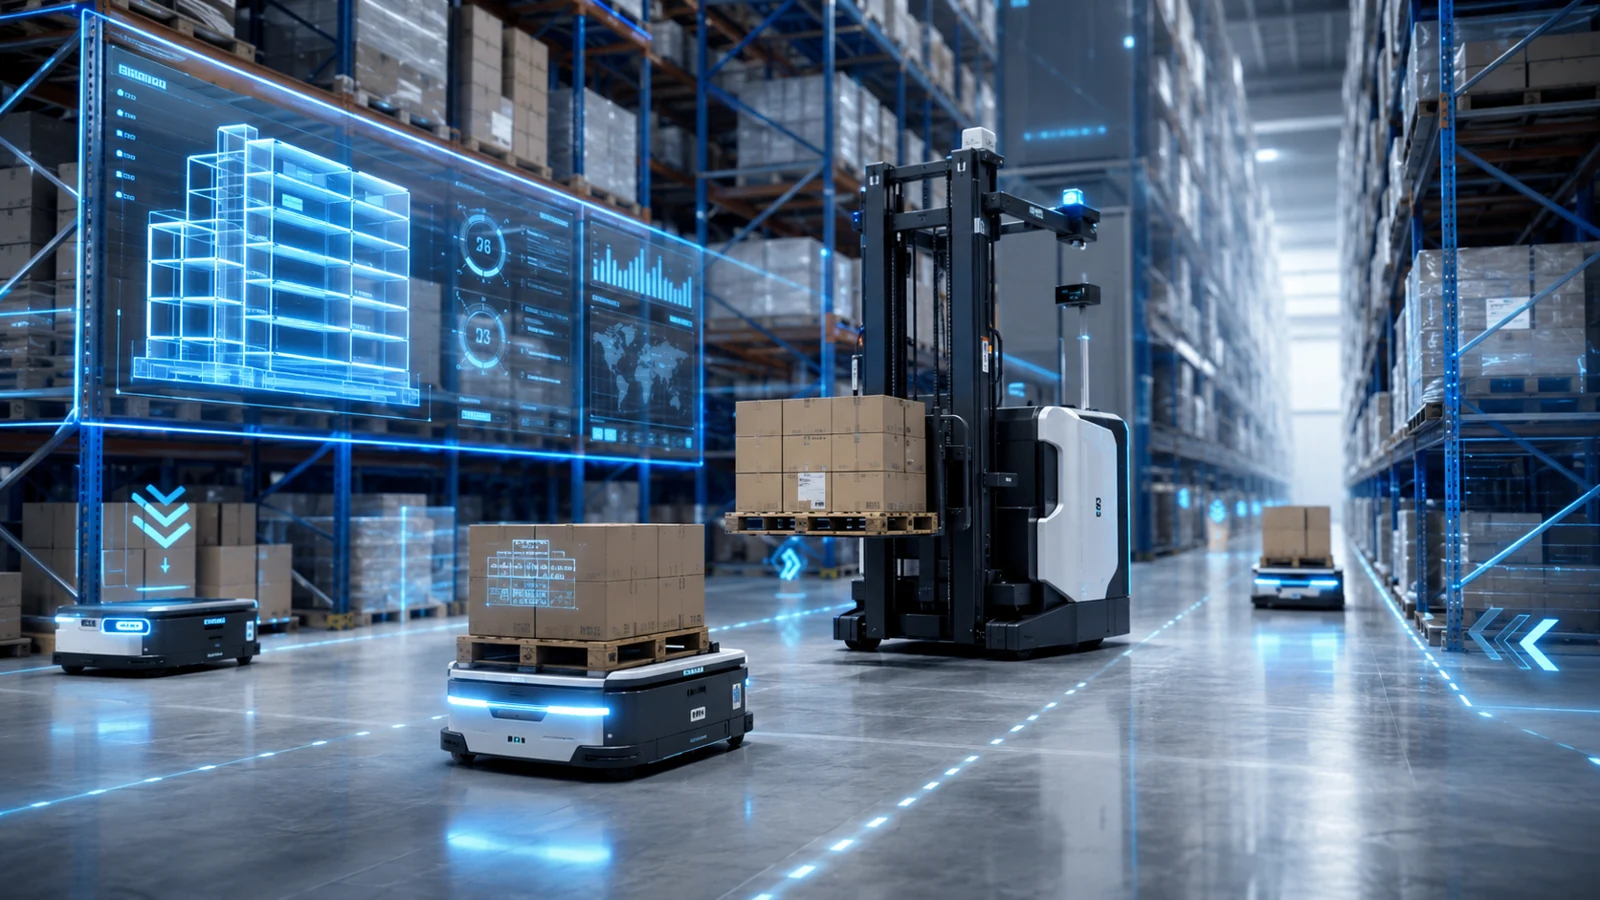 Contexte / illustration de solution
Éditeur du site Intelligence incarnée · Contenu revu
Conditions à confirmer d’abord
- Charge réelle et centre de gravité
- Encombrement de passage avec rayonnage
- Signaux portes/ascenseurs et verrouillages
- Nature du document
- Proposition de projet
- Configuration et prix
- Les sources ne donnent pas de prix actuel vérifiable ; à définir selon tâche, configuration et périmètre des essais.
- Limites d’application
- Première phase : chargement manuel et transport robotisé. Vérifier sur place interface de levage, largeur et seuils des portes, espace de virage et adaptations.
- Preuves encore manquantes
- Les caractéristiques du châssis seul ne garantissent pas passage, charge ou cadence du système avec rayonnage.
Interpréter les chiffres des sources
Le dossier vise une charge typique de 50–60 kg par trajet, à valider avec rayonnage, centre de gravité et parcours.
La charge maximale demandée est de 100 kg ; c’est une limite du besoin projet, pas une capacité nominale mesurée.
La référence du châssis recommande 150 kg nominaux ; ce n’est pas un engagement du système avec rayonnage.
Sources et utilisation du contenu
04餐箱及零配件跨楼层自动配送AMR方案汇报V0.8.pptx
Cette synthèse ne signifie pas que l’éditeur a fabriqué, vendu ou livré l’équipement. Configuration, objectifs techniques et résultats mesurés doivent être vérifiés séparément.
Passer d’une proposition à la validation sur site ↗Problèmes abordés
- Nombreux trajets manuels répétitifs
- Matières variées et exigences de propreté
- Transport inter-étages dépendant du levage et des portes
Capacités et configuration principales
Rayonnage à deux zones pour livraison et retour
Appel, choix d’étage et retour d’état du monte-charge
Verrouillages de sécurité entre portes et robot
Notification d’arrivée et retour en charge à batterie faible
Contextes d’application
Lignes 101/102 d’une usine de fibre de verreLivraison de caisses-repas dans l’atelierRotation des pièces et galets de rassemblementRetour de matières entre étages
Déroulement des tâches
01 · Chargement manuel02 · Livraison AMR03 · Prise automatique de l’ascenseur04 · Notification d’arrivée05 · Déchargement manuel06 · Trajet de retour et récupération
De la proposition au terrain
Première phase : chargement manuel et transport robotisé. Vérifier sur place interface de levage, largeur et seuils des portes, espace de virage et adaptations.
EXPLORE MORE
Produits et systèmes associés
Manutention et livraisonStockage intelligent de fournitures électriques
Pour la gestion unifiée de quatre catégories d’entrepôts électriques, combiner stockage en hauteur, transport autonome, identification, inventaire et WMS/WCS selon les matières, des entrées/sorties à l’allocation d’urgence.
Voir les capacités et conditions d’emploi
 Manutention et livraison
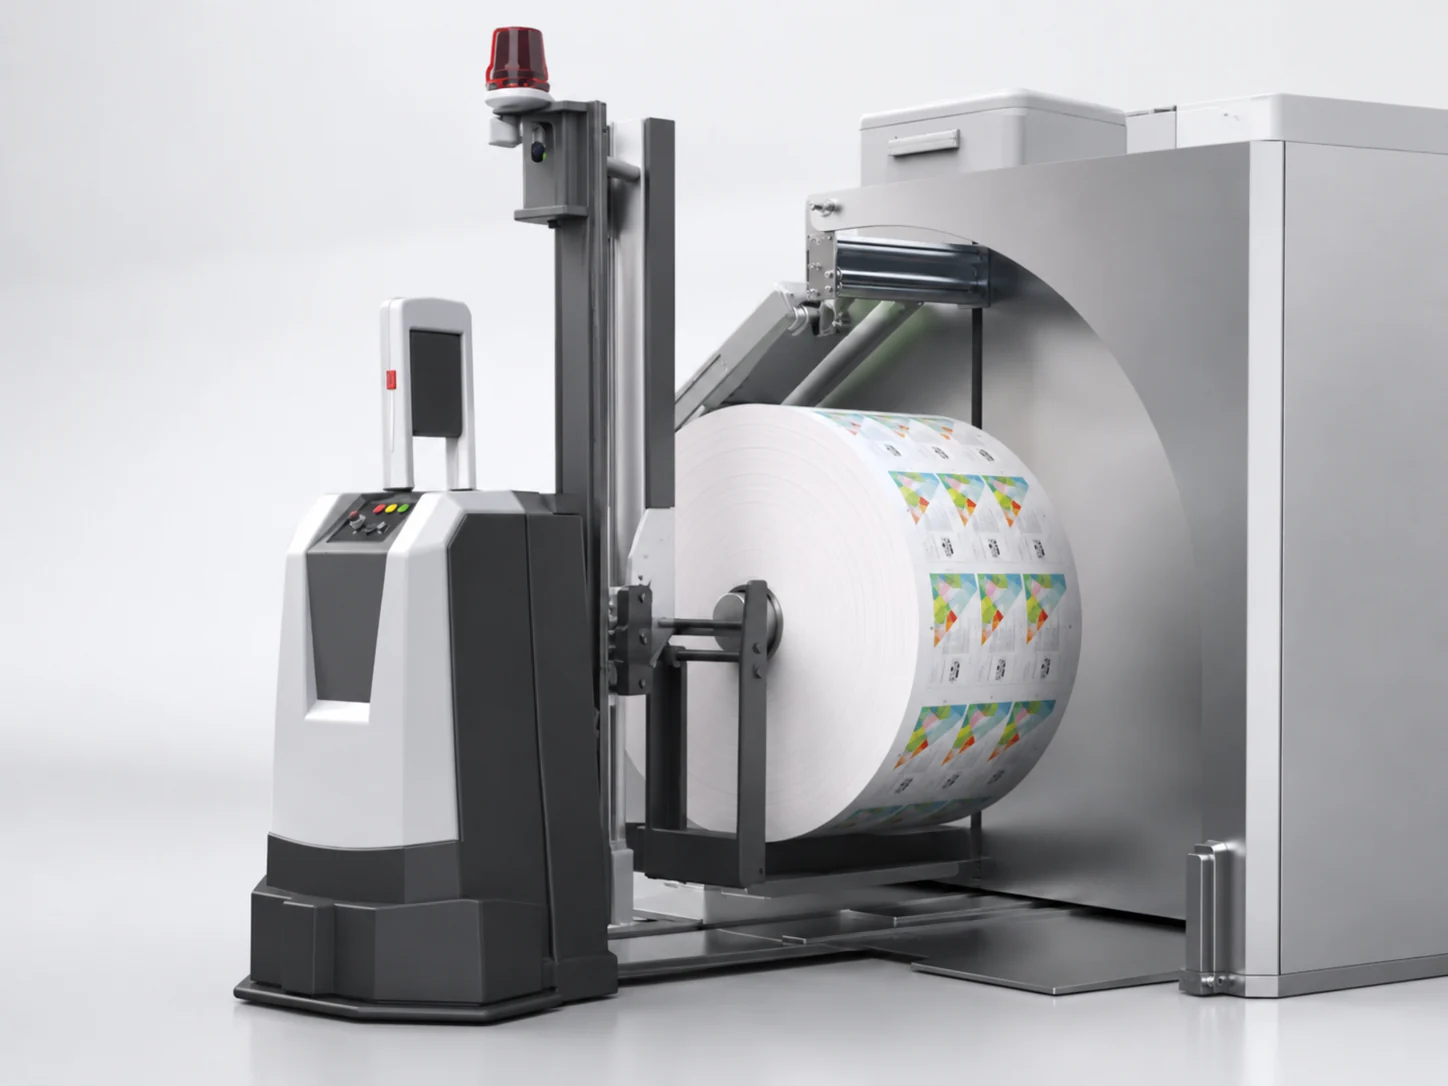
Chargement et déchargement de rouleaux par AMR
Intégrer à un AMR prise centrale par mandrin expansible, déballage fermé, rotation de 90° et insertion axiale, avec signaux de manque de matière pour alimenter plusieurs lignes en zone propre.
Voir les capacités et conditions d’emploi
 Manutention et livraison
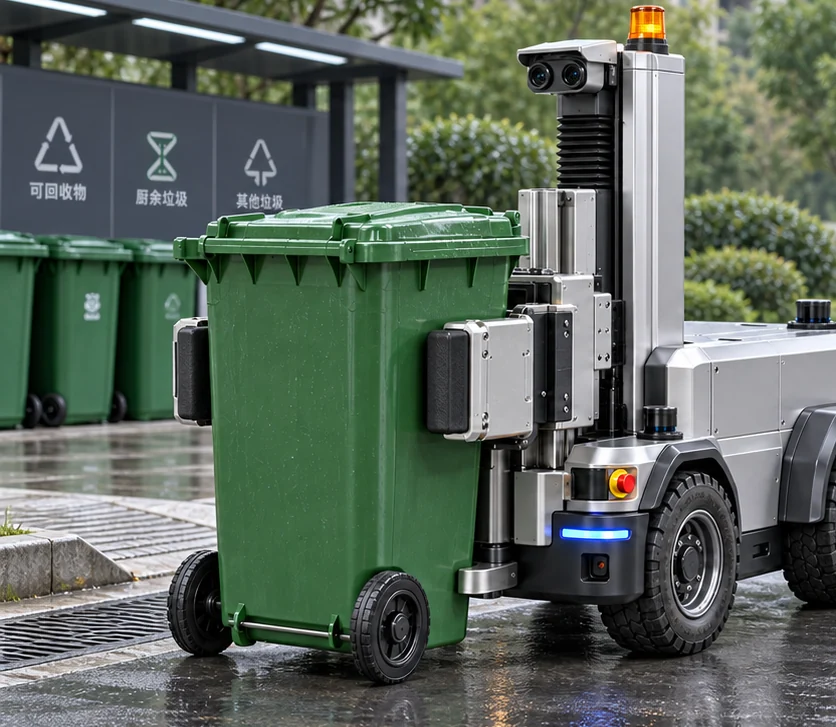
Transfert extérieur de bacs à déchets
Un châssis tout-terrain, une prise du bac et un alignement visuel assurent le transfert court entre le point de collecte et le véhicule, puis la remise en place du bac vide selon les règles prévues.
Voir les capacités et conditions d’emploi
PROJECT INQUIRYPartir de vos besoins sur site,
Partir de vos besoins sur site,
pour préparer la prochaine étape.
Les objets traités, l’implantation et la cadence cible permettent de discuter du choix des produits, de l’architecture et des essais.