AUTONOMOUS MOBILE ROBOT
階をまたぐAMR自動配送
階をまたぐAMR構想の初期段階は人が積み降ろし、ロボットが搬送します。扉・昇降機接続、安全連動、棚を含む通行条件は現地確認と連携試験が必要です。
構成案を相談ソリューション・要件の相談窓口:
610015486@163.com · 18611193215 ·
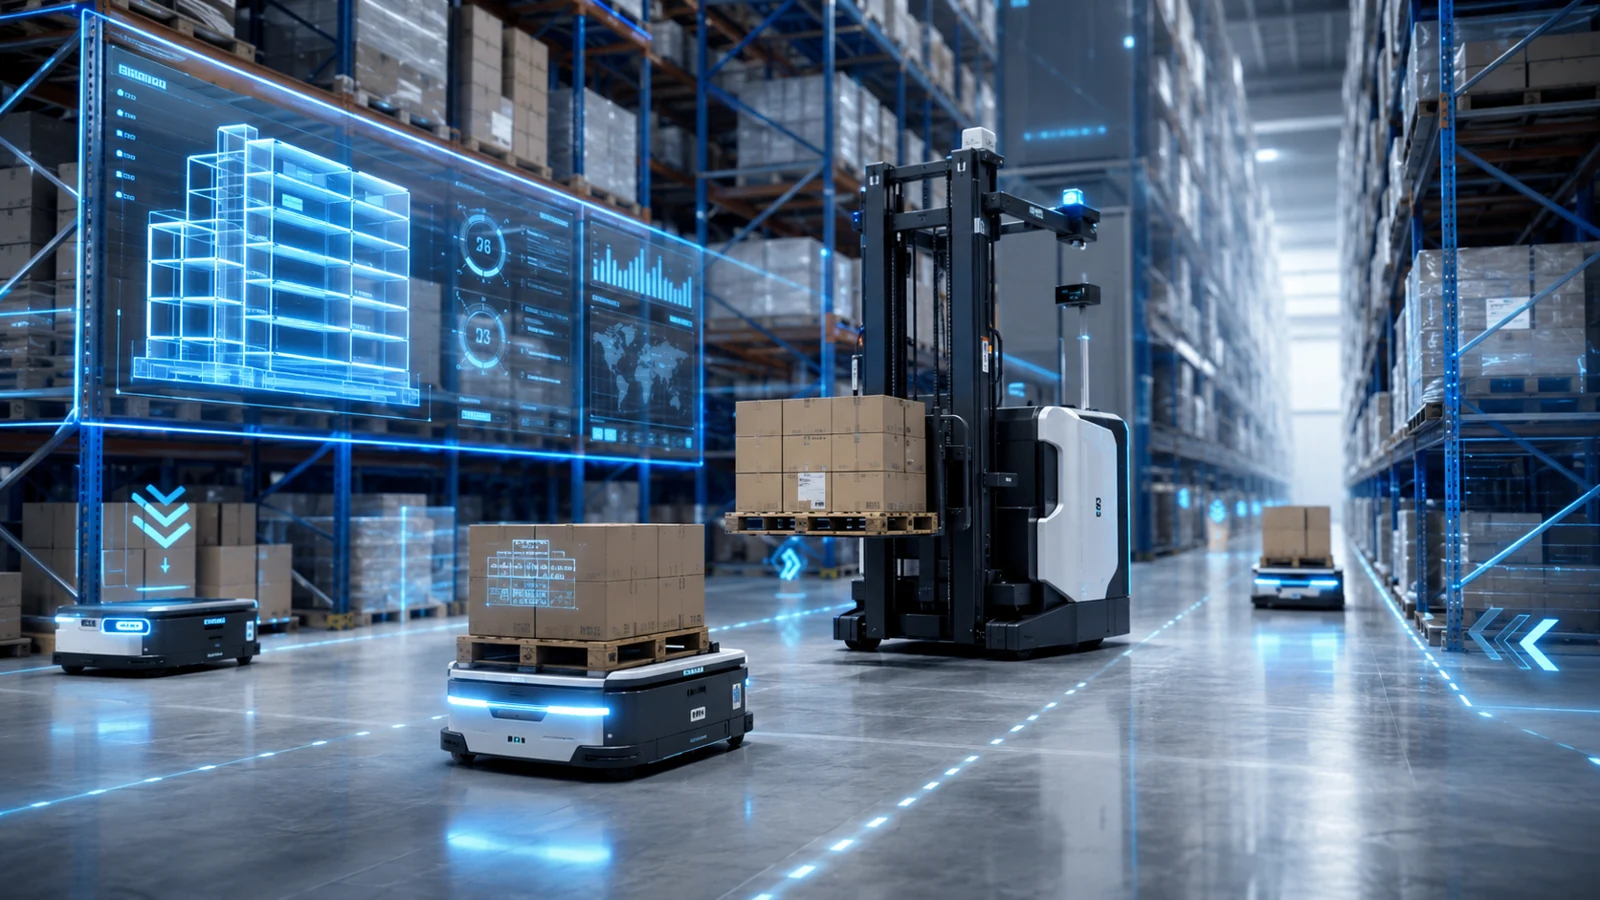 用途・構想の参考図
身体性知能サイトの編集者 ・内容確認
最初に確認する条件
- 実荷重と重心
- 棚搭載時の通行寸法
- 扉・昇降機信号と安全連動
- 資料の位置付け
- プロジェクト案
- 構成と見積り
- 原資料には検証可能な現行見積りがありません。現場の作業、構成、検証範囲に合わせて確認します。
- 適用範囲と制約
- 初期段階は人が積み降ろし、ロボットが搬送します。昇降機接続、扉幅、段差、旋回空間、付帯改修は現地で確認します。
- 不足している根拠
- 台車単体の参考仕様は、棚搭載後の通行性能、積載量、タクトをそのまま保証するものではありません。
資料内の数値の読み方
案件資料は一回50–60 kgの標準荷重を想定しています。棚、重心、経路を含めて検証が必要です。
最大100 kgという値は案件の要求範囲であり、実測した定格値ではありません。
推奨台車の参考定格荷重は150 kgですが、棚搭載後のシステムの保証値とは異なります。
出典と資料の使い方
04餐箱及零配件跨楼层自动配送AMR方案汇报V0.8.pptx
原構想の要約であり、当サイトの編集者が製造・販売・納入したことを意味しません。構成、設計目標、実測結果を別々に確認してください。
構想から現場検証へ進むには ↗扱う課題
- 頻繁な人力運搬
- 多種類の材料と清浄度の要求
- 階間搬送には昇降機と扉の連動が必要
主な機能と構成
二区画棚による配送と回収
昇降機呼出し、階選択、状態通知
扉制御とロボットの安全連動
到着通知と低電力時の自動充電復帰
想定する用途
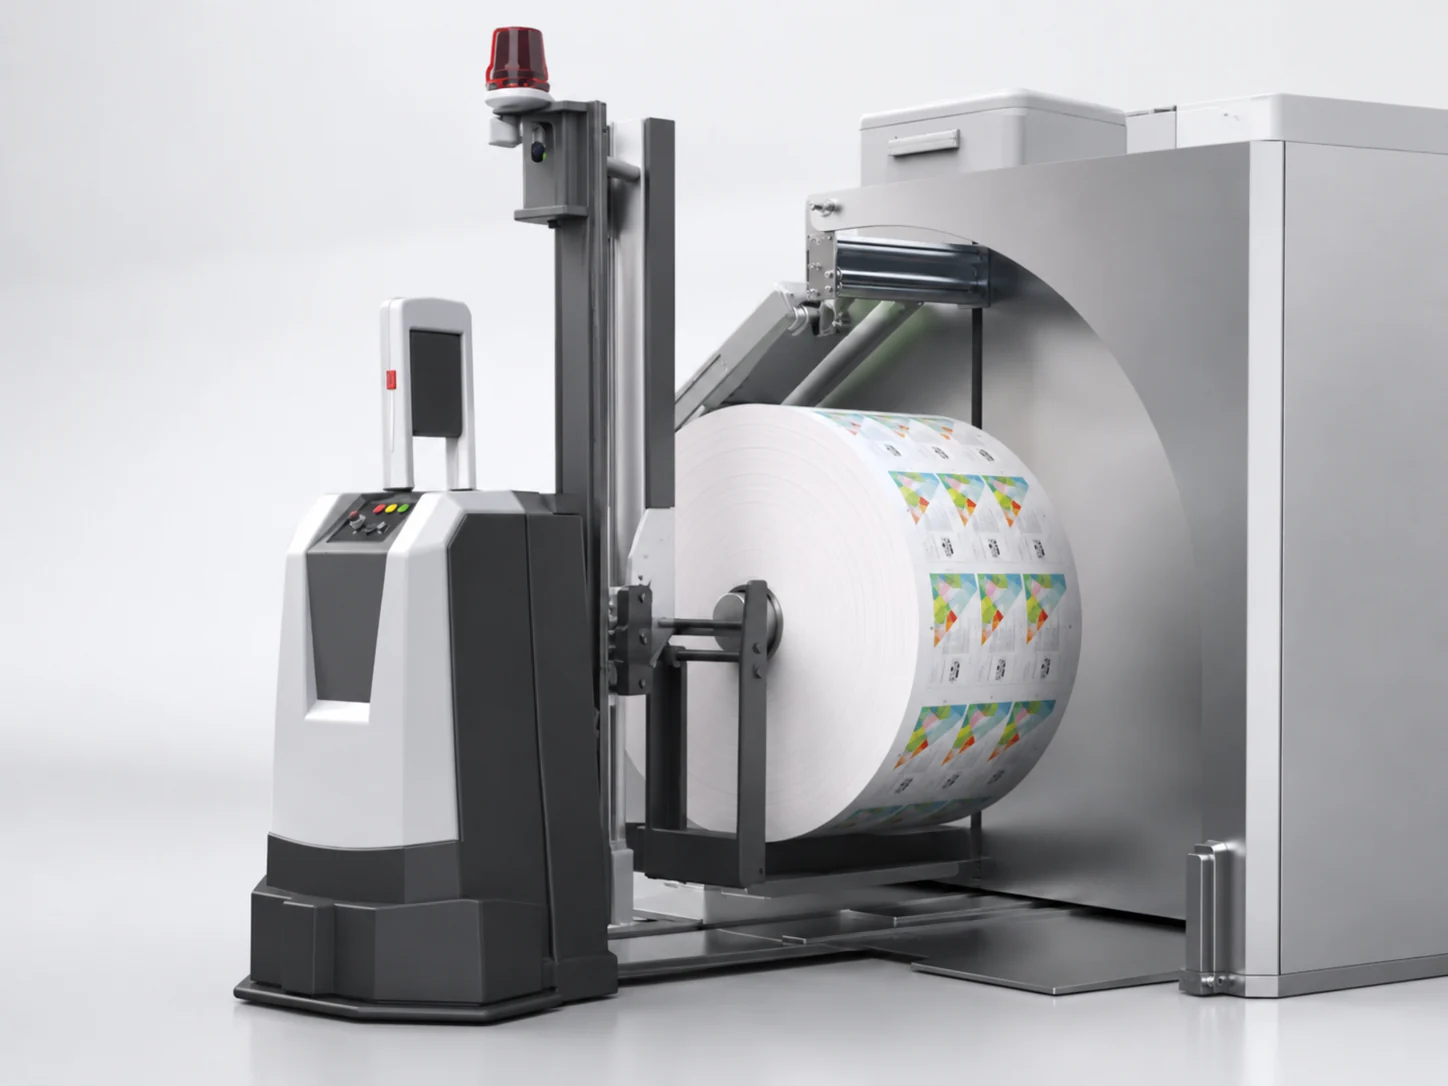
ガラス繊維工場の101/102ライン工場内の食事箱配送部品・集束ローラーの循環搬送階をまたぐ材料回収
作業の流れ
01 · 人が積み込む02 · AMRで配送03 · 昇降機を自動利用04 · 到着を通知05 · 人が荷降ろし06 · 回収して帰路へ
構想から現場へ
初期段階は人が積み降ろし、ロボットが搬送します。昇降機接続、扉幅、段差、旋回空間、付帯改修は現地で確認します。
PROJECT INQUIRY現場の要件から、
現場の要件から、
次の具体的な構想へ。
対象物、現場レイアウト、目標タクトをもとに、製品選定、システム構成、検証方法を相談できます。