AUTONOMOUS BIN TRANSFER
屋外のごみ容器搬送
ごみ容器の構想では、拠点から車両までの搬送・受渡しと空容器の復位をロボットが担当し、傾倒は車両が行います。容器、満載重量、縁石、車両接続は検証が必要です。
構成案を相談ソリューション・要件の相談窓口:
610015486@163.com · 18611193215 ·
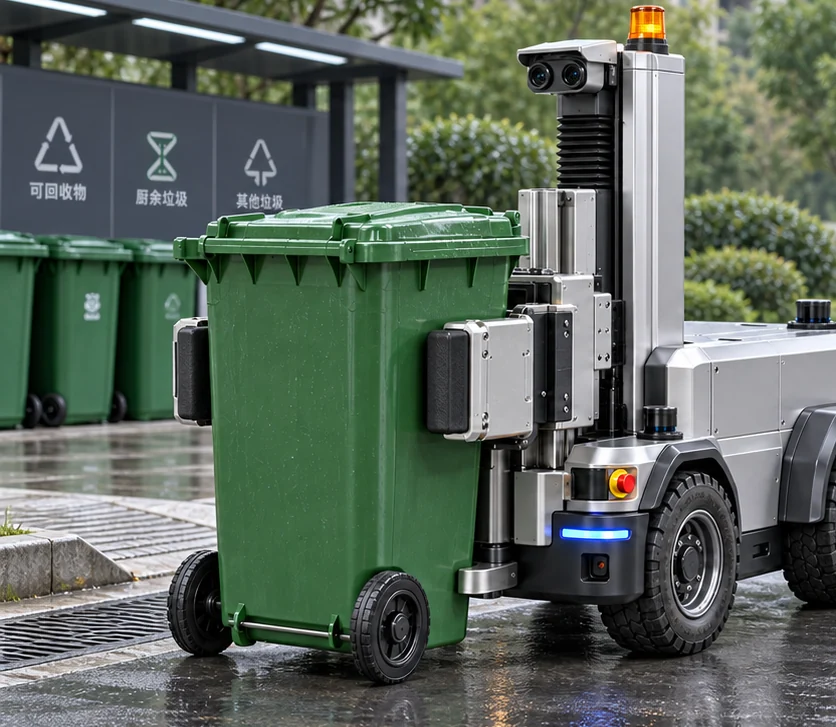 用途・構想の参考図
身体性知能サイトの編集者 ・内容確認
最初に確認する条件
- 容器型式と満載時の重心
- 屋外路面と高低差
- 車両への接続と傾倒の連携
- 資料の位置付け
- プロジェクト案
- 構成と見積り
- 原資料には検証可能な現行見積りがありません。現場の作業、構成、検証範囲に合わせて確認します。
- 適用範囲と制約
- ロボットは搬送・受渡しを、収集車は傾倒を担当します。容器型式、満載重量、縁石段差、自動接続できる車種を個別に確認します。
- 不足している根拠
- すべての容器・車種を網羅する自動接続の検証は確認されていません。ロボット単独で傾倒を完結するとは説明できません。
出典と資料の使い方
19垃圾桶转运机器人产品解决方案_V1.5.pptx
原構想の要約であり、当サイトの編集者が製造・販売・納入したことを意味しません。構成、設計目標、実測結果を別々に確認してください。
構想から現場検証へ進むには ↗扱う課題
- 重い容器の人力運搬が大きな負担
- 拠点と車種による接続の違い
- 車両受渡しのタクトが不安定
主な機能と構成
把持・支持・昇降の安定性
屋外障害物回避と拠点間搬送
収集車の容器取付位置への位置合わせ
人の介入と拠点別容器数の追跡
想定する用途
路上のごみ集積所住宅地での収集飲食・商業地区車両に随伴する収集補助
作業の流れ
01 · 到着時の自己点検02 · 容器を識別・保持03 · 障害物を避けて搬送04 · 車両へ接続05 · 車両で傾倒06 · 空容器を受け取る07 · 拠点へ戻す
構想から現場へ
ロボットは搬送・受渡しを、収集車は傾倒を担当します。容器型式、満載重量、縁石段差、自動接続できる車種を個別に確認します。
PROJECT INQUIRY現場の要件から、
現場の要件から、
次の具体的な構想へ。
対象物、現場レイアウト、目標タクトをもとに、製品選定、システム構成、検証方法を相談できます。