FLEXIBLE ROBOTIC OPERATIONS
Ensemble de robots pour atelier de retordage du verre
Cette proposition distingue trois tâches robotiques : inspection, manipulation des fûts de fil brut et des bobines. Valider séparément outils, postes et actions avant la coordination et les retours d’information.
Demander une configuration adaptéePour discuter d’une solution et des besoins du projet :
610015486@163.com · 18611193215 ·
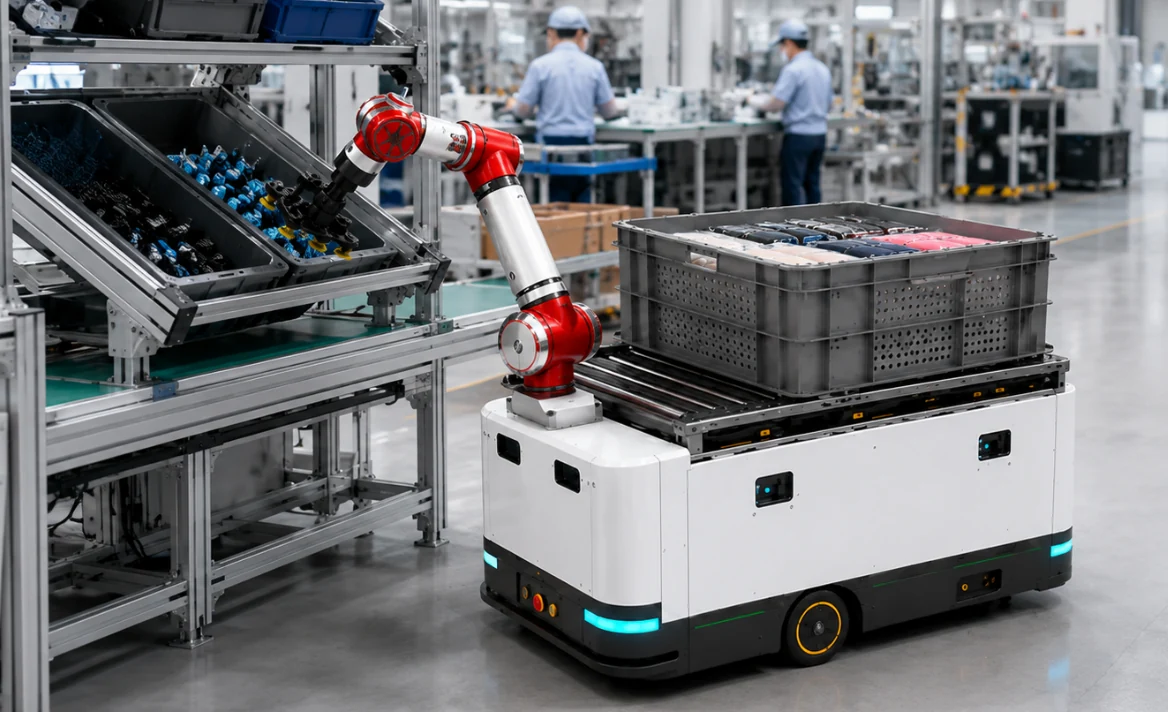 Contexte / illustration de solution
Éditeur du site Intelligence incarnée · Contenu revu
Conditions à confirmer d’abord
- Échantillons de fil brut et de bobines
- Exigences de maintien et de contrôle d’effort
- Adaptation des postes et interfaces MES/SCADA
- Nature du document
- Proposition de projet
- Configuration et prix
- Les sources ne donnent pas de prix actuel vérifiable ; à définir selon tâche, configuration et périmètre des essais.
- Limites d’application
- Chaque matière, préhenseur, poste et action demande une validation propre. Déployer progressivement les robots selon les applications prioritaires.
- Preuves encore manquantes
- Pas de preuve de préhenseur commun à plusieurs matières, de cadence uniforme ni de réception d’une livraison.
Interpréter les chiffres des sources
Trois catégories de tâches structurent les robots : inspection, fil brut et bobines. Les quantités restent à définir.
Sources et utilisation du contenu
05玻纤捻线车间场景具身智能机器人产品矩阵项目解决方案V1.2-0525.pptx
Cette synthèse ne signifie pas que l’éditeur a fabriqué, vendu ou livré l’équipement. Configuration, objectifs techniques et résultats mesurés doivent être vérifiés séparément.
Passer d’une proposition à la validation sur site ↗Problèmes abordés
- Matières et mouvements très différents sur site
- Opérations répétitives et contrôles qualité simultanés
- Informations des postes séparées des systèmes de production
Capacités et configuration principales
Mécanismes de levage et outils spécialisés adaptés
Localisation visuelle et contrôle d’effort souple
Vérification d’anomalies et reprise humaine
Connexion MES/SCADA et traçabilité des tâches
Contextes d’application
Vérification au démarrageSurveillance de l’état du filPrise et dépose des fûts de fil brutManipulation des bobines et crochets guide-fil
Déroulement des tâches
01 · Vérification au démarrage02 · Affectation des tâches03 · Localisation et manipulation04 · Vérification du résultat05 · Retour des données qualité06 · Amélioration du modèle
De la proposition au terrain
Chaque matière, préhenseur, poste et action demande une validation propre. Déployer progressivement les robots selon les applications prioritaires.
EXPLORE MORE
Produits et systèmes associés
 Robots spécialisés
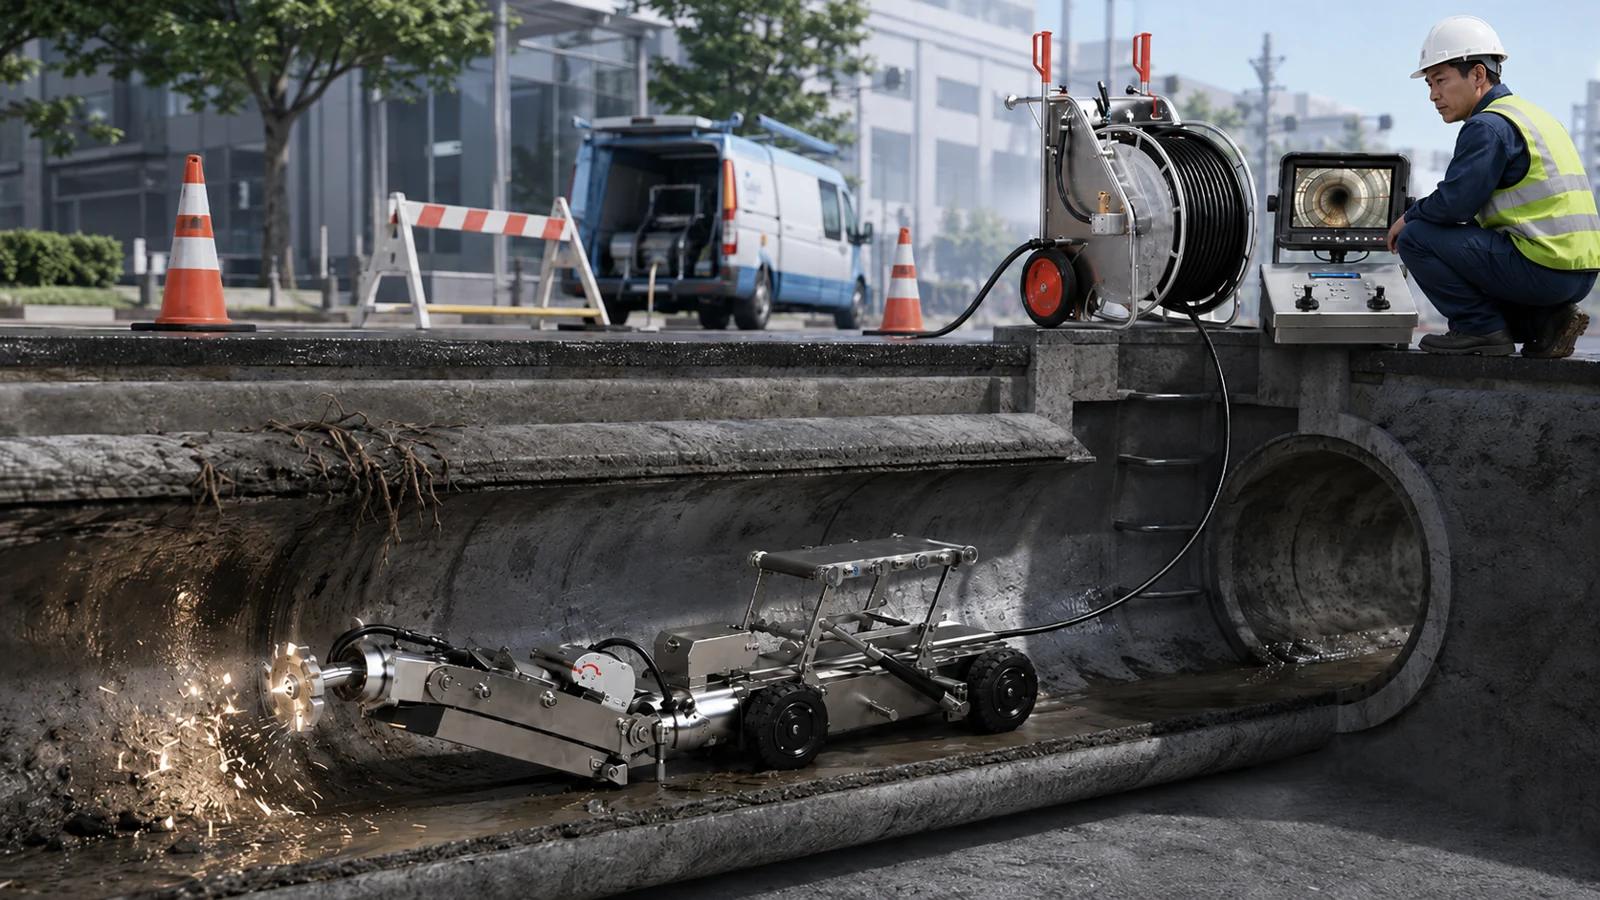
Désobstruction des canalisations d’assainissement
Depuis la surface, l’opérateur commande le robot souterrain par liaison filaire et visions avant/arrière. Des têtes interchangeables coupent racines, dépôts durcis et obstructions solides ; les images de contrôle sont conservées.
Voir les capacités et conditions d’emploi
 Robots spécialisés
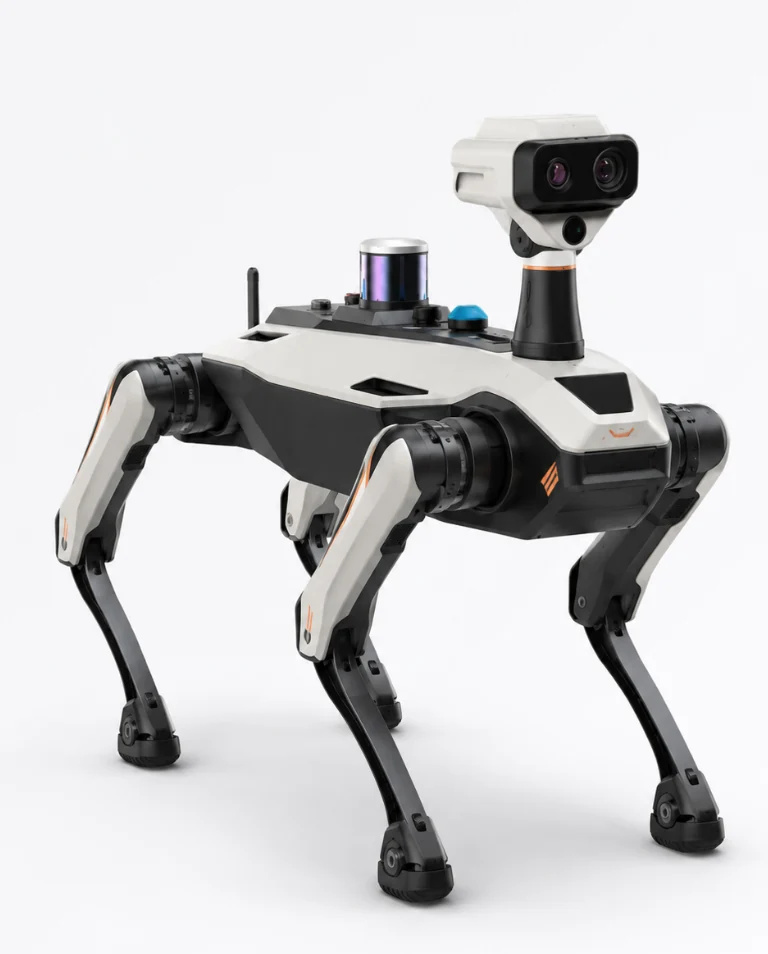
Système coordonné de robots pour mine intelligente
Partir des postes dangereux, du transport et de l’inspection éprouvés pour planifier équipements robotiques, plateforme commune et maintenance dans une coordination à l’échelle de la mine.
Voir les capacités et conditions d’emploi
 Robots spécialisés
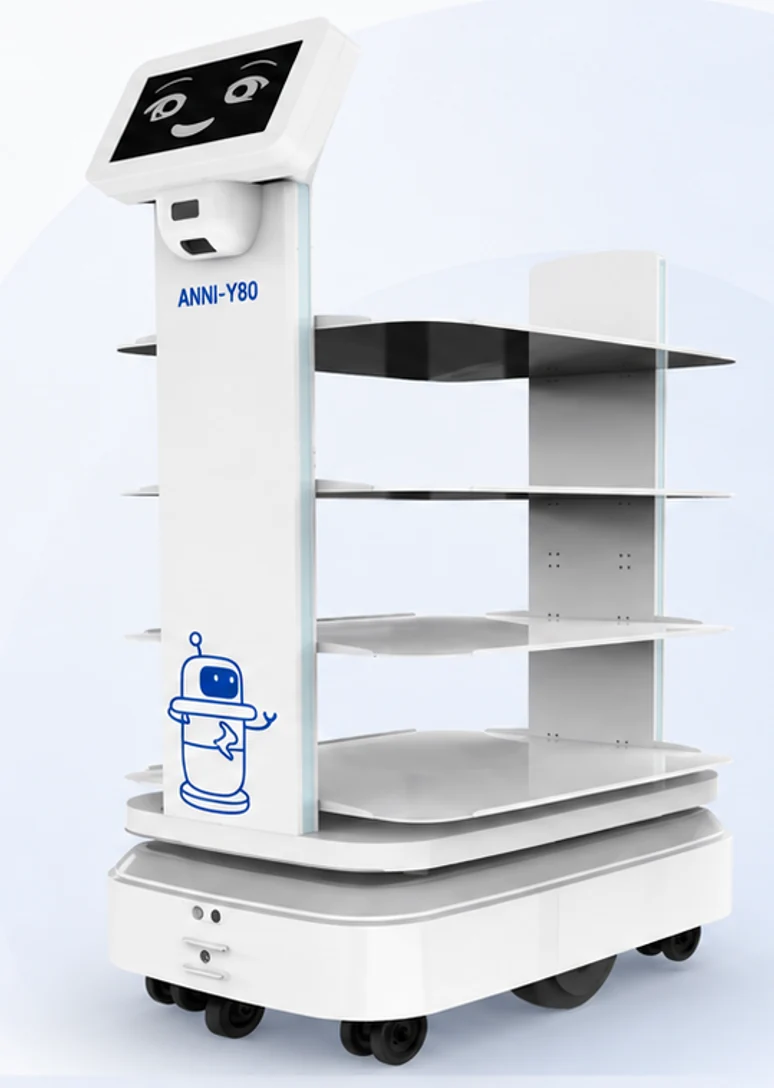
Ensemble d’applications robotiques hospitalières
Combiner livraison de médicaments, orientation, inventaire et inspection électrique selon les espaces et interfaces de l’hôpital, avec traçabilité des services.
Voir les capacités et conditions d’emploi
PROJECT INQUIRYPartir de vos besoins sur site,
Partir de vos besoins sur site,
pour préparer la prochaine étape.
Les objets traités, l’implantation et la cadence cible permettent de discuter du choix des produits, de l’architecture et des essais.