识别框距离可执行任务还有几步
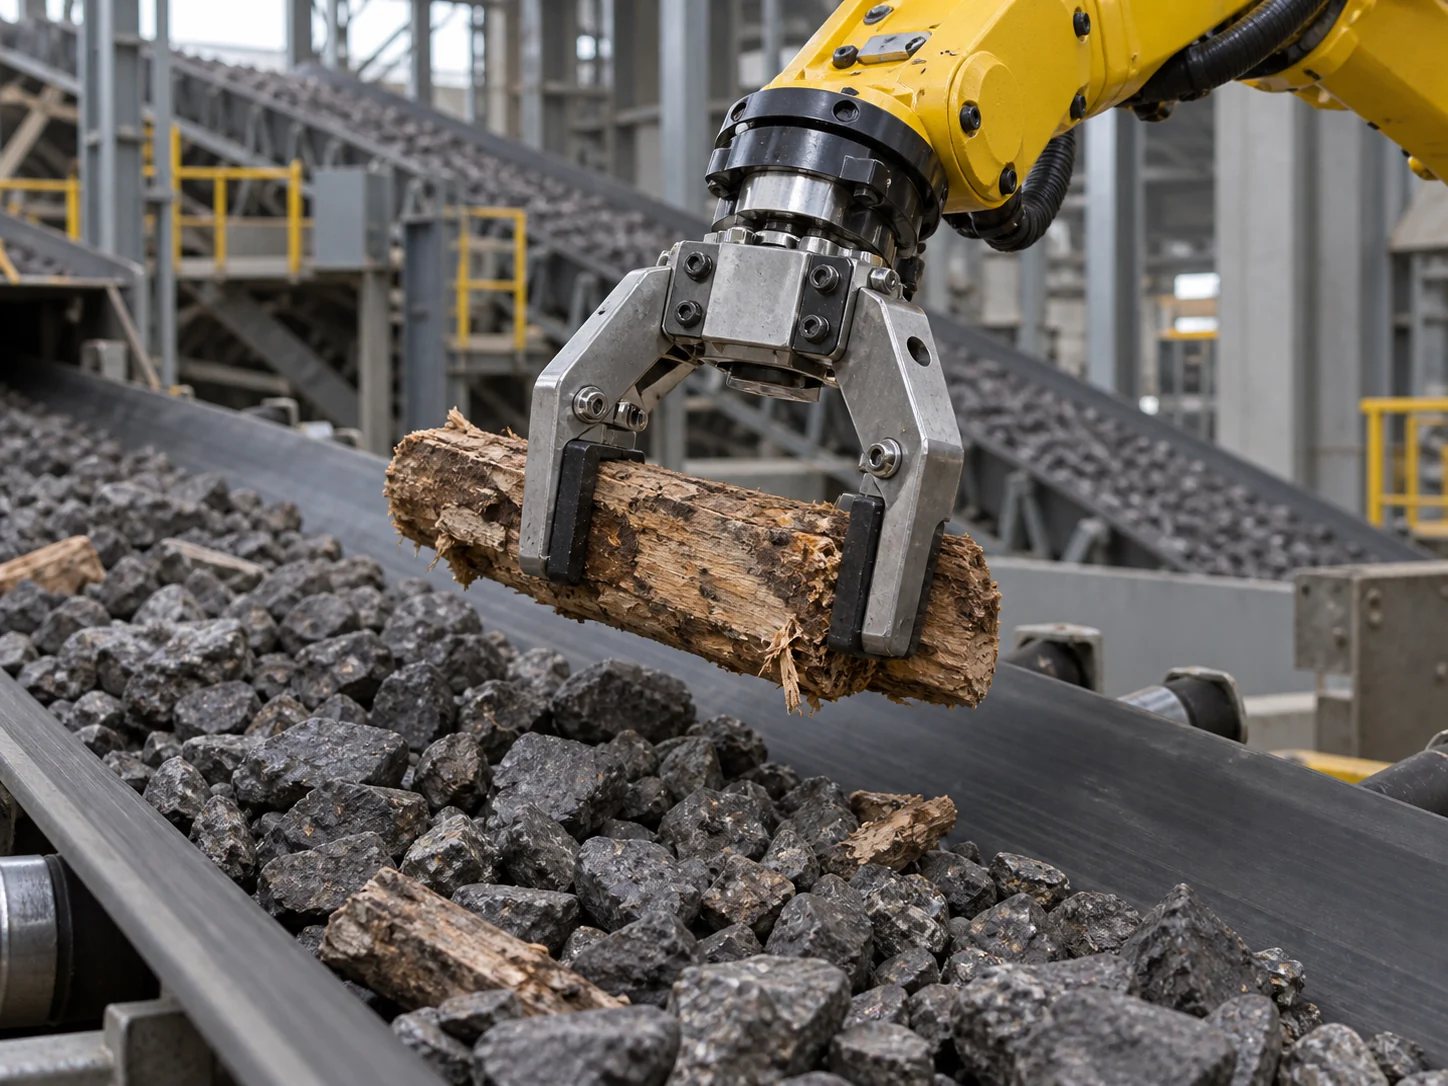
看到杂物检测框,很容易把注意力集中在识别准确率上。但皮带持续运行,机器人需要的是一个有位置、类别、有效时间和抓取条件的目标。相机到机器人坐标的标定、带速同步以及物料滚动滑移,都会影响检测结果能否转成动作。
矿山杂物方案把可识别、可定位、可抓取和可安全投放放在同一条能力边界上。这个定义比只列木料、铁器、编织袋更具体。同为编织袋,平铺、折叠、缠绕和深埋状态对末端工具的要求可能完全不同。
可用时间要覆盖完整动作周期
在匀速的初步估算中,有效抓取区长度除以带速,可以得到目标留在区域内的大致时间。接近、抓取确认、转运、投放和返回都会占用周期。还要计入目标连续到达时的任务排队,不能只看机械臂空载往返动作。
当速度变化、目标位置不稳或剩余时间不足时,任务需要重跟踪或取消。旧位置不能继续当作当前位置执行。给每个目标唯一编号,让识别、分配、抓取和确认沿用同一记录,才能避免重复计数,也方便解释漏分拣。
验收看最终移除,再追查损失环节
一次抓起并不自动等于成功:目标可能在转运时掉落,或投到错误收集区。方案因此同时记录识别定位、实际抓取、移离皮带和正确投放。沿这条链统计,才知道瓶颈是视觉、节拍、夹具还是收集区布置。
超出能力范围的目标也要单列原因。测试前冻结杂物类别、速度、料层、样本和异常处置条件,保留同步视频与任务日志。评估时应先核对这些证据,再解读汇总百分比,以判断结果能否在同类工况下复现。