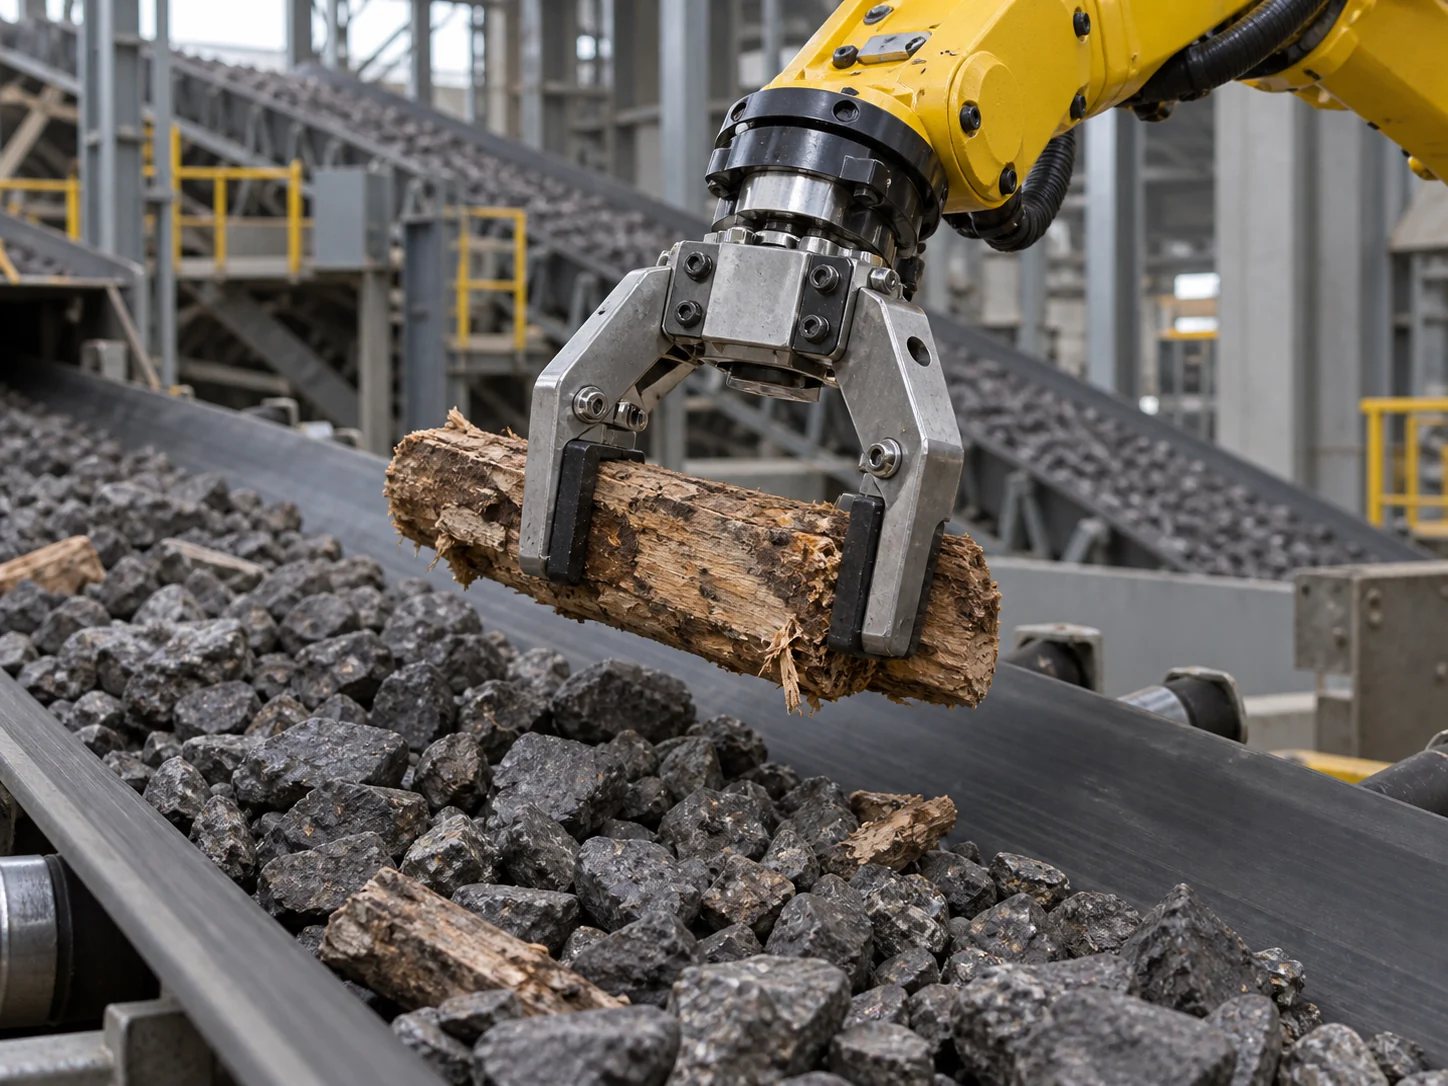
検出枠から実行可能な作業までに必要なこと
異物の検出枠を見ると、認識精度に注目しがちです。しかしベルトは動き続けるため、ロボットには位置、種類、有効時間、把持条件を備えた対象が必要です。カメラ座標とロボット座標の校正、速度同期、材料の転がりや滑りが、検出を動作に変えられるかを左右します。
鉱山異物の構想では、認識・位置特定・把持・安全な投入が可能なことを一つの能力範囲としています。木材、金属、織布袋と並べるだけより具体的です。同じ織布袋でも、平置き、折れ、絡まり、深い埋没では末端工具への要求が大きく異なります。
作業可能時間には動作全体を収める
速度が一定なら、有効な把持区間長をベルト速度で割ると、対象が区間内に残る時間を概算できます。接近、把持確認、搬送、投入、復帰のすべてが周期を使います。連続到着時の待ち行列も考慮し、空荷のアーム往復だけで判断しないことが重要です。
速度変化、位置の不安定さ、残り時間不足がある場合は、再追跡または作業取消しが必要です。古い位置を現在位置として実行してはいけません。対象に一意の番号を付け、認識、割当て、把持、確認で同じ記録を使えば、重複集計を防ぎ、除去漏れも説明できます。
最終的な除去を確認し、損失箇所を調べる
一度持ち上げても成功とは限りません。搬送中の落下や誤った収集区画への投入があるためです。構想では認識・位置特定、実際の把持、ベルトからの除去、正しい投入を別々に記録します。この流れで集計すれば、画像認識、タクト、治具、収集場所のどこが制約かを判断できます。
能力範囲外の対象も、理由を分けて記録します。試験前に異物種類、速度、材料層、サンプル、異常対応を固定し、同期映像と作業ログを残します。集計割合を読む前に根拠を照合し、同等の条件で再現できるかを評価します。