Koordinierte Inspektion unterschiedlicher Roboterbauformen
Zweibeinige, radbasierte und fest installierte Sensorgeräte nach Gelände und Durchfahrt auswählen und Routen sowie Aufgaben planen.
Mobile Inspektion, feste Sensorik und Warnplattformen unterstützen Zustandserkennung und koordinierte Instandhaltungsaufgaben in Wasserkraftwerken, Verteilräumen und Elektromateriallagern.
Konfigurationsberatung anfragenKontakt für Konzepte und Projektanfragen:
610015486@163.com · 18611193215 ·
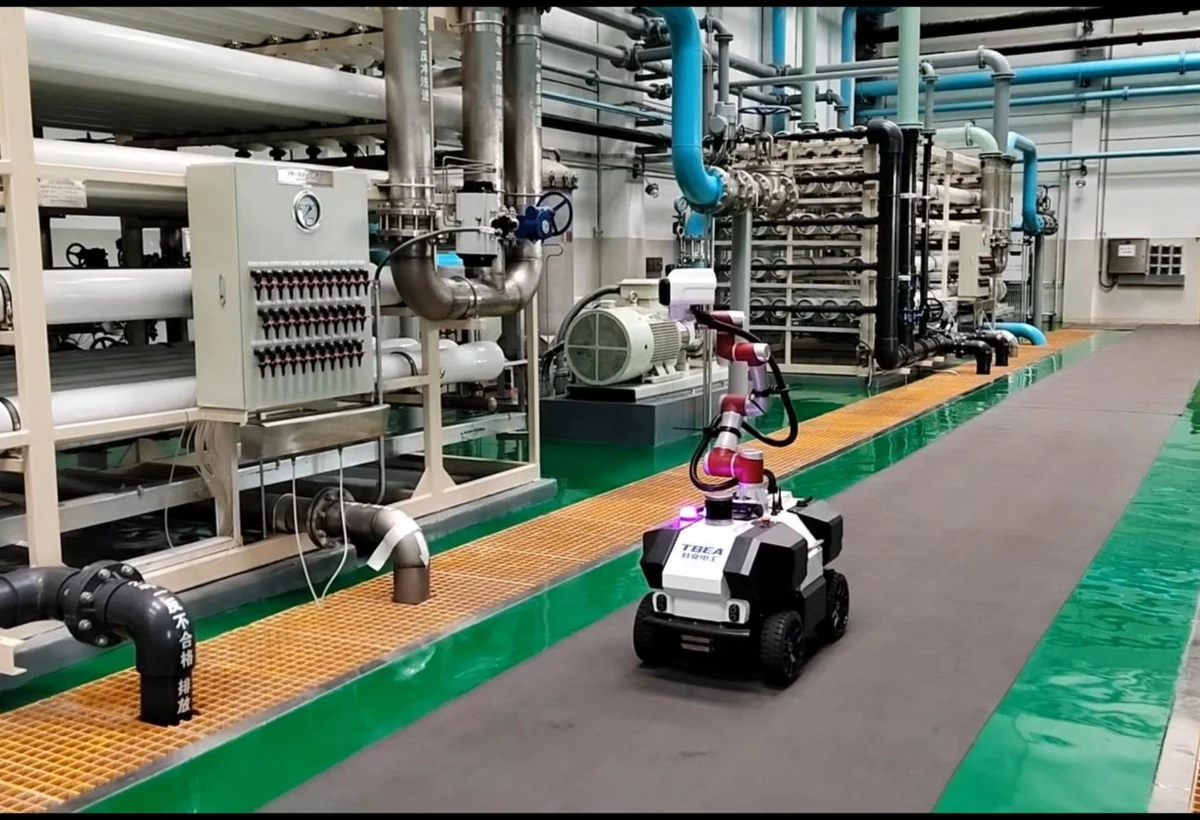 Anwendung / Konzeptdarstellung
Treppen, enge Wege, dichte Anlagen und unterschiedliche Instrumente erschweren Inspektionen. Zustandsdaten, Alarme und Arbeitsaufträge benötigen einen geschlossenen Ablauf; Materialverwaltung muss mit der Instandhaltung verbunden werden.
Zweibeinige, radbasierte und fest installierte Sensorgeräte nach Gelände und Durchfahrt auswählen und Routen sowie Aufgaben planen.
Instrumente, Temperatur, Geräusche und sichtbare Abweichungen multimodal erfassen und menschlich nachprüfen.
Alarmierung, Trendanalyse und Arbeitsauftragsbearbeitung mit der örtlichen Instandhaltung verbinden und die Erkennungsleistung unter realen Bedingungen prüfen.
Materialerkennung, Ein-/Auslagerung, Transport und Datenverfolgung zu abgestimmten Elektromaterialprozessen verbinden.
Das Konzept ist an örtlichen Platz, Kommunikation, Geräteschnittstellen, Sicherheitsanforderungen und Geschäftsabläufe anzupassen. Darstellungen erläutern lediglich Anwendung und Konfigurationsidee.
Inspektion und InstandhaltungVorhandene Kameras, Sensoren und Hängeschienenroboter weiterverwenden. Temperaturabweichungen anhand von Last und Umgebung analysieren und gezielte Roboter-Nachprüfung mit geschlossenem Arbeitsauftragsablauf auslösen.
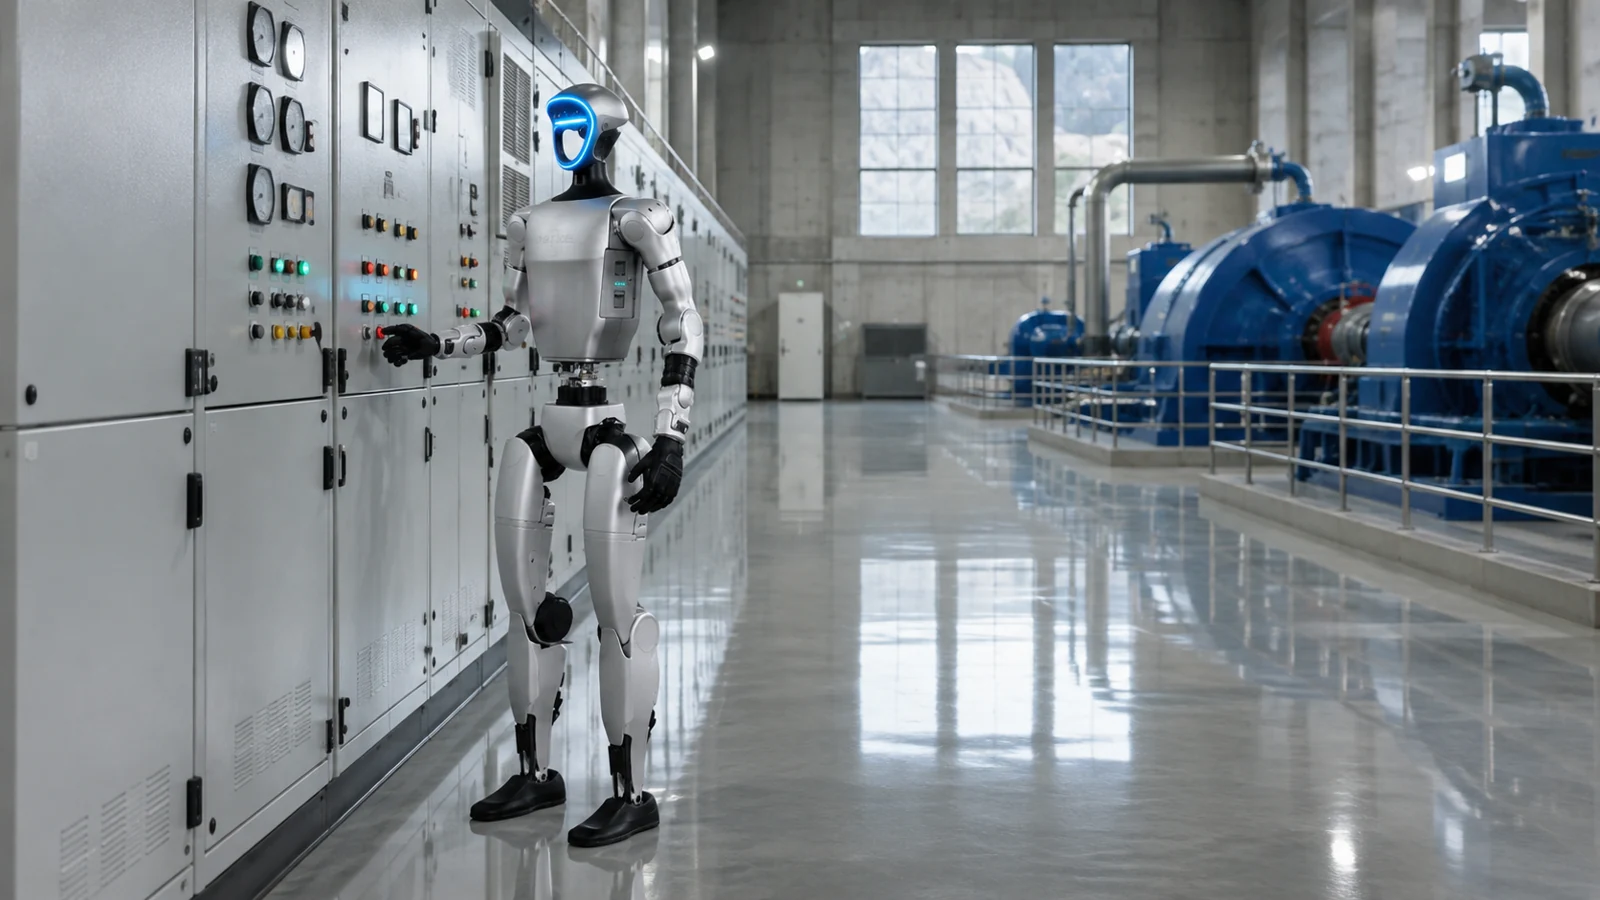 Inspektion und Instandhaltung
Forschungspilot für komplexe Wege und Schaltschränke in Bedienhöhe in Wasserkraftwerken: multimodale Sensorik, VR-Fernbedienung, virtuell-reales Training und kontrollierte Bedienhandlungen.
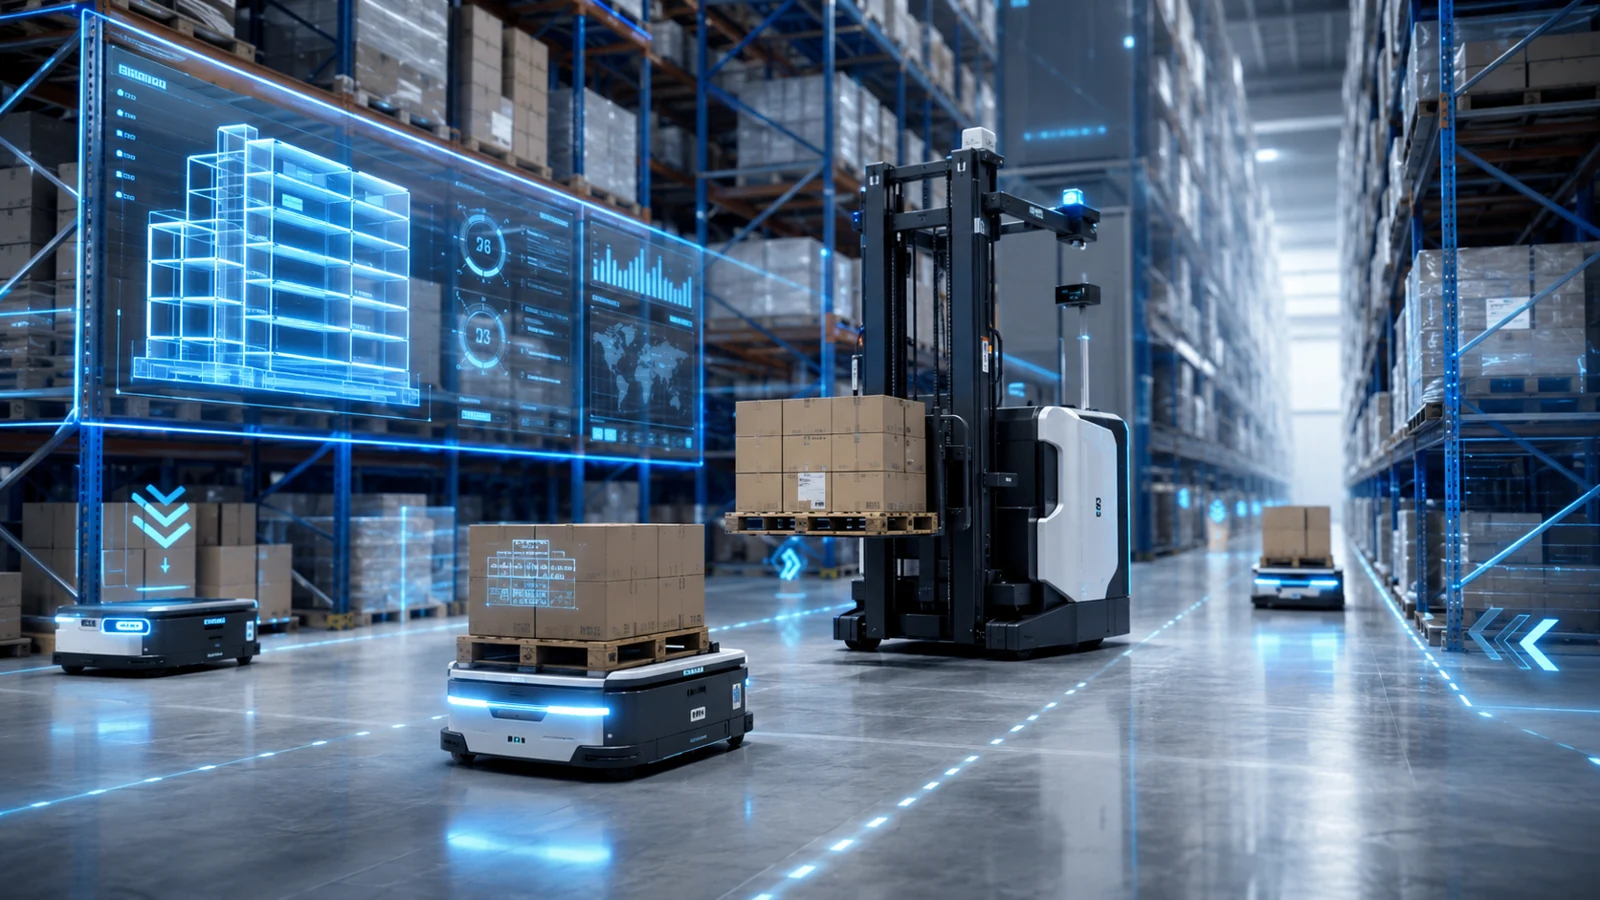 Transport und Zustellung
Für die zusammengeführte Verwaltung von vier Elektromateriallagern werden Hochregallager, fahrerloser Transport, Erkennung/Inventur und WMS/WCS anhand der Materialprofile kombiniert. Ein-/Auslagerung und Notfallverteilung werden miteinander verbunden.
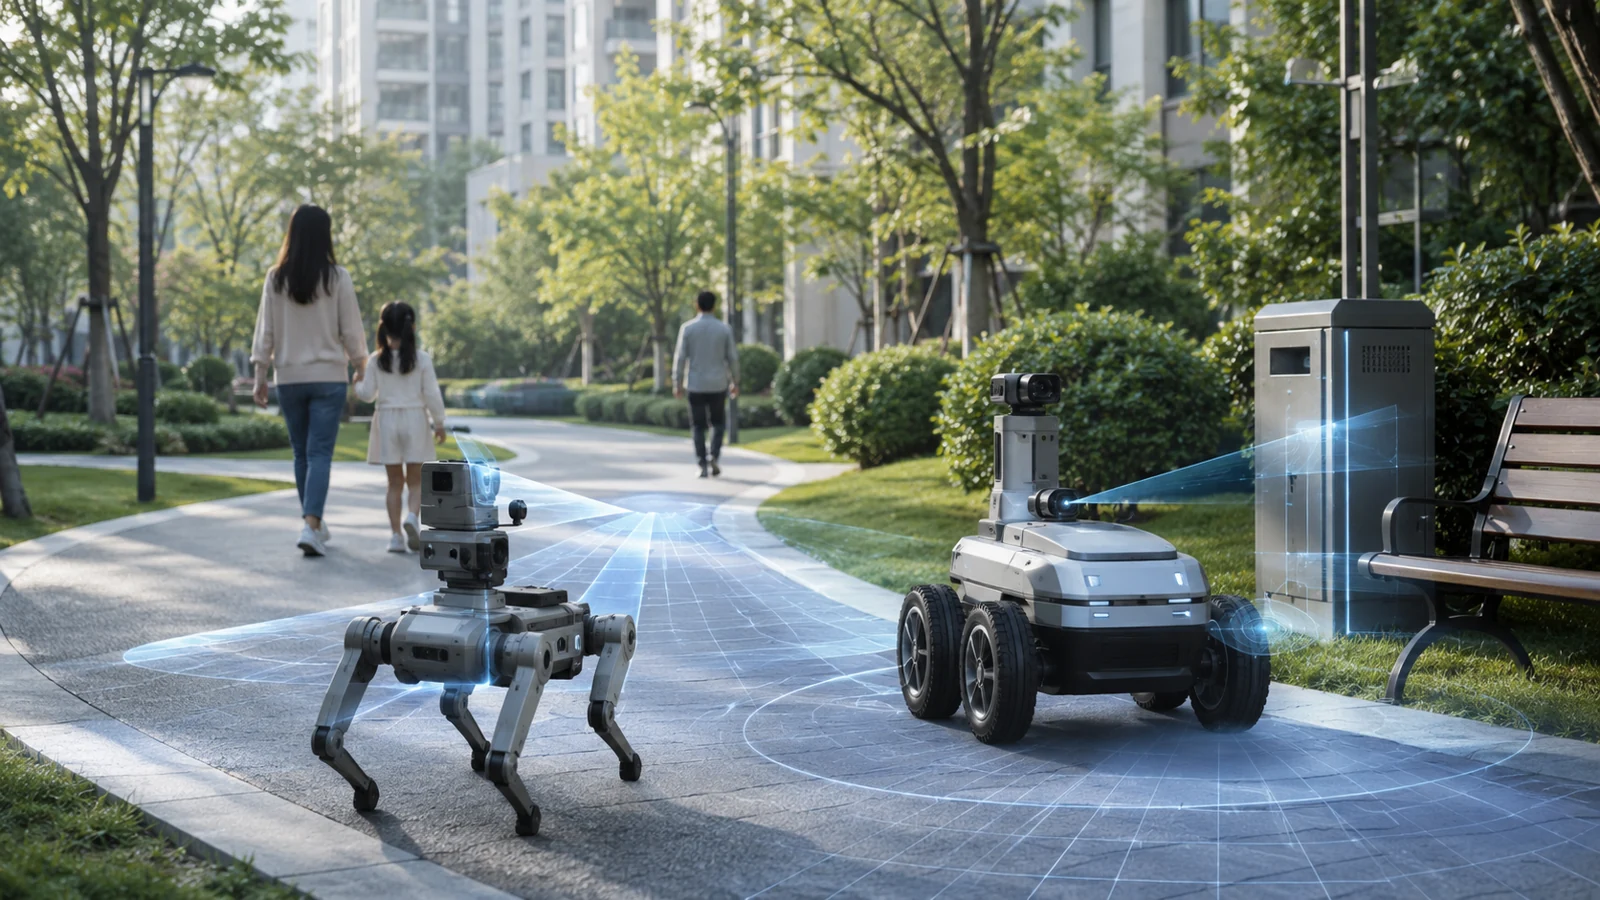 Inspektion und Instandhaltung
Roboter für Dokumententransport und Bodenreinigung im Park ausstatten. In freien Zeitfenstern bedarfsgerecht konfigurierte mobile Inspektionen einplanen sowie Erweiterungen um Empfang, Inventur und Außenrundgänge vorsehen.
Arbeitsobjekt, Anlagenlayout und Zieltakt bilden die Grundlage für Gespräche über Produktauswahl, Systemkonfiguration und Erprobung.