Inspection coordonnée à plusieurs formes de robots
Choisir bipèdes, robots à roues et capteurs fixes selon relief et accès, puis planifier parcours et tâches.
Pour centrales hydroélectriques, locaux électriques et stockage de fournitures : associer inspection mobile, capteurs fixes et plateforme d’alerte pour reconnaître les états et coordonner la maintenance.
Demander une configuration adaptéePour discuter d’une solution et des besoins du projet :
610015486@163.com · 18611193215 ·
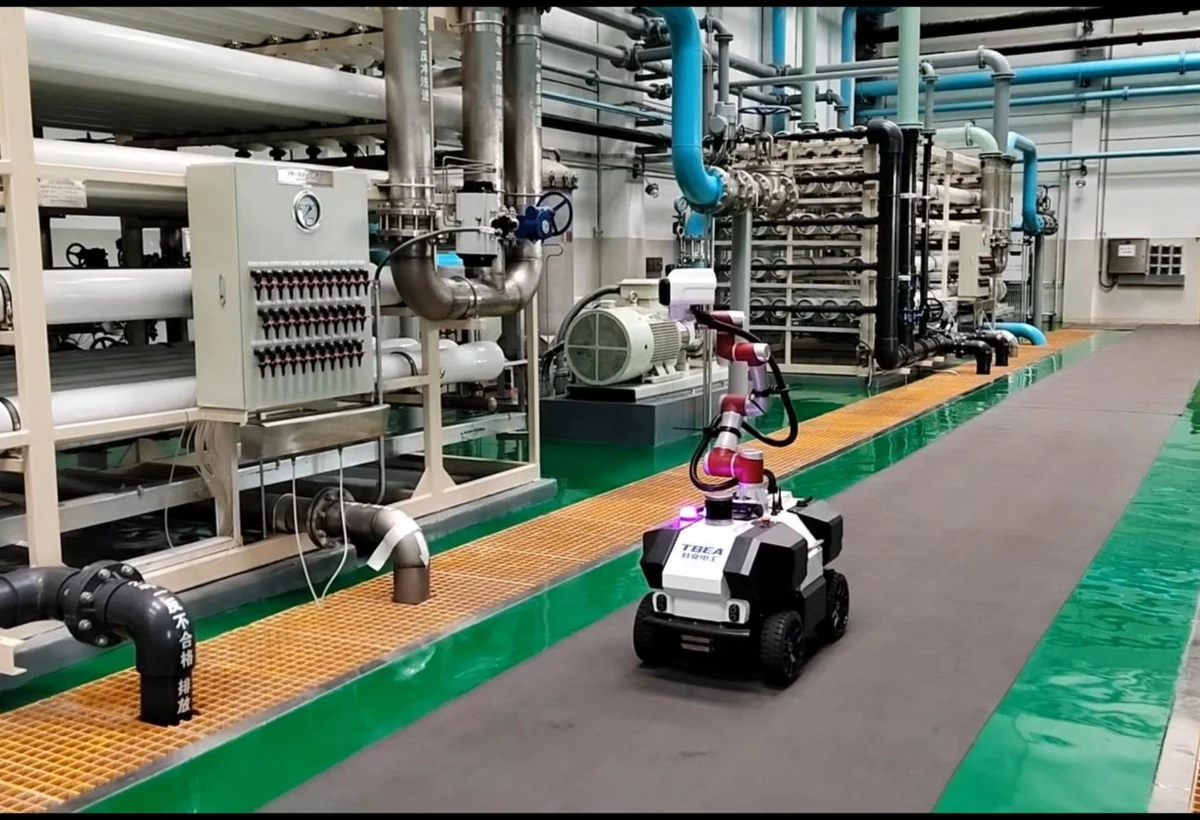 Contexte / illustration de solution
Escaliers, passages étroits, équipements denses et instruments variés compliquent l’inspection. États, alertes et ordres de travail doivent former une boucle ; les fournitures doivent aussi être reliées aux interventions.
Choisir bipèdes, robots à roues et capteurs fixes selon relief et accès, puis planifier parcours et tâches.
Contrôler instruments, température, sons et défauts visibles par plusieurs capteurs, avec vérification humaine.
Coordonner alertes, tendances et ordres de travail avec la maintenance ; valider la détection selon les conditions.
Relier identification, entrées/sorties, manutention et suivi des données pour améliorer les opérations sur fournitures électriques.
Adapter la proposition à l’espace, aux communications, aux interfaces, à la sécurité et aux processus métier. Les illustrations expliquent uniquement les contextes et idées de configuration.
Inspection et maintenanceRéutiliser vidéos, capteurs et robot sur rail ; analyser les écarts de température selon charge et environnement, puis envoyer le robot vérifier et suivre l’ordre de travail jusqu’à clôture.
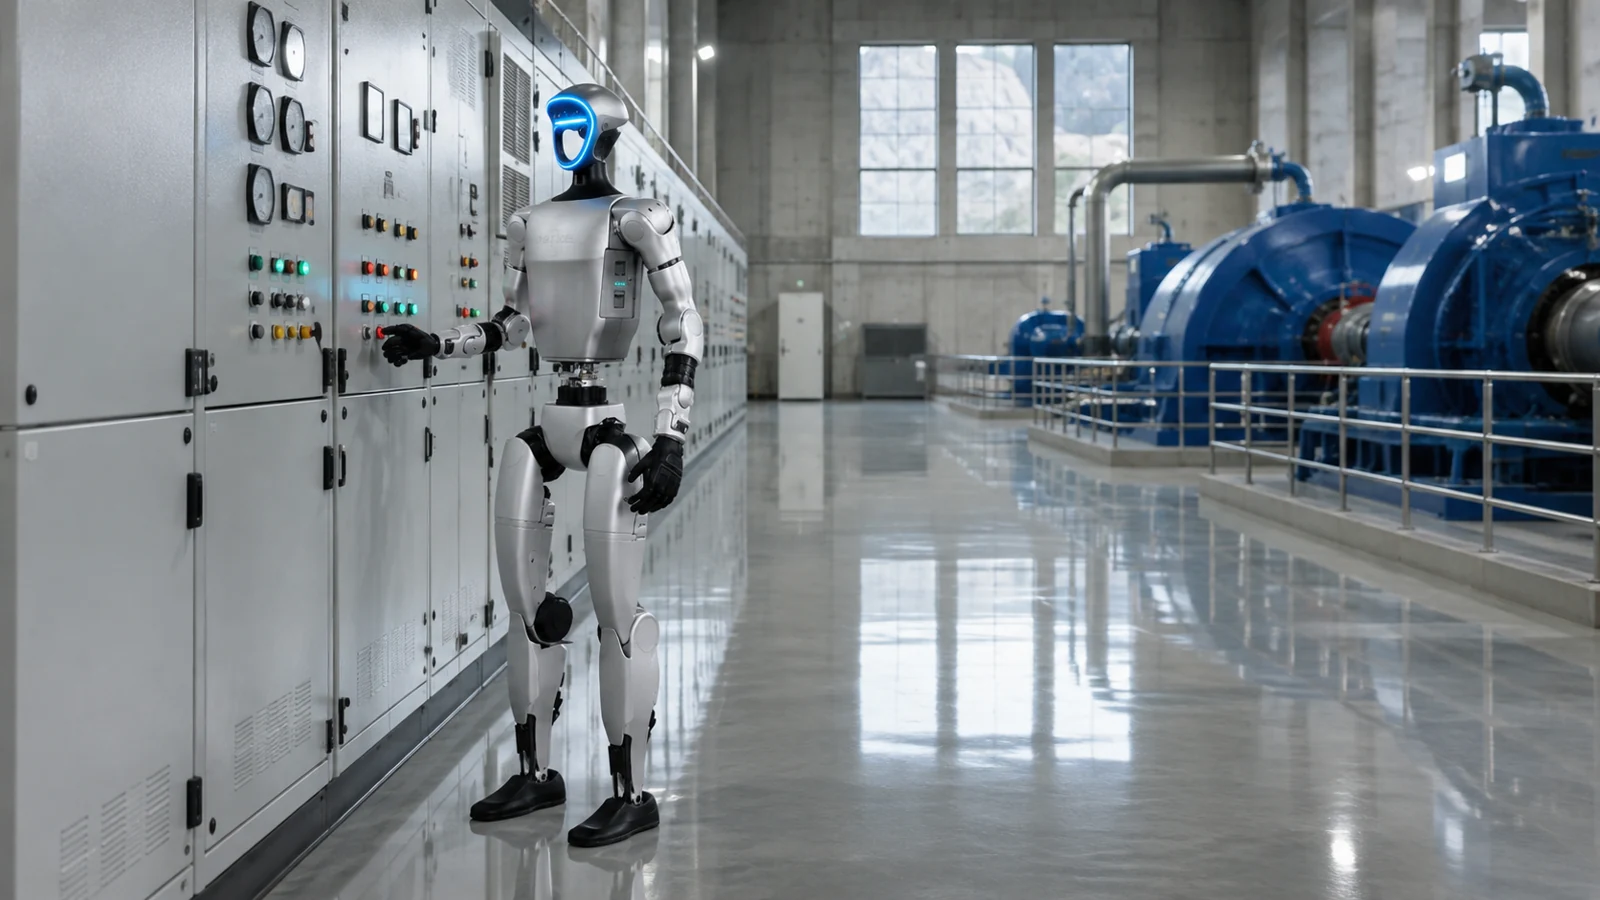 Inspection et maintenance
Une plateforme pilote de recherche associant perception multimodale, téléopération VR, entraînement virtuel/réel et opérations contrôlées, pour des passages complexes et des armoires à hauteur d’adulte.
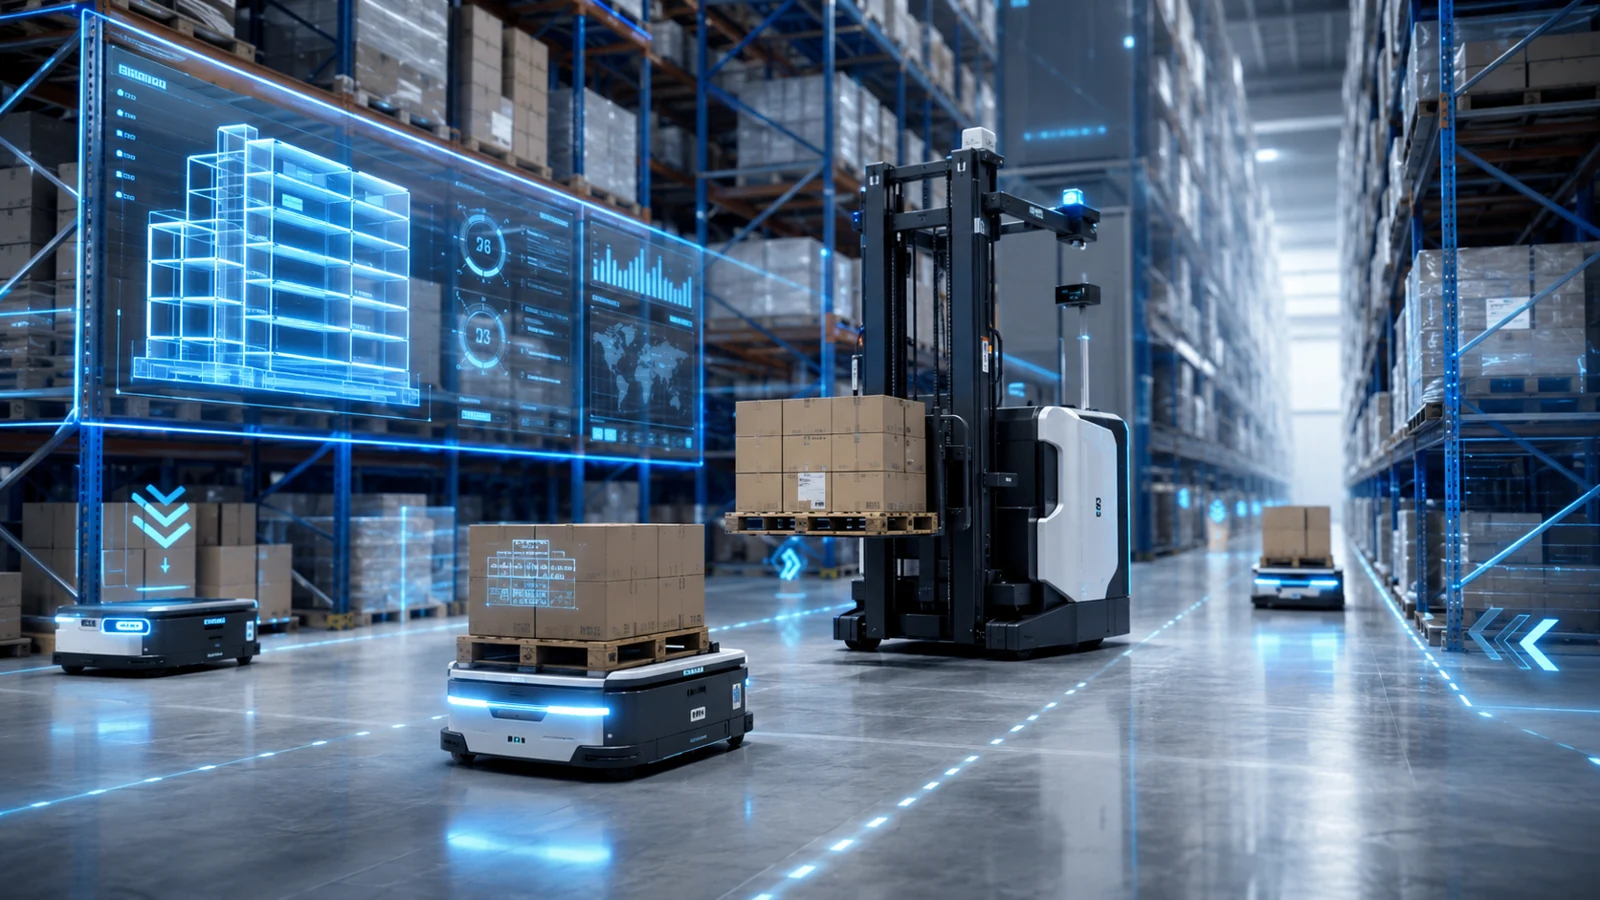 Manutention et livraison
Pour la gestion unifiée de quatre catégories d’entrepôts électriques, combiner stockage en hauteur, transport autonome, identification, inventaire et WMS/WCS selon les matières, des entrées/sorties à l’allocation d’urgence.
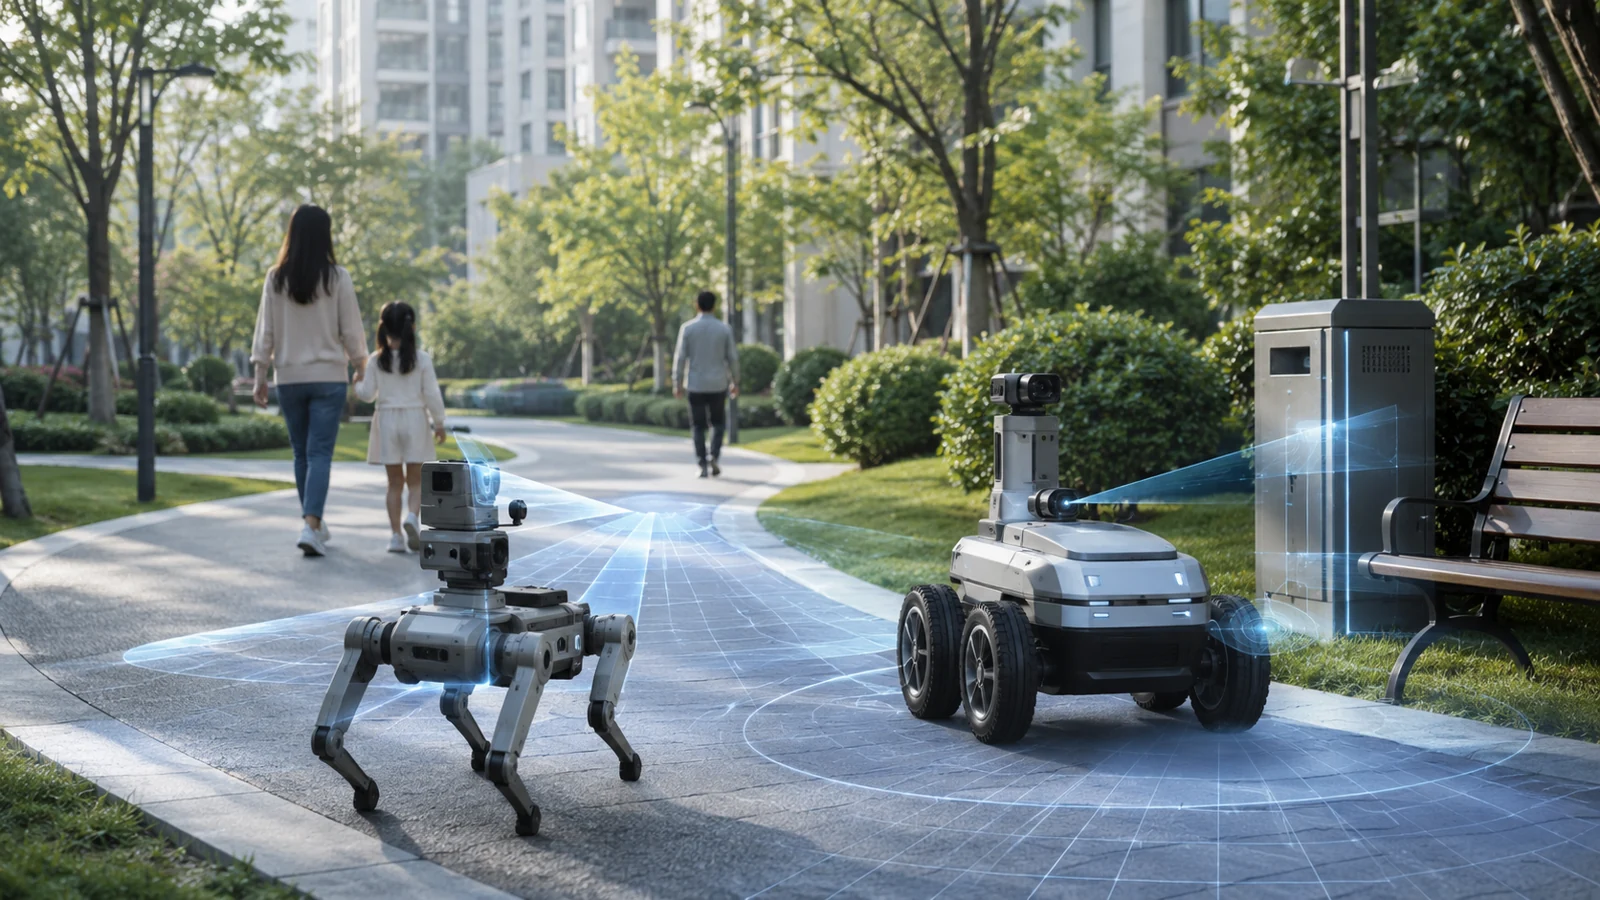 Inspection et maintenance
Configurer les robots pour documents et nettoyage, affecter une inspection mobile équipée selon les besoins pendant les périodes libres, et prévoir accueil, inventaire et rondes extérieures.
Les objets traités, l’implantation et la cadence cible permettent de discuter du choix des produits, de l’architecture et des essais.