Fremdkörper auf Förderbändern erkennen
Bildverarbeitung und Zielpositionierung verbinden und Erkennungs-/Greifabläufe für Holz, Metall und weitere Fremdkörper entwerfen.
Wahrnehmung, Ausführung und sichere Übernahme für Bergbauinspektion, Förderband-Fremdkörperentfernung und Hilfsarbeiten planen. Roboteranwendungen und industrielle Zusammenarbeit schrittweise entwickeln.
Konfigurationsberatung anfragenKontakt für Konzepte und Projektanfragen:
610015486@163.com · 18611193215 ·
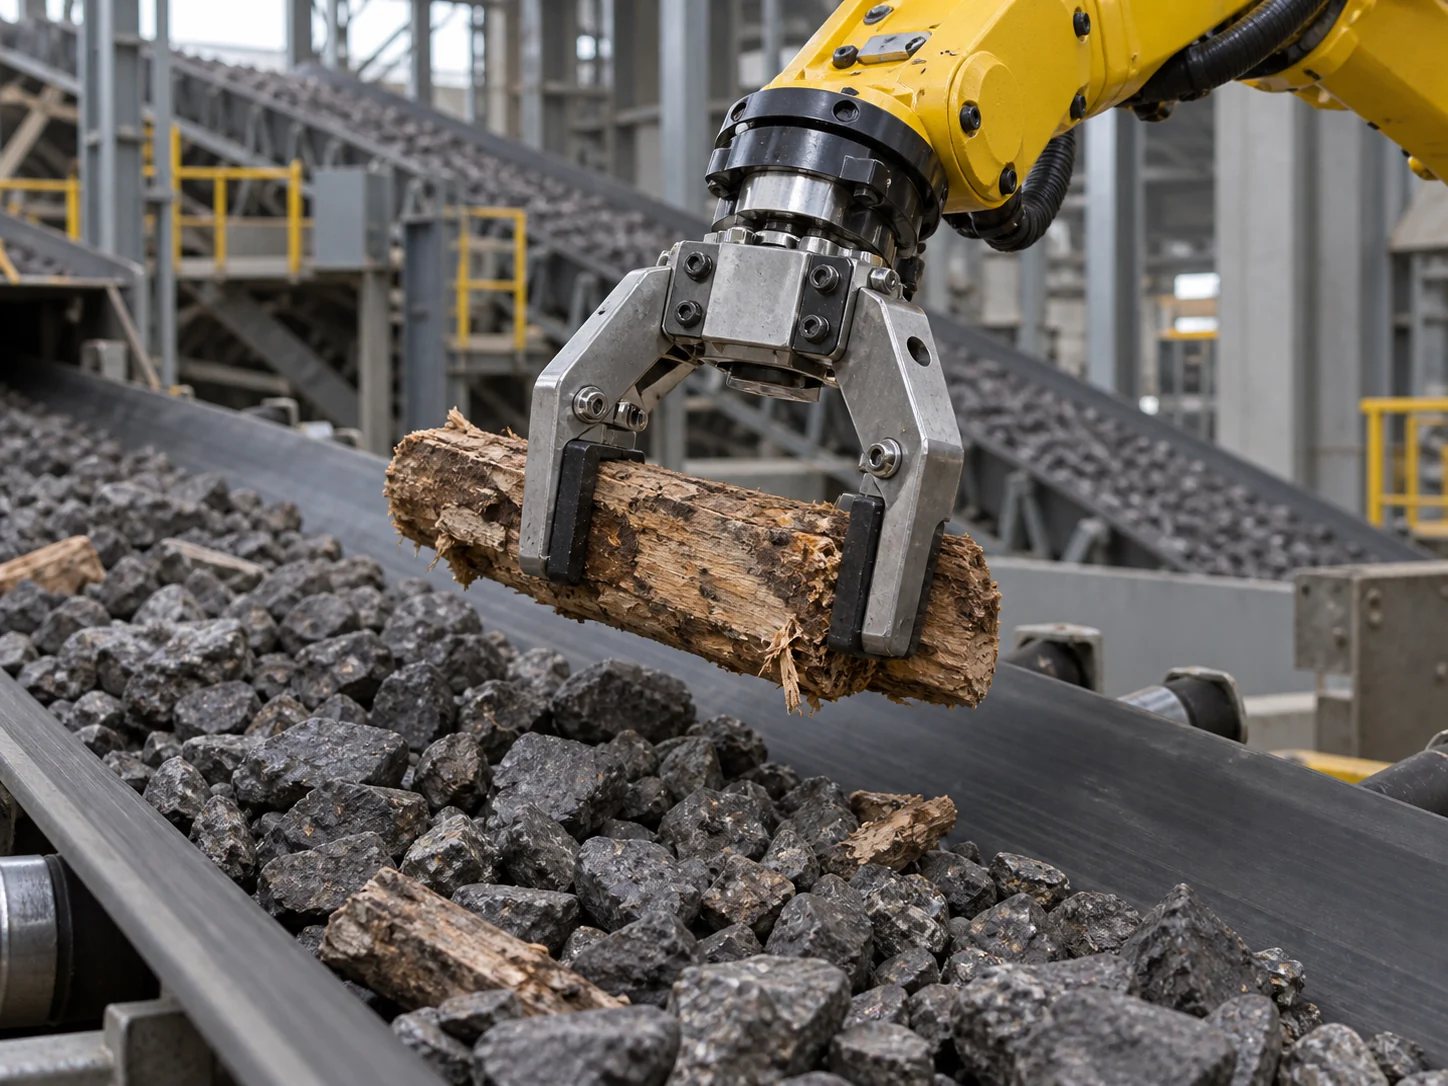 Anwendung / Konzeptdarstellung
Staub, Feuchtigkeit, geringe Beleuchtung und bewegte Förderbandobjekte stellen kombinierte Anforderungen an Wahrnehmung und Ausführung. Schutzmaßnahmen, Sicherheitsverriegelungen, Kommunikationsabdeckung und manuelle Übernahme sind ebenfalls einzubeziehen.
Bildverarbeitung und Zielpositionierung verbinden und Erkennungs-/Greifabläufe für Holz, Metall und weitere Fremdkörper entwerfen.
Mobile Plattform, Sensorlast und Edge-Rechner anhand der Wege und Überwachungsaufgaben im Bergwerk kombinieren.
Örtliche Verriegelungen, Fernüberwachung und manuelle Übernahme in die Aufgabenplanung aufnehmen und die Grenzen der Fehlerbehandlung klären.
Zuerst standardisierte Inspektions- und Hilfsanwendungen prüfen, dann Arbeitsumfang und Koordinationssystem anhand realer Ergebnisse erweitern.
Das Konzept ist an örtlichen Platz, Kommunikation, Geräteschnittstellen, Sicherheitsanforderungen und Geschäftsabläufe anzupassen. Darstellungen erläutern lediglich Anwendung und Konfigurationsidee.
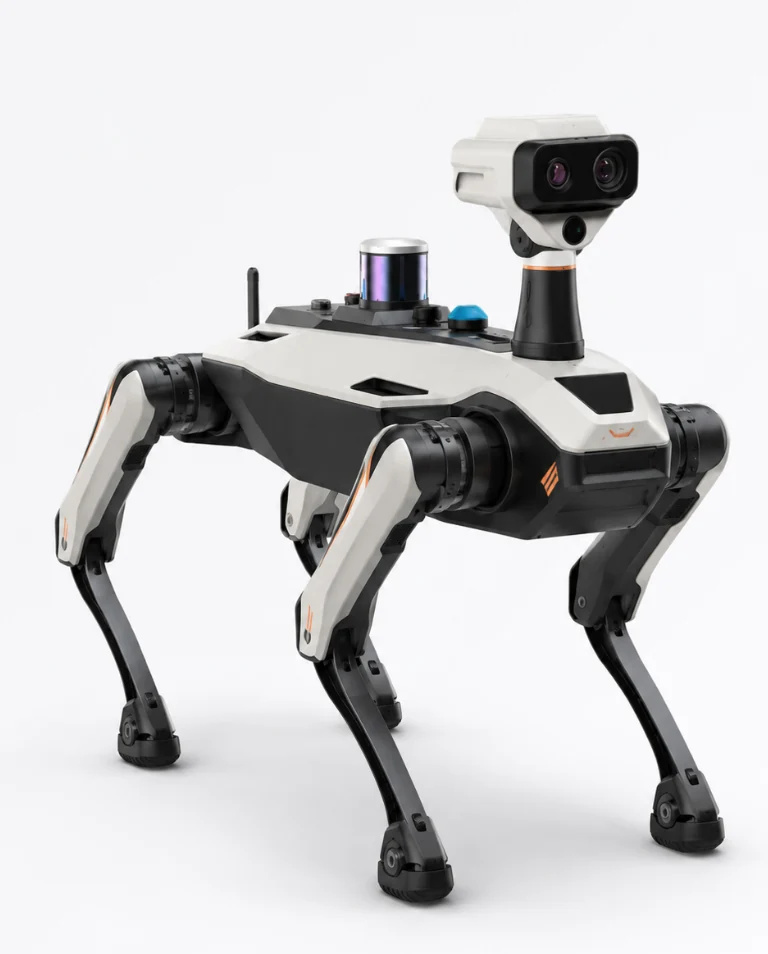 Spezialroboter
Gefährliche Arbeitsplätze, ausgereifte Transportaufgaben und Inspektion bilden den Einstieg in ein minenweites Konzept aus Roboterausrüstung, gemeinsamer intelligenter Plattform und fortlaufendem Betrieb.
Prüfung und SortierungSichtbares Holz, Metall und Gewebesäcke auf Erzförderbändern erkennen und mithilfe von Geschwindigkeitsverfolgung und Robotergreifen im laufenden Betrieb entfernen und sortiert ablegen.
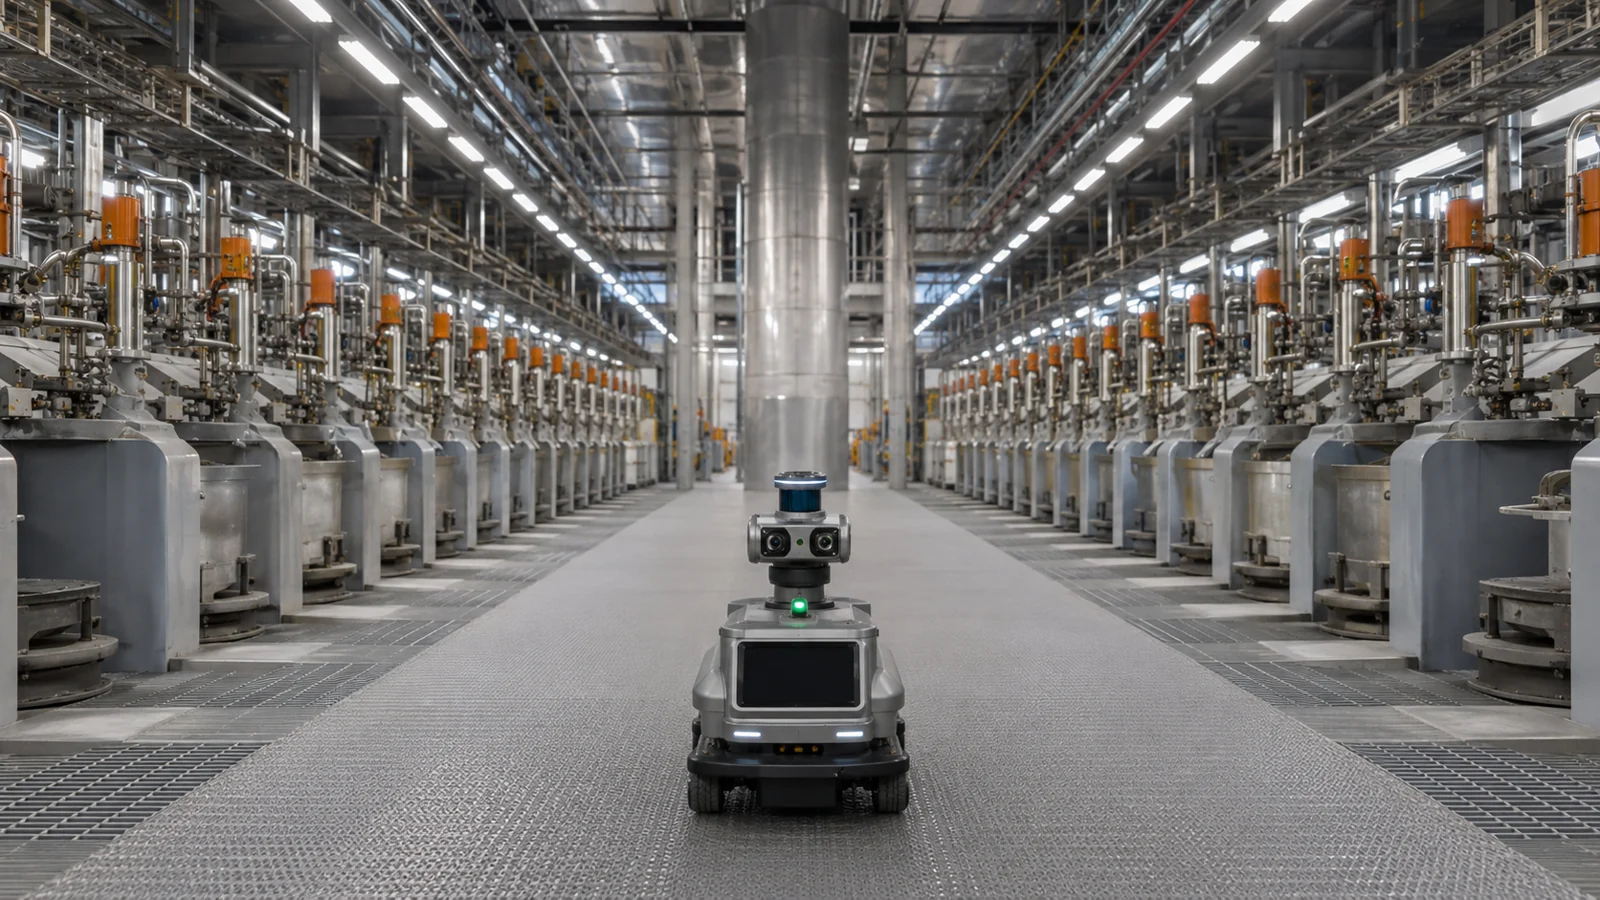 Intelligente Plattformen
Für hoch gelegene Gebirgsregionen, Tagebau und Untertagebergbau werden industrielle Robotikkooperation, Demonstrationsminen und gemeinsame Technologieplattformen geplant. Der Stufenplan beginnt mit Inspektion, erweitert Transport und entwickelt Gewinnungsaufgaben.
Arbeitsobjekt, Anlagenlayout und Zieltakt bilden die Grundlage für Gespräche über Produktauswahl, Systemkonfiguration und Erprobung.