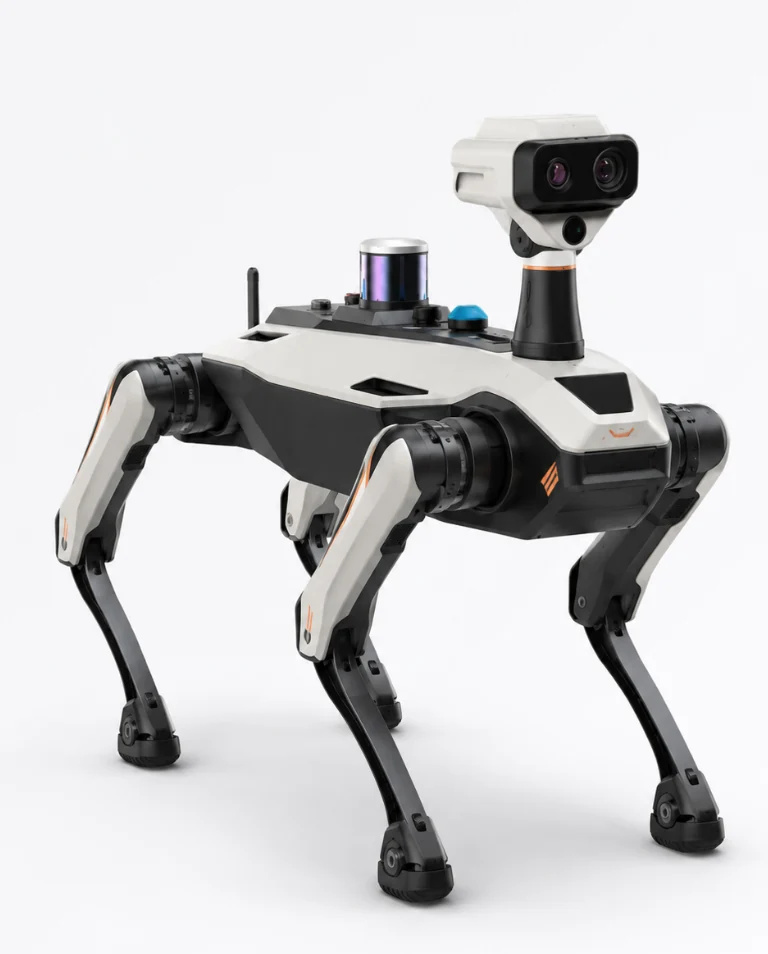
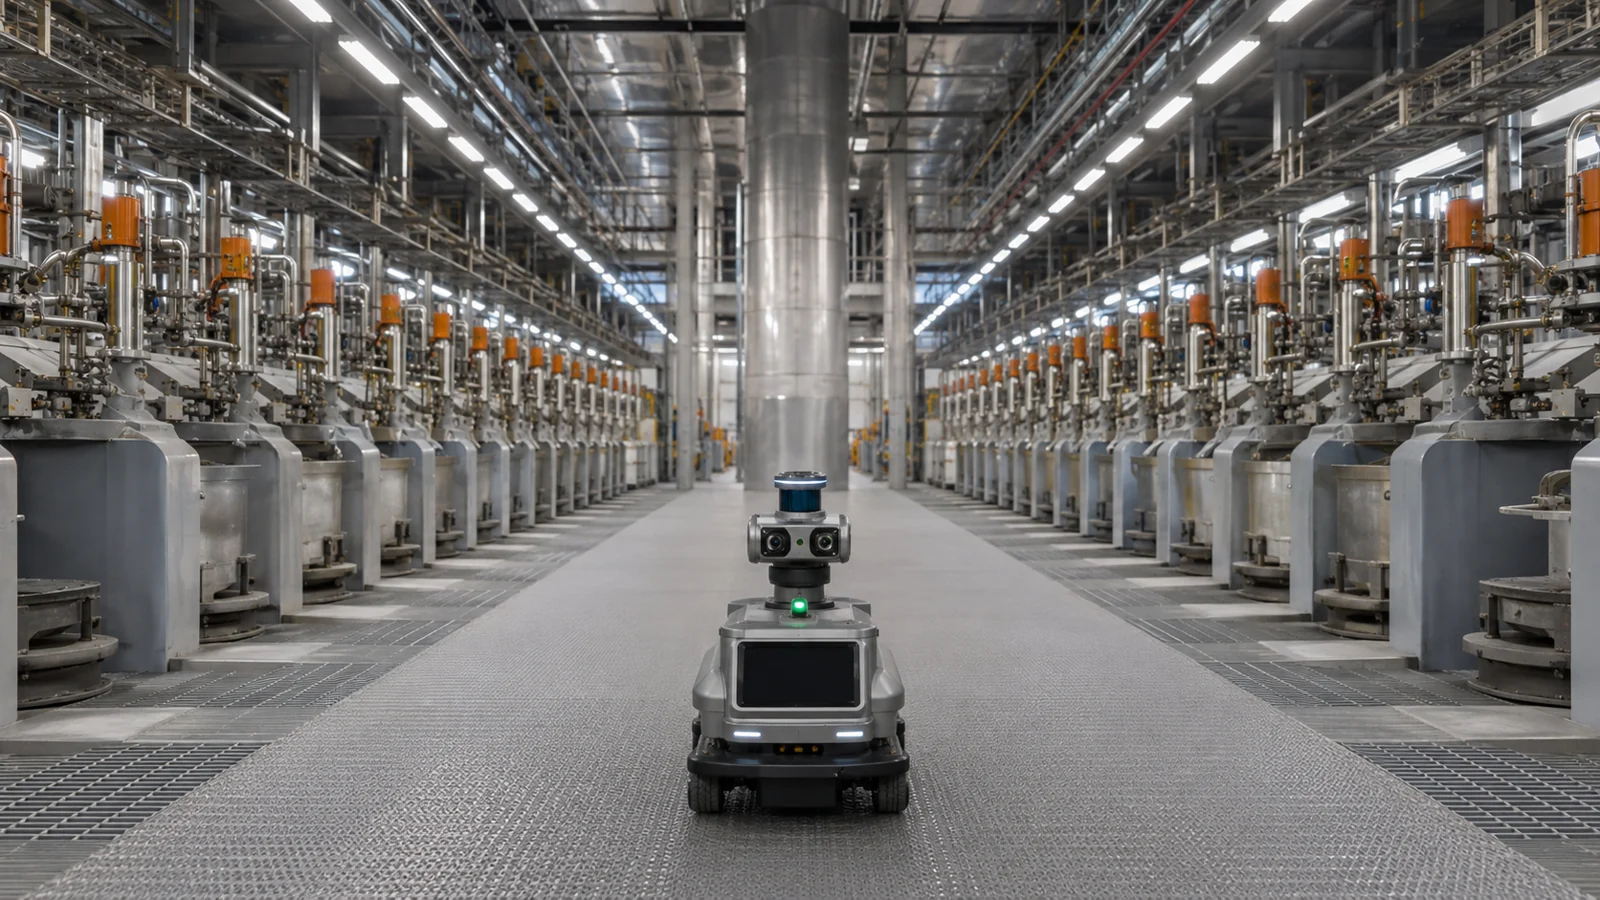
ベルト上の異物認識
画像と対象位置の特定を使い、木材、金属などの異物を検出・把持する流れを設計します。
鉱山点検、ベルト異物除去、補助作業に合わせ、認識、実行、安全介入を計画し、ロボット用途と産業連携を段階的に進めます。
構成案を相談ソリューション・要件の相談窓口:
610015486@163.com · 18611193215 ·
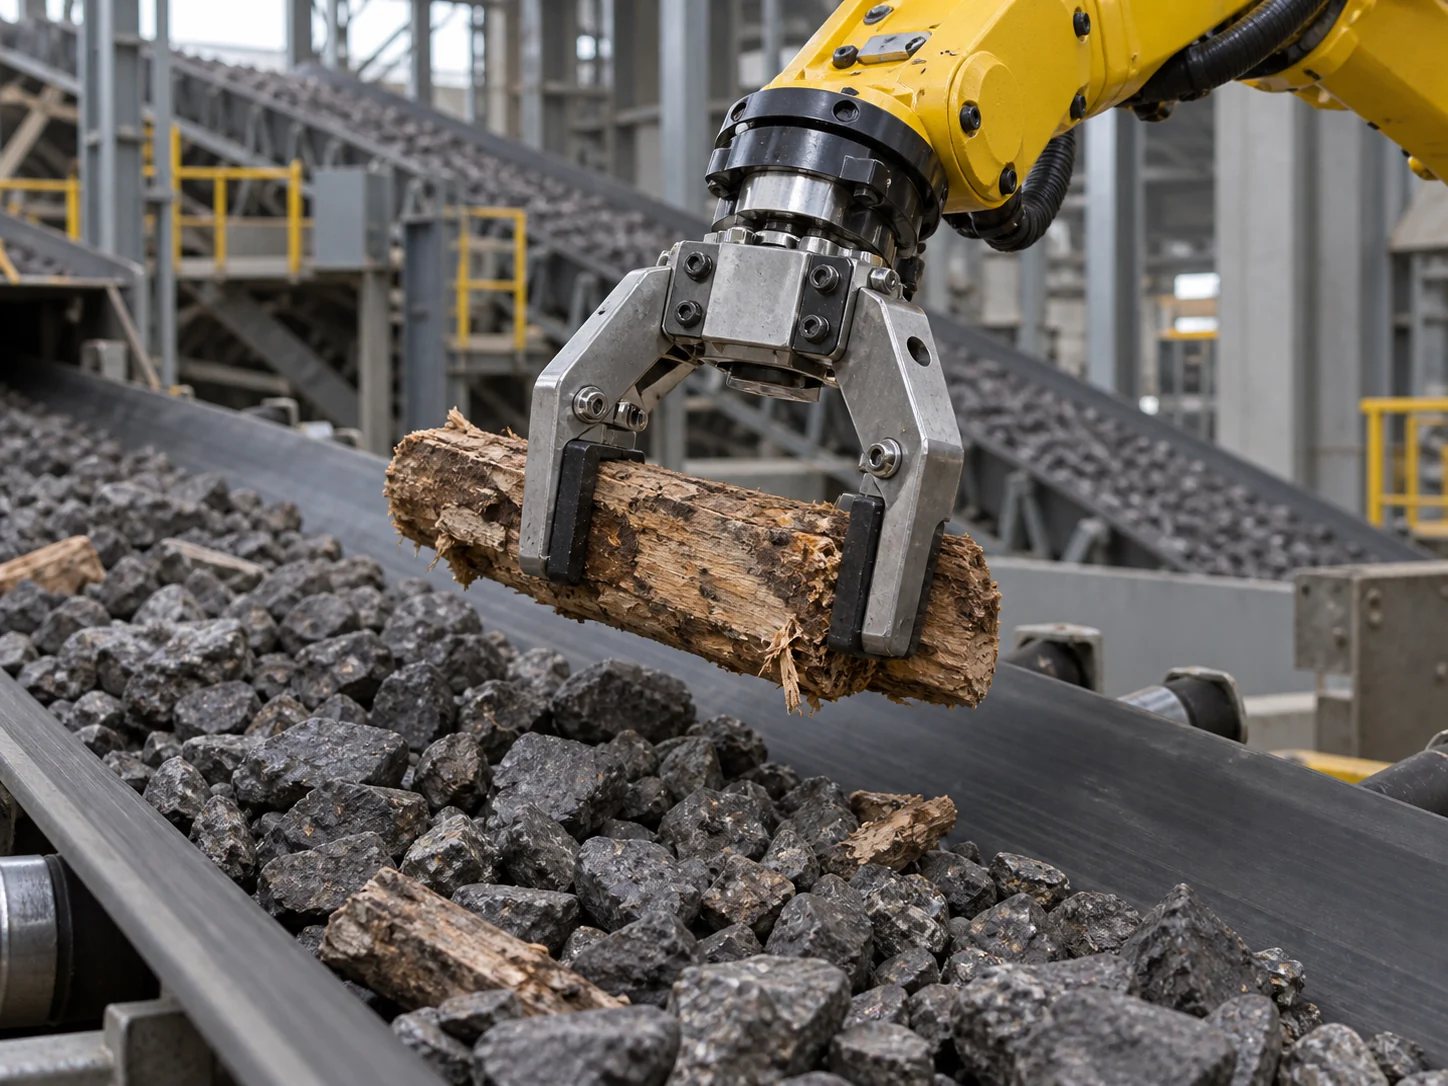 用途・構想の参考図
粉じん、湿気、暗所、動くベルト対象は、認識と実行の両方に要求を課します。保護、安全連動、通信範囲、人の介入も用途に合わせて検討します。
画像と対象位置の特定を使い、木材、金属などの異物を検出・把持する流れを設計します。
鉱区の通行条件と監視作業に合わせ、移動本体、センサー機器、エッジ計算を組み合わせます。
現場インターロック、遠隔監視、人の介入を作業設計に組み込み、異常対応の範囲を明確にします。
標準点検と補助用途を先に検証し、現場結果に応じて作業範囲と連携体系を広げます。
現場空間、通信、設備接続、安全要件、業務手順に合わせて構成します。図は現場と構成の考え方を説明するものです。
対象物、現場レイアウト、目標タクトをもとに、製品選定、システム構成、検証方法を相談できます。