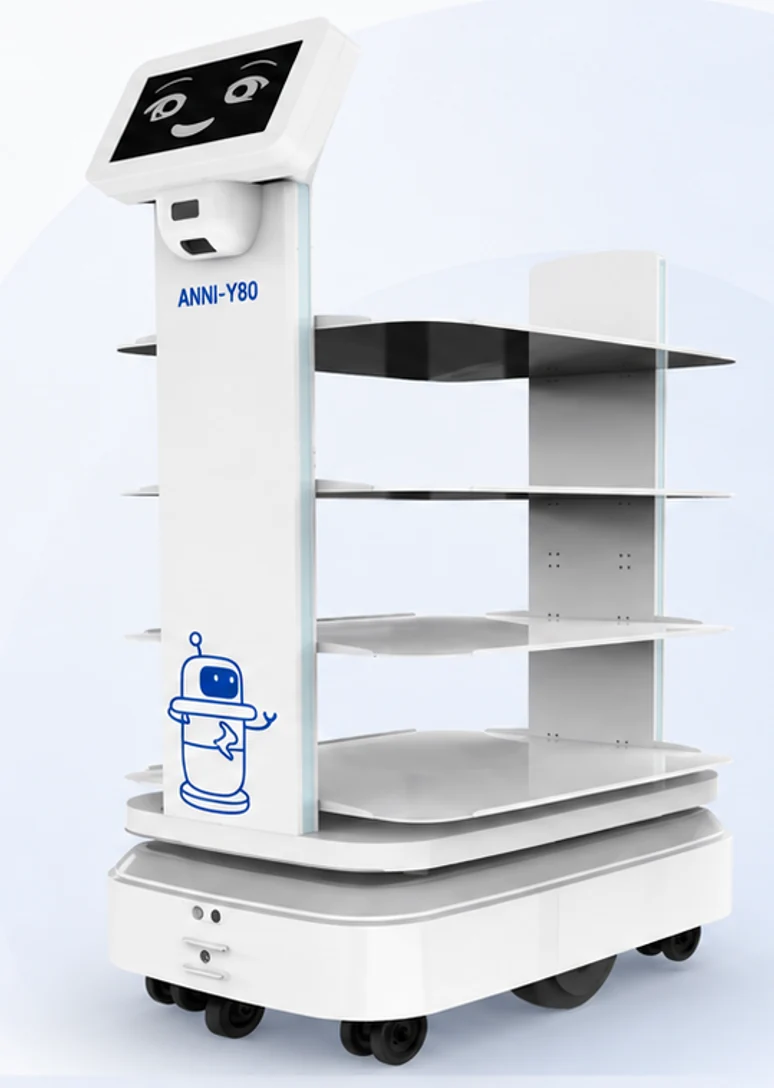
同じ病院でも業務の範囲は異なる
病院向け資料は配送、案内、棚卸し、配電室点検を一つの製品群として紹介しています。ナビゲーションや保全機能の一部は共用できますが、受渡し相手、権限、異常対応はそれぞれ異なります。薬局から病棟への配送では収納区画、受取人、受領確認が必要で、資産棚卸しではタグと台帳の対応が重要です。
物と情報の流れを先に明確にし、ロボットの形態と構成を決めます。誰が作業を登録し、誰が扉を開け、不在時の荷物をどこへ戻し、どのシステムが記録を受け取るのか。これらが業務の完結を左右し、目的地への到着は一部分にすぎません。
鋭利物は投入時の状態で二つの経路に分ける
資料は投入物を明確に区別しています。廃棄が確定し、その裸の器具を扱う工程が許可された物だけが、管理された搬送と単品選別へ進みます。医療廃棄物容器に入った物は包装を維持し、照合・封緘後に容器ごと引き渡します。ロボットに合わせるために両経路を混同してはいけません。
四つの分岐は針、刃物、廃棄はさみ・鉗子、要確認物です。形状不明や低信頼度の物は専用対応とし、安全に把持できる場合だけ選別し、それ以外はベルトを停止して隔離します。再使用器具、属性不明の混合物、一部の特殊区分も初版の対象外です。
投入完了には、対象・容器・記録の一致が必要
両側のロボットが協働する場合、同一物への割当ては一度に限定し、共有空間を排他制御します。把持前に容器の識別と残量、把持後に保持、投入後に落下を確認し、成功してから数量と行き先を更新します。認識の正しさ、動作完了、受渡し成功を区別できます。
細い針、反射、欠損、汚染は認識と把持に別々の影響を与えるため、試作検証で差を網羅します。資料のタクトと正確率は検証目標の提案です。価値を論じる際には異常隔離、清掃保全、人の介入も観察し、順調なデモだけで適用範囲を判断しないことが重要です。